九州大学 工学府 機械系専攻 2019年8月実施 流体工学 問2 Author 祭音Myyura (co-authored with GPT 6 Astra)
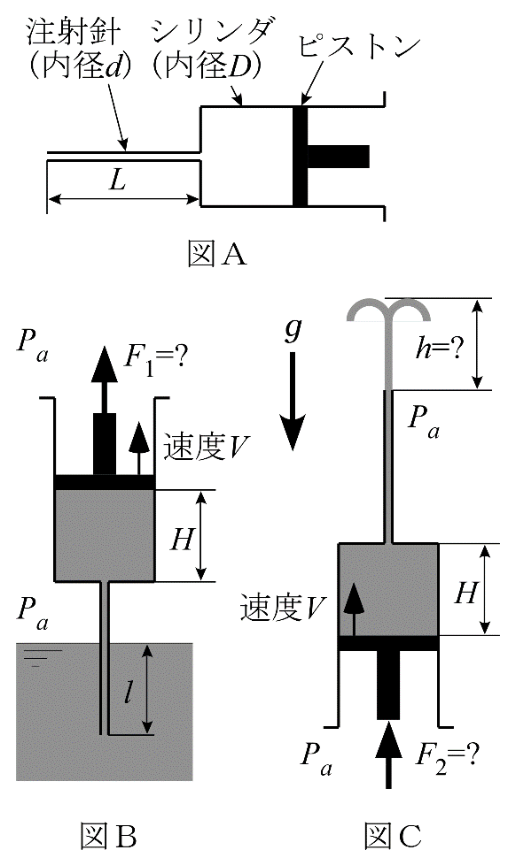
Description 図Aに示すように,長さ L L L d d d D ( ≫ d ) D\ (\gg d) D ( ≫ d ) λ \lambda λ P a P_a P a g g g
(1) 図Bに示すように,密度 ρ \rho ρ l ( < L ) l\ (<L) l ( < L ) V V V H H H F 1 F_1 F 1 ζ i n 1 \zeta_{in1} ζ in 1
(2) (1)において,ピストンの移動速度を増加させてもシリンダ内に吸入できる注射液の体積流量には限界がある。最大体積流量 Q max Q_{\max} Q m a x
(3) 次に,図Cに示すように,注射器を容器から完全に取り出し,注射針の先端を鉛直上向きに向けた上で,ピストンを移動速度 V V V H H H F 2 F_2 F 2 ζ i n 2 \zeta_{in2} ζ in 2
(4) (3)のとき,注射針先端から流出した注射液が鉛直方向に到達する距離 h h h
题目描述
考虑图A所示的手掌大小的注射器,由内径为 D ( ≫ d ) D\ (\gg d) D ( ≫ d ) L L L d d d λ \lambda λ P a P_a P a g g g
(1) 如图B所示,将注射器竖直插入盛有密度为 ρ \rho ρ l ( < L ) l\ (<L) l ( < L ) V V V H H H F 1 F_1 F 1 ζ i n 1 \zeta_{in1} ζ in 1
(2) 在(1)中,即使继续增加活塞速度,能够吸入针筒的液体体积流量仍存在上限。求最大体积流量 Q max Q_{\max} Q m a x
(3) 接着如图C所示,将注射器完全取出容器,使针尖竖直向上,并以速度 V V V H H H F 2 F_2 F 2 ζ i n 2 \zeta_{in2} ζ in 2
(4) 在(3)的情况下,求从针尖流出的注射液在竖直方向上达到的距离 h h h
Kai 針内流速を v v v A d = π d 2 / 4 A_d=\pi d^2/4 A d = π d 2 /4 A D = π D 2 / 4 A_D=\pi D^2/4 A D = π D 2 /4
v = V ( D d ) 2 , Q = A d v = A D V . v=V\left(\frac Dd\right)^2,\qquad Q=A_dv=A_DV. v = V ( d D ) 2 , Q = A d v = A D V . (1)
容器の自由表面からピストン下面までの高さは L + H − l L+H-l L + H − l p C p_C p C
P a − p C ρ g = L + H − l + V 2 2 g + ( ζ i n 1 + λ L d ) v 2 2 g + ( v − V ) 2 2 g . \frac{P_a-p_C}{\rho g}=L+H-l+
\frac{V^2}{2g}+\left(\zeta_{\mathrm{in}1}+\lambda\frac Ld\right)\frac{v^2}{2g}
+\frac{(v-V)^2}{2g}. ρ g P a − p C = L + H − l + 2 g V 2 + ( ζ in 1 + λ d L ) 2 g v 2 + 2 g ( v − V ) 2 . F 1 = A D ( P a − p C ) F_1=A_D(P_a-p_C) F 1 = A D ( P a − p C )
F 1 = A D { ρ g ( L + H − l ) + ρ 2 [ V 2 + ( ζ i n 1 + λ L d ) v 2 + ( v − V ) 2 ] } . \boxed{F_1=A_D\left\{\begin{gathered}
\rho g(L+H-l)+\frac\rho2\\
\left[V^2+\left(\zeta_{\mathrm{in}1}+\lambda\frac Ld\right)v^2+(v-V)^2\right]
\end{gathered}\right\}}. F 1 = A D ⎩ ⎨ ⎧ ρ g ( L + H − l ) + 2 ρ [ V 2 + ( ζ in 1 + λ d L ) v 2 + ( v − V ) 2 ] ⎭ ⎬ ⎫ . (2)
ε = ( d / D ) 2 = V / v \varepsilon=(d/D)^2=V/v ε = ( d / D ) 2 = V / v K = 1 + ζ i n 1 + λ L / d K=1+\zeta_{\mathrm{in}1}+\lambda L/d K = 1 + ζ in 1 + λ L / d p B p_B p B p C p_C p C
p B = P a − ρ g ( L − l ) − ρ 2 K v 2 , p_B=P_a-\rho g(L-l)-\frac\rho2Kv^2, p B = P a − ρ g ( L − l ) − 2 ρ K v 2 , p C = P a − ρ g ( L + H − l ) − ρ 2 ( K − 2 ε + 2 ε 2 ) v 2 . p_C=P_a-\rho g(L+H-l)-\frac\rho2(K-2\varepsilon+2\varepsilon^2)v^2. p C = P a − ρ g ( L + H − l ) − 2 ρ ( K − 2 ε + 2 ε 2 ) v 2 . 針内では上流から圧力が低下し、シリンダ内でも高さとともに低下するため、最低圧点の候補はこの二点である。両圧力を非負に保つ条件から、有限な D / d D/d D / d
Q max = A d min { 2 [ P a − ρ g ( L − l ) ] ρ K , 2 [ P a − ρ g ( L + H − l ) ] ρ ( K − 2 ε + 2 ε 2 ) } . \boxed{Q_{\max}=A_d\min\left\{\begin{gathered}
\sqrt{\frac{2[P_a-\rho g(L-l)]}{\rho K}},\\
\sqrt{\frac{2[P_a-\rho g(L+H-l)]}{\rho(K-2\varepsilon+2\varepsilon^2)}}
\end{gathered}\right\}}. Q m a x = A d min ⎩ ⎨ ⎧ ρ K 2 [ P a − ρ g ( L − l )] , ρ ( K − 2 ε + 2 ε 2 ) 2 [ P a − ρ g ( L + H − l )] ⎭ ⎬ ⎫ . 両平方根の分子が正であることを仮定した。原題の D ≫ d D\gg d D ≫ d ε \varepsilon ε H > 0 H>0 H > 0
Q max ≃ π d 2 4 2 [ P a − ρ g ( L + H − l ) ] ρ ( 1 + ζ i n 1 + λ L / d ) . \boxed{Q_{\max}\simeq\frac{\pi d^2}{4}
\sqrt{\frac{2[P_a-\rho g(L+H-l)]}
{\rho(1+\zeta_{\mathrm{in}1}+\lambda L/d)}}}. Q m a x ≃ 4 π d 2 ρ ( 1 + ζ in 1 + λ L / d ) 2 [ P a − ρ g ( L + H − l )] . 有限な径比では p C − p B = ρ { v 2 ε ( 1 − ε ) − g H } p_C-p_B=\rho\{v^2\varepsilon(1-\varepsilon)-gH\} p C − p B = ρ { v 2 ε ( 1 − ε ) − g H }
(3)
ピストンから針先までの上昇高さは L + H L+H L + H V V V v v v
F 2 = A D { ρ g ( L + H ) + ρ 2 [ ( 1 + ζ i n 2 + λ L d ) v 2 − V 2 ] } . \boxed{F_2=A_D\left\{\rho g(L+H)+\frac\rho2
\left[\left(1+\zeta_{\mathrm{in}2}+\lambda\frac Ld\right)v^2-V^2\right]\right\}}. F 2 = A D { ρ g ( L + H ) + 2 ρ [ ( 1 + ζ in 2 + λ d L ) v 2 − V 2 ] } . (4)
出口速度 v v v
h = v 2 2 g = V 2 2 g ( D d ) 4 . \boxed{h=\frac{v^2}{2g}=\frac{V^2}{2g}\left(\frac Dd\right)^4}. h = 2 g v 2 = 2 g V 2 ( d D ) 4 . Reference