九州大学 工学府 機械系専攻 2019年8月実施 機械力学 問2
Author
祭音Myyura (co-authored with GPT 6 Astra)
Description
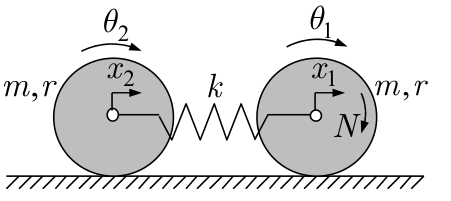
図のように質量 m、半径 r、中心軸まわりの慣性モーメント mr2/2 の円柱 1 と円柱 2 が水平な床の上にあり、ばね定数 k のばねで円柱 1 と円柱 2 の中心軸が結合されている。t=0 でばねは自然長であり、t>0 のとき円柱 1 にトルク N=N0+NˉsinΩt(N0 および Nˉ は定数)がかかるものとする。円柱 1 の水平方向変位を x1、回転角を θ1 とし、円柱 2 の水平方向変位を x2、回転角を θ2 とする。円柱と床は滑らないものとして、以下の問いに答えよ。(50点)
(1) 円柱 1 に床からかかる摩擦力を f1、円柱 2 にかかる摩擦力を f2 とする。f1,f2 の方向を図中に記入し、円柱 1、円柱 2 の並進の運動方程式を求めよ。
(2) 円柱 1、円柱 2 に関する回転の運動方程式を求めよ。
(3) N=0 のときの固有角振動数 ω1,ω2 (ω1<ω2) と x1,x2 に関する固有モード X1,X2 を求めよ。
(4) X1,X2 に関するモード座標 ξ1,ξ2 を定義し、各モード座標に関する非連成の方程式を求めよ。
(5) 時刻 t における重心の変位 xG(t) を求めよ。ただし、x1(0)=x2(0)=0, x˙1(0)=x˙2(0)=0 とする。
题目描述
如图,圆柱 1、2 均有质量 m、半径 r、绕中心轴的转动惯量 mr2/2,置于水平地面上,两中心轴由弹簧常数为 k 的弹簧连接。t=0 时弹簧为自然长度,t>0 时圆柱 1 受到转矩 N=N0+NˉsinΩt,其中 N0,Nˉ 为常数。圆柱 1 的水平位移和转角分别为 x1,θ1,圆柱 2 的水平位移和转角分别为 x2,θ2。圆柱与地面不滑动。回答下列问题。(50分)
(1) 地面对圆柱 1、2 的摩擦力分别为 f1,f2。在图中标明 f1,f2 的方向,并求两圆柱平动的运动方程。
(2) 求两圆柱转动的运动方程。
(3) 当 N=0 时,求固有角频率 ω1,ω2 (ω1<ω2),以及关于 x1,x2 的固有振型 X1,X2。
(4) 定义对应于 X1,X2 的模态坐标 ξ1,ξ2,求各模态坐标的解耦方程。
(5) 求时刻 t 的重心位移 xG(t)。初始条件为 x1(0)=x2(0)=0, x˙1(0)=x˙2(0)=0。
Kai
(1)
摩擦力 f1,f2 は右向きを正として定義する。実際の向きは得られた値の符号で決まる。
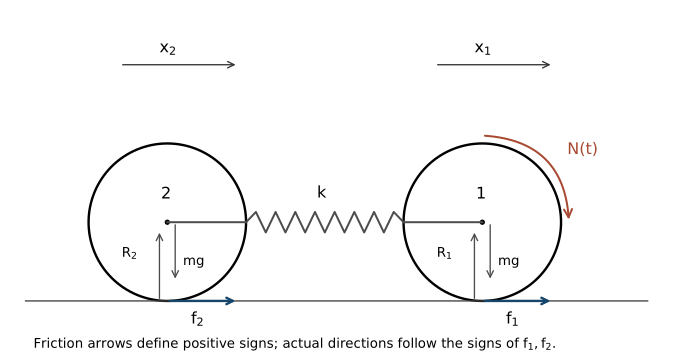
mx¨1=−k(x1−x2)+f1,mx¨2=k(x1−x2)+f2.
(2)
I=mr2/2、xi=rθi より
2mr2θ¨1=N−rf1,2mr2θ¨2=−rf2.
摩擦力を消去すると
23m(x¨2x¨1)+k(1−1−11)(x2x1)=(0N/r).
なお f1=2N/(3r)+k(x1−x2)/3、f2=−k(x1−x2)/3 である。
(3)
det[k(1−1−11)−23mω2I]=0
より
ω1=0,X1=(11),ω2=23mk,X2=(−11).
ω1=0 はばねを伸縮させない剛体並進モードである。
(4)
(x2x1)=ξ1(11)+ξ2(−11),ξ1=2x1+x2,ξ2=2x1−x2.
二つの運動方程式を加減して
3mξ¨1=rN,3mξ¨2+4kξ2=rN.
(5)
重心変位は xG=ξ1。初期条件 xG(0)=x˙G(0)=0 の下で積分すると
xG(t)=6mrN0t2+3mrΩ2Nˉ(Ωt−sinΩt).
重心の絶対位置は初期位置にこの変位を加えたものである。Ω=0 では極限を取り、第2項は 0 となる。
Reference