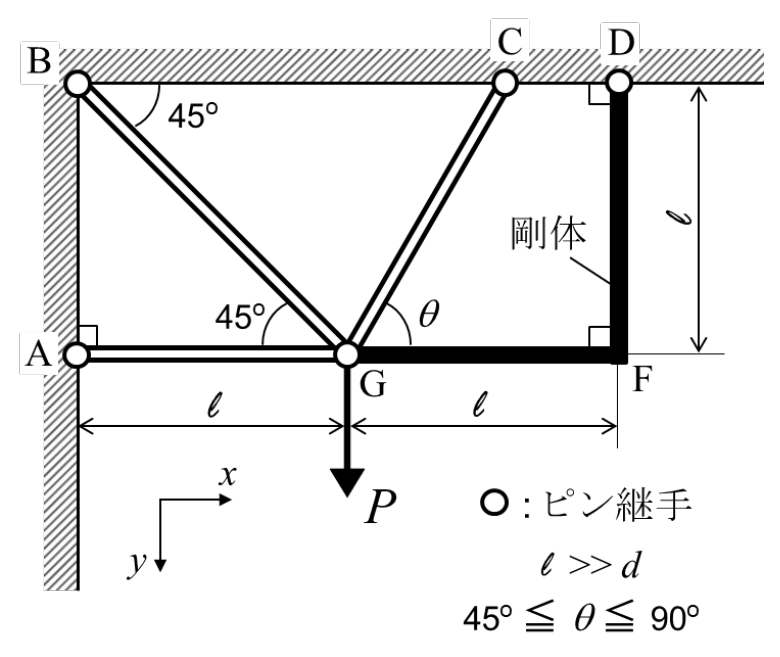
九州大学 工学府 機械系専攻 2018年8月実施 材料力学 問1 Author 祭音Myyura (refined with GPT 6 Astra)
Description 直径 d d d E E E P P P δ y \delta_y δ y δ x \delta_x δ x δ x \delta_x δ x δ y \delta_y δ y x x x y y y
次の各問に答えよ。(40点)
1) 点 G の垂直変位と水平変位の比(δ y / δ x \delta_y/\delta_x δ y / δ x
2) θ = 45 ∘ \theta=45^\circ θ = 4 5 ∘ δ y \delta_y δ y
3) θ = 60 ∘ \theta=60^\circ θ = 6 0 ∘ δ y \delta_y δ y
図中、丸印はピン継手を表す。AG、GF、FD の長さは各 ℓ \ell ℓ ℓ ≫ d \ell\gg d ℓ ≫ d 45 ∘ ≤ θ ≤ 90 ∘ 45^\circ\le\theta\le90^\circ 4 5 ∘ ≤ θ ≤ 9 0 ∘ + x +x + x + y +y + y P P P
题目描述
三根直径为 d d d E E E P P P δ y \delta_y δ y δ x \delta_x δ x δ x , δ y \delta_x,\delta_y δ x , δ y x , y x,y x , y
回答下列问题。(40分)
1) 求 G 点竖直位移与水平位移之比 δ y / δ x \delta_y/\delta_x δ y / δ x
2) 当 θ = 45 ∘ \theta=45^\circ θ = 4 5 ∘ δ y \delta_y δ y
3) 当 θ = 60 ∘ \theta=60^\circ θ = 6 0 ∘ δ y \delta_y δ y
图中圆圈表示铰接,AG、GF、FD 各长 ℓ \ell ℓ ℓ ≫ d \ell\gg d ℓ ≫ d 45 ∘ ≤ θ ≤ 90 ∘ 45^\circ\le\theta\le90^\circ 4 5 ∘ ≤ θ ≤ 9 0 ∘ + x +x + x + y +y + y P P P
Kai (1)
剛体 GFD は固定されたピン D のまわりに微小回転する。DG の水平・鉛直成分はともに長さ ℓ \ell ℓ
δ y δ x = 1 . \boxed{\frac{\delta_y}{\delta_x}=1}. δ x δ y = 1 . 以下、u = δ x = δ y u=\delta_x=\delta_y u = δ x = δ y A 0 = π d 2 / 4 A_0=\pi d^2/4 A 0 = π d 2 /4
λ A G = u , λ B G = − u + u 2 = 0 , λ C G = u ( sin θ − cos θ ) . \begin{gathered}
\lambda_{AG}=u,\\
\lambda_{BG}=\frac{-u+u}{\sqrt2}=0,\\
\lambda_{CG}=u(\sin\theta-\cos\theta).
\end{gathered} λ A G = u , λ BG = 2 − u + u = 0 , λ CG = u ( sin θ − cos θ ) . 棒の長さは L A G = ℓ L_{AG}=\ell L A G = ℓ L B G = 2 ℓ L_{BG}=\sqrt2\ell L BG = 2 ℓ L C G = ℓ / sin θ L_{CG}=\ell/\sin\theta L CG = ℓ / sin θ
U = E A 0 2 ℓ [ 1 + sin θ ( sin θ − cos θ ) 2 ] u 2 . U=\frac{EA_0}{2\ell}
\left[1+\sin\theta(\sin\theta-\cos\theta)^2\right]u^2. U = 2 ℓ E A 0 [ 1 + sin θ ( sin θ − cos θ ) 2 ] u 2 . ∂ ( U − P u ) / ∂ u = 0 \partial(U-Pu)/\partial u=0 ∂ ( U − P u ) / ∂ u = 0
u = P ℓ E A 0 [ 1 + sin θ ( sin θ − cos θ ) 2 ] . u=\frac{P\ell}{EA_0\left[1+\sin\theta(\sin\theta-\cos\theta)^2\right]}. u = E A 0 [ 1 + sin θ ( sin θ − cos θ ) 2 ] P ℓ . (2)
θ = 45 ∘ \theta=45^\circ θ = 4 5 ∘
δ y = P ℓ E A 0 = 4 P ℓ π E d 2 . \boxed{\delta_y=\frac{P\ell}{EA_0}=\frac{4P\ell}{\pi Ed^2}}. δ y = E A 0 P ℓ = π E d 2 4 P ℓ . (3)
θ = 60 ∘ \theta=60^\circ θ = 6 0 ∘
1 + sin 60 ∘ ( sin 60 ∘ − cos 60 ∘ ) 2 = 1 + 2 3 4 . 1+\sin60^\circ(\sin60^\circ-\cos60^\circ)^2
=\frac{1+2\sqrt3}{4}. 1 + sin 6 0 ∘ ( sin 6 0 ∘ − cos 6 0 ∘ ) 2 = 4 1 + 2 3 . よって
δ y = 4 P ℓ ( 1 + 2 3 ) E A 0 = 16 P ℓ ( 1 + 2 3 ) π E d 2 . \boxed{\begin{gathered}
\delta_y=\frac{4P\ell}{(1+2\sqrt3)EA_0}\\
=\frac{16P\ell}{(1+2\sqrt3)\pi Ed^2}
\end{gathered}}. δ y = ( 1 + 2 3 ) E A 0 4 P ℓ = ( 1 + 2 3 ) π E d 2 16 P ℓ .