九州大学 工学府 機械系専攻 2018年8月実施 機械力学 問3
Author
祭音Myyura (refined with GPT 6 Astra)
Description
図のように、長さ l、張力 T、線密度 ρ の弦があり、両端は壁面に固定されている。壁面は w=WsinΩt で鉛直方向に振動している。w=0 のときの弦の左端を原点 O として弦の長手方向に座標 x をとった静止座標系 O–xy と、弦の左端を原点 O′ として壁面に固定した移動座標系 O′–ξη をとる。静止座標系における弦の y 方向変位を u(x,t)、移動座標系における弦の η 方向変位を v(ξ,t) とする。張力 T は常に一定とし、重力の影響は無視する。c=T/ρ を使用してよい。(50点)
(1) 静止座標系における弦の運動方程式を導出せよ。
(2) 静止座標系において、定常振動解を u(x,t)=U(x)sinΩt として求めよ。
(3) 移動座標系から見た弦の運動方程式を導出せよ。
(4) 移動座標系における定常振動解を v(ξ,t)=V(ξ)sinΩt として求めよ。
(5) (4) の結果より静止座標系から見た弦の定常振動解 u(x,t) を求めよ。
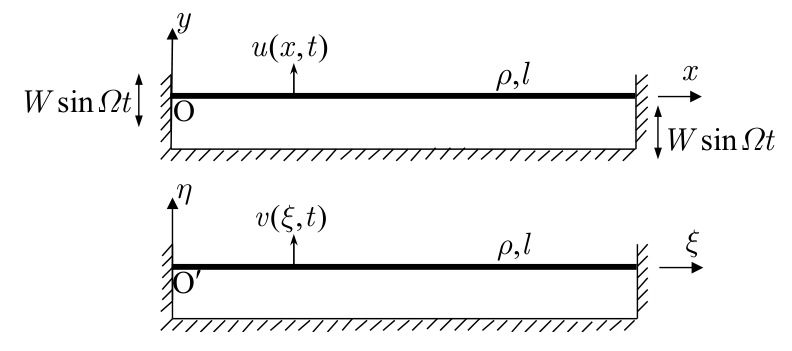
题目描述
如图,长度为 l、张力为 T、线密度为 ρ 的弦两端固定于墙面。墙面沿竖直方向按 w=WsinΩt 振动。取 w=0 时弦左端为原点 O,沿弦长度方向取 x,建立静止坐标系 O–xy;以弦左端为原点 O′,建立固定于墙面的移动坐标系 O′–ξη。静止坐标系中弦沿 y 方向的位移为 u(x,t),移动坐标系中沿 η 方向的位移为 v(ξ,t)。张力 T 始终恒定,忽略重力影响。可使用 c=T/ρ。(50分)
(1) 推导静止坐标系中弦的运动方程。
(2) 在静止坐标系中,设稳态振动解为 u(x,t)=U(x)sinΩt,求出该解。
(3) 推导从移动坐标系观察的弦运动方程。
(4) 在移动坐标系中,设稳态振动解为 v(ξ,t)=V(ξ)sinΩt,求出该解。
(5) 根据 (4) 的结果,求从静止坐标系观察的弦稳态振动解 u(x,t)。
Kai
(1)
微小要素の鉛直方向の力は T[ux(x+dx,t)−ux(x,t)] なので
ρdxutt=Tuxxdx,utt=c2uxx.
境界条件は u(0,t)=u(l,t)=WsinΩt である。
(2)
q=Ω/c とすると、U′′+q2U=0、U(0)=U(l)=W。両端条件に対称な形を選べば
U(x)=Wcos(ql/2)cos[q(x−l/2)],u(x,t)=Wcos(ql/2)cos[q(x−l/2)]sinΩt.
ここで cos(ql/2)=0 とした。ql=(2n+1)π では境界条件が両立せず、有界な調和定常解はない。ql=2nπ(n≥1)では上式に任意定数倍の sin(qx) を加えてもよく、上式は左右対称な特解である。
(3)
x=ξ、u=v+w であり、w¨=−WΩ2sinΩt だから
vtt=c2vξξ+WΩ2sinΩt,v(0,t)=v(l,t)=0.
右辺の強制項は移動座標系の慣性力に由来する。
(4)
V′′+q2V=−q2W,V(0)=V(l)=0.
特解 −W と斉次解を合わせて
V(ξ)=W{cos(ql/2)cos[q(ξ−l/2)]−1}.
共振・非一意性については (2) と同じである。
(5)
u(x,t)=v(x,t)+WsinΩt=Wcos(ql/2)cos[q(x−l/2)]sinΩt,
となり、(2) と一致する。