九州大学 工学府 機械系専攻 2018年8月実施 機械力学 問2
Author
祭音Myyura (refined with GPT 6 Astra)
Description
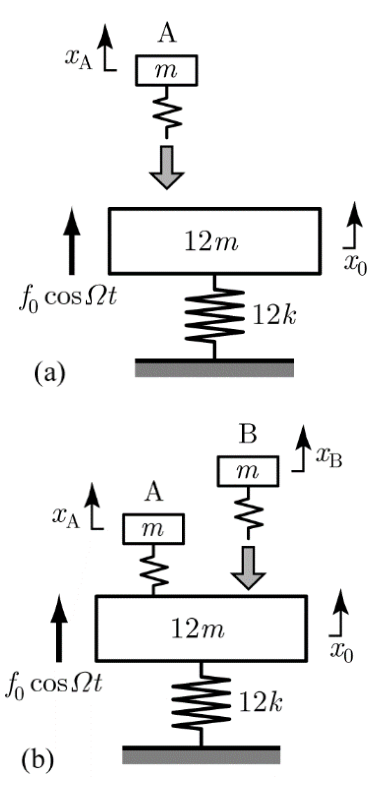
ばね定数 12k のばねで基礎に支持された質量 12m の振動体があり、f0cosΩt(f0 は一定値)の調和外力で加振され、非常に大きな振動を生じている。この振動体を主系と呼ぶ。主系の変位を x0 とする。(50点)
(1) 図 (a) に示すように、主系に質量 m の質点とばねからなる振動体(従系 A)を取り付けて主系の振動を抑えたい。従系 A のばね定数はどのように設定すべきか。また、従系 A の変位を xA としてそのときの運動方程式を示し、主系および従系 A の振幅を求めよ。
(2) 主系に従系 A を取り付けたときの固有角振動数と固有モードを求めよ。
(3) 従系 A のばね定数が経年変化により当初の値から α 倍(0<α<1)となった。このときの主系および従系 A の振幅を求めよ。
(4) (3) の状態において、さらに図 (b) に示すように質量 m の従系 B を取り付けて主系の振動を抑えたい。従系 B のばね定数はどのように設定すべきか。従系 B の変位を xB として運動方程式を示し、主系、従系 A および従系 B の振幅をそれぞれ求めよ。
题目描述
一个质量为 12m 的振动体通过弹簧常数为 12k 的弹簧支承于基础,受到简谐外力 f0cosΩt 的激励而发生非常大的振动,其中 f0 为常数。将此振动体称为主系统,位移记为 x0。(50分)
(1) 如图 (a),在主系统上安装由质量为 m 的质点和弹簧组成的振动体(从系统 A),希望抑制主系统的振动。应如何设置 A 的弹簧常数?以 xA 表示 A 的位移,写出此时的运动方程,并求主系统和 A 的振幅。
(2) 求安装从系统 A 后系统的固有角频率和固有振型。
(3) 由于老化,A 的弹簧常数变为初始值的 α 倍,其中 0<α<1。求此时主系统和 A 的振幅。
(4) 在 (3) 的状态下,再如图 (b) 安装质量为 m 的从系统 B,希望抑制主系统的振动。应如何设置 B 的弹簧常数?以 xB 表示 B 的位移,写出运动方程,并分别求主系统、A、B 的振幅。
Kai
以下では s=mΩ2 とおく。原系が厳密に共振している場合は Ω2=k/m、すなわち s=k となる。まず一般の加振振動数について求め、共振時の値も示す。変位は静的平衡位置から測る。
(1)
A のばね定数を kA とすると
(12m00m)(x¨0x¨A)+(12k+kA−kA−kAkA)(x0xA)=(f0cosΩt0).
xj=XjcosΩt として X0=0 を代入すると、(kA−mΩ2)XA=0。よって
kA=s=mΩ2,X0=0,XA=−sf0.
振幅は 0,∣f0∣/s である。原系共振時には kA=k となる。
(2)
λ=ω2 とおいた固有方程式は
(12k+s−12mλ)(s−mλ)−s2=0.
したがって
ω±2=24m12k+13s±(12k+13s)2−576ks,ϕ±∝(1s/(s−mω±2)).
特に s=k では
ω−=4m3k,ϕ−∝(14),ω+=3m4k,ϕ+∝(1−3).
(3)
kA=αs を代入し、動剛性行列の行列式を
D=(12k+αs−12s)(αs−s)−α2s2
とおくと
X0=Df0(α−1)s,XA=Df0αs.
振幅はこれらの絶対値である。D=0 の場合には共振し、有界な調和定常解は存在しない。特に原系共振時 s=k では D=−αk2 より
∣X0∣=αk(1−α)∣f0∣,∣XA∣=k∣f0∣.
(4)
B を kB=s=mΩ2 に設定する。運動方程式は
12m000m000mx¨0x¨Ax¨B+12k+(α+1)s−αs−s−αsαs0−s0sx0xAxB=f0cosΩt00.
第 3 行から X0=0、第 2 行と α=1 から XA=0、第 1 行から XB=−f0/s。したがって振幅は
0,0,mΩ2∣f0∣.
Ω2=k/m なら B のばね定数は k、振幅は ∣f0∣/k となる。