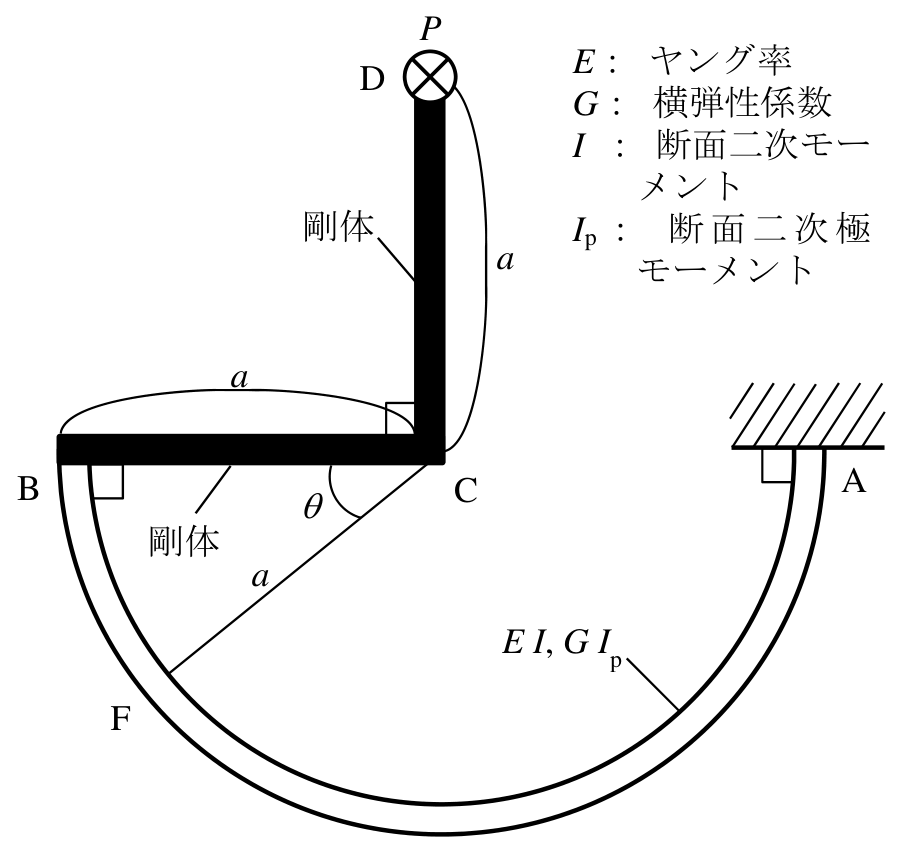
九州大学 工学府 機械系専攻 2018年度 材料力学 問3 Author 祭音Myyura (refined with GPT 6 Astra)
Description 半径 a a a a a a a a a E E E G G G I I I I p I_p I p P P P
B における曲げモーメント M B M_B M B T B T_B T B
B から中心角 θ \theta θ M F M_F M F T F T_F T F
B の変位 δ B \delta_B δ B
题目描述
半径 a a a a a a a a a E I EI E I G I p GI_p G I p P P P θ \theta θ
Kai (1)
D の荷重を B に移すと、せん断力 P P P a a a
M B = P a , T B = P a . \boxed{M_B=Pa,\qquad T_B=Pa}. M B = P a , T B = P a . (2)
F における半径方向を曲げモーメントの正方向、接線方向の反対をねじりモーメントの正方向と取る。この符号規約では
M F = M B cos θ − T B sin θ + P a sin θ , T F = T B cos θ + M B sin θ + P a ( 1 − cos θ ) . \begin{aligned}
M_F&=M_B\cos\theta-T_B\sin\theta+Pa\sin\theta,\\
T_F&=T_B\cos\theta+M_B\sin\theta+Pa(1-\cos\theta).
\end{aligned} M F T F = M B cos θ − T B sin θ + P a sin θ , = T B cos θ + M B sin θ + P a ( 1 − cos θ ) . よって
M F = P a cos θ , T F = P a ( 1 + sin θ ) ( 0 ≤ θ ≤ π ) . \boxed{M_F=Pa\cos\theta,\qquad
T_F=Pa(1+\sin\theta)}\qquad(0\leq\theta\leq\pi). M F = P a cos θ , T F = P a ( 1 + sin θ ) ( 0 ≤ θ ≤ π ) . M F M_F M F θ > π / 2 \theta>\pi/2 θ > π /2
(3)
求めるのは荷重点 D ではなく B の変位である。B に紙面の裏向きの仮想荷重 q q q
M F ( q ) = P a cos θ + q a sin θ , M_F(q)=Pa\cos\theta+qa\sin\theta, M F ( q ) = P a cos θ + q a sin θ , T F ( q ) = P a ( 1 + sin θ ) + q a ( 1 − cos θ ) . T_F(q)=Pa(1+\sin\theta)+qa(1-\cos\theta). T F ( q ) = P a ( 1 + sin θ ) + q a ( 1 − cos θ ) . d s = a d θ ds=a\,d\theta d s = a d θ
U ( q ) = a 2 ∫ 0 π [ M F ( q ) 2 E I + T F ( q ) 2 G I p ] d θ . U(q)=\frac a2\int_0^\pi
\left[\frac{M_F(q)^2}{EI}+\frac{T_F(q)^2}{GI_p}\right]d\theta. U ( q ) = 2 a ∫ 0 π [ E I M F ( q ) 2 + G I p T F ( q ) 2 ] d θ . したがって B の裏向き変位は
δ B = ∂ U ∂ q ∣ q = 0 = P a 3 [ 1 E I ∫ 0 π sin θ cos θ d θ + 1 G I p ∫ 0 π ( 1 + sin θ ) ( 1 − cos θ ) d θ ] . \delta_B=\left.\frac{\partial U}{\partial q}\right|_{q=0}
=Pa^3\left[
\frac1{EI}\int_0^\pi\sin\theta\cos\theta\,d\theta
+\frac1{GI_p}\int_0^\pi(1+\sin\theta)(1-\cos\theta)\,d\theta
\right]. δ B = ∂ q ∂ U q = 0 = P a 3 [ E I 1 ∫ 0 π sin θ cos θ d θ + G I p 1 ∫ 0 π ( 1 + sin θ ) ( 1 − cos θ ) d θ ] . 第1積分はゼロ、第2積分は π + 2 \pi+2 π + 2
δ B = P a 3 G I p ( π + 2 ) \boxed{\delta_B=\frac{Pa^3}{GI_p}(\pi+2)} δ B = G I p P a 3 ( π + 2 ) となる。方向は紙面の表から裏である。ねじりエネルギーの分母には E I p EI_p E I p G I p GI_p G I p