九州大学 工学府 機械系専攻 2017年8月実施 機械力学 問3
Author
祭音Myyura (refined with GPT 6 Astra)
Description
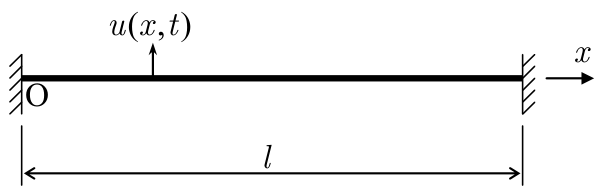
図のように、長さ l、張力 T、線密度 ρ の弦があり、両端は壁に固定されている。左端を原点とし弦の長手方向に座標 x をとり、座標 x における弦の横方向変位を u(x,t) とする。弦は空気中にあり、単位長さあたり ν(∂u/∂t) の抵抗力を受けるものとする。張力 T は常に一定とする。c=T/ρ, μ=ν/ρ を使用してよい。(50点)
(1) 弦の運動方程式を導出せよ。
(2) 弦の自由振動解を u(x,t)=U(x)⋅W(t) と仮定したとき、U と W が満たす微分方程式をそれぞれ求めよ。
(3) U の一般解を求めよ。
(4) 弦が振動するときの ν もしくは μ に関する条件と、振動するときの W の一般解を求めよ。
(5) 境界条件を考慮して、r 次の固有モード Ur を求めよ。
(6) 弦の自由振動の一般解と r 次の減衰固有角振動数 ωdr を求めよ。
题目描述
如图,长度为 l、张力为 T、线密度为 ρ 的弦两端固定于墙壁。以左端为原点,沿弦长度方向取坐标 x;坐标 x 处的横向位移为 u(x,t)。弦处于空气中,单位长度受到大小为 ν(∂u/∂t) 的阻力。张力 T 始终恒定。可使用 c=T/ρ, μ=ν/ρ。(50分)
(1) 推导弦的运动方程。
(2) 假设自由振动解为 u(x,t)=U(x)⋅W(t),分别求 U,W 满足的微分方程。
(3) 求 U 的通解。
(4) 求弦发生振动时 ν 或 μ 应满足的条件,以及发生振动时 W 的通解。
(5) 考虑边界条件,求第 r 阶固有振型 Ur。
(6) 求弦自由振动的通解和第 r 阶阻尼固有角频率 ωdr。
Kai
(1)
微小要素の力のつり合いから
ρuttdx=Tuxxdx−νutdx,utt+μut=c2uxx.
(2)
分離定数を −ω2 とすると
WW¨+μW˙=c2UU′′=−ω2.
よって
U′′+c2ω2U=0,W¨+μW˙+ω2W=0.
(3)
U(x)=Acos(ωx/c)+Bsin(ωx/c).
(4)
時間方程式の特性根は λ=−μ/2±μ2/4−ω2。したがって振動条件は
μ<2ω(ν<2ρω),
その場合
W(t)=e−μt/2Ccos(ω2−μ2/4t)+Dsin(ω2−μ2/4t).
(5)
U(0)=U(l)=0 と非自明性から A=0、ωrl/c=rπ(r=1,2,…)。よって
Ur(x)=sinlrπx,ωr=lrπc.
r=0 は恒等的にゼロとなるため固有モードではない。
(6)
各モードが不足減衰である場合、
u(x,t)=r=1∑∞e−μt/2(Arcosωdrt+Brsinωdrt)sinlrπx,
ωdr=(lrπc)2−4μ2.
全モードを不足減衰とする十分必要条件は μ<2πc/l。より大きい減衰では、μ=2ωr のモードの時間因子を (Ar+Brt)e−μt/2、μ>2ωr のモードでは Areλr+t+Breλr−t に置き換える。定数は初期変位・初速度で定まる。