九州大学 工学府 機械系専攻 2017年8月実施 機械力学 問2
Author
祭音Myyura (refined with GPT 6 Astra)
Description
点 P1 において下端を回転自由の状態で床に支持された質量 3m、長さ 2l の細い一様な剛体棒 1 と、点 P2 において上端を回転自由の状態で天井に支持された質量 9m、長さ 2l の細い一様な剛体棒 2 があり、両剛体棒の中心間がばね定数 k の水平なばねで互いに結合されている。剛体棒 1 の上端に F1cosΩt の外力、剛体棒 2 の下端に F2cosΩt の外力が水平方向に作用している。図のように、剛体棒 1 の回転角を θ1(時計回りを正)、剛体棒 2 の回転角を θ2(反時計回りを正)とし、ばねは θ1=θ2=0 のとき自然長にあるものとする。剛体棒の回転角 θ1 および θ2 は微小であり、ばねは常に水平を保つと考えてよい。重力加速度を g として以下の問いに答えよ。摩擦は無視してよい。(50点)
(1) 剛体棒 1 の下端まわりの慣性モーメント I1 および剛体棒 2 の上端まわりの慣性モーメント I2 を求めよ。
(2) θ1 および θ2 の運動を表す運動方程式を求めよ。
(3) k=12mg/l のとき、以下の問い (a) および (b) に答えよ。
- (a) 1 次および 2 次の固有角振動数 ω1 および ω2 を求めよ。さらに、1 次および 2 次の固有モードを求めよ。
- (b) 2 次の共振が生じないような F1 と F2 の比 F2/F1 を求めよ。
(4) k=αmg/l とおく(α>0)。外力の作用しない F1=F2=0 のとき、解を
[θ1θ2]=[Θ1Θ2]eλt
とすれば、α がある値よりも小さくなると λ の中に実部が正のものが現れ、静的平衡状態が不安定となる。このような安定性の変化が生じるときの α を求めよ。
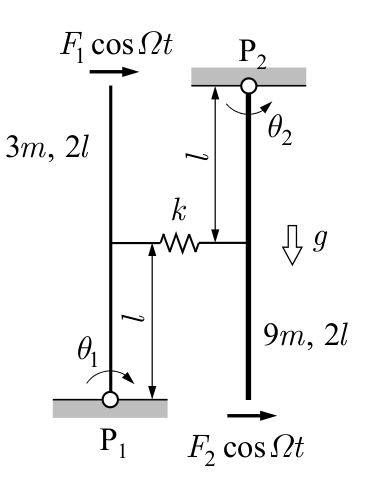
题目描述
细长均匀刚性杆 1 的质量为 3m、长度为 2l,下端在 P1 点可自由转动地支承于地板;杆 2 的质量为 9m、长度为 2l,上端在 P2 点可自由转动地支承于天花板。两杆中心之间用弹簧常数为 k 的水平弹簧连接。杆 1 上端受到水平外力 F1cosΩt,杆 2 下端受到水平外力 F2cosΩt。如图,杆 1 转角为 θ1,顺时针为正;杆 2 转角为 θ2,逆时针为正。θ1=θ2=0 时弹簧为自然长度。两转角微小,可认为弹簧始终保持水平。重力加速度为 g,忽略摩擦,回答下列问题。(50分)
(1) 求杆 1 绕下端的转动惯量 I1 和杆 2 绕上端的转动惯量 I2。
(2) 求描述 θ1,θ2 运动的运动方程。
(3) 当 k=12mg/l 时,回答 (a)、(b)。
- (a) 求一阶、二阶固有角频率 ω1,ω2,并求相应固有振型。
- (b) 求使二阶共振不发生的外力比 F2/F1。
(4) 令 k=αmg/l,其中 α>0。无外力,即 F1=F2=0 时,设解为
[θ1θ2]=[Θ1Θ2]eλt.
当 α 小于某个值时,λ 中出现实部为正的值,静平衡状态变为不稳定。求发生这种稳定性变化时的 α。
Kai
(1)
I1=31(3m)(2l)2=4ml2,I2=31(9m)(2l)2=12ml2.
(2)
中心の水平変位はそれぞれ lθ1,lθ2。ばねの伸びは l(θ2−θ1) であり、重力は棒 1 には不安定化、棒 2 には復元のモーメントを与える。
(4ml20012ml2)(θ¨1θ¨2)+(kl2−3mgl−kl2−kl2kl2+9mgl)(θ1θ2)=2l(F1F2)cosΩt.
(3)
(a)
z=ω2l/g とすると、固有方程式は
(9−4z)(21−12z)−144=3(4z−1)(4z−15)=0.
したがって
ω1=21lg,ϕ1∝(32),ω2=215lg,ϕ2∝(2−1).
(b)
2 次モードの一般化外力をゼロにすればよいので
ϕ2T(F1F2)=2F1−F2=0,F2/F1=2.
(4)
剛性行列の行列式は
detK=(mgl)2[(α−3)(α+9)−α2]=(mgl)2(6α−27).
質量行列は正定値であり、α>9/2 では剛性行列も正定値となる。0<α<9/2 では一つの固有剛性が負となり、正の実数 λ が現れる。よって
αcr=29.