跳到主要内容

九州大学 工学府 機械系専攻 2017年8月実施 機械力学 問1

Author​

祭音Myyura (refined with GPT 6 Astra)

Description​

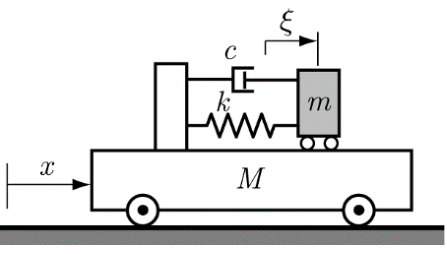
水平方向に移動できる質量 MM の台車の上に、質量 mm の質点がばね定数 kk のばねと粘性減衰係数 cc の減衰器で、台車の移動と同一方向に支持されている。静止座標系における台車の位置を xx、ばねの静的平衡状態からの伸びを ξ\xi とする。x,ξx,\xi を一般化座標とする。(50点)

(1) 系の運動エネルギー TT とポテンシャルエネルギー UU を求めよ。

(2) 一般化力としての非保存力 Qxnc,QξncQ_x^{nc},Q_\xi^{nc} を求めよ。

(3) ラグランジュの運動方程式を求めよ。

(4) 時間 t=0t=0 で ξ=ξ0, ξ˙=0, x=x˙=0\xi=\xi_0,\ \dot\xi=0,\ x=\dot x=0 の初期条件のもと、ξ,x\xi,x を時間の関数として求めよ。

ωn=kM+km,ζ=c21k(1M+1m)\begin{aligned} \omega_n&=\sqrt{\frac{k}{M}+\frac{k}{m}},\\ \zeta&=\frac{c}{2}\sqrt{\frac1k\left(\frac1M+\frac1m\right)} \end{aligned}

として解答せよ。0<ζ<10<\zeta<1 とする。

台車と内部のばね・減衰器の原図

题目描述​

在可沿水平方向移动的质量为 MM 的小车上,质量为 mm 的质点由弹簧常数为 kk 的弹簧和黏性阻尼系数为 cc 的阻尼器沿小车移动方向支承。静止坐标系中小车的位置为 xx,弹簧相对静平衡状态的伸长量为 ξ\xi。取 x,ξx,\xi 为广义坐标。(50分)

(1) 求系统的动能 TT 和势能 UU。

(2) 求作为广义力的非保守力 Qxnc,QξncQ_x^{nc},Q_\xi^{nc}。

(3) 求拉格朗日运动方程。

(4) 在 t=0t=0 时初始条件为 ξ=ξ0, ξ˙=0, x=x˙=0\xi=\xi_0,\ \dot\xi=0,\ x=\dot x=0,求 ξ,x\xi,x 随时间的函数。使用

ωn=kM+km,ζ=c21k(1M+1m)\begin{aligned} \omega_n&=\sqrt{\frac{k}{M}+\frac{k}{m}},\\ \zeta&=\frac{c}{2}\sqrt{\frac1k\left(\frac1M+\frac1m\right)} \end{aligned}

作答,并设 0<ζ<10<\zeta<1。

Kai​

(1)​

質点の絶対速度は x˙+ξ˙\dot x+\dot\xi なので

T=12Mx˙2+12m(x˙+ξ˙)2,U=12kξ2.\boxed{\begin{gathered} T=\frac12M\dot x^2+\frac12m(\dot x+\dot\xi)^2,\\ U=\frac12k\xi^2. \end{gathered}}

(2)​

減衰力は内部の相対速度によって生じ、仮想仕事は δWnc=−cξ˙ δξ\delta W_{\mathrm{nc}}=-c\dot\xi\,\delta\xi である。よって

Qxnc=0,Qξnc=−cξ˙.\boxed{Q_x^{\mathrm{nc}}=0,\qquad Q_\xi^{\mathrm{nc}}=-c\dot\xi.}

(3)​

(M+m)x¨+mξ¨=0,m(x¨+ξ¨)+cξ˙+kξ=0.\boxed{\begin{gathered} (M+m)\ddot x+m\ddot\xi=0,\\ m(\ddot x+\ddot\xi)+c\dot\xi+k\xi=0. \end{gathered}}

(4)​

第 1 式を初期条件のもとで積分すると

(M+m)x+mξ=mξ0.(M+m)x+m\xi=m\xi_0.

また xx を消去すれば

MmM+mξ¨+cξ˙+kξ=0,ξ¨+2ζωnξ˙+ωn2ξ=0.\begin{gathered} \frac{Mm}{M+m}\ddot\xi+c\dot\xi+k\xi=0,\\ \ddot\xi+2\zeta\omega_n\dot\xi+\omega_n^2\xi=0. \end{gathered}

ωd=ωn1−ζ2\omega_d=\omega_n\sqrt{1-\zeta^2} とおくと、両初期条件を満たす解は

ξ(t)=ξ0e−ζωnt(cos⁡ωdt+ζ1−ζ2sin⁡ωdt),\boxed{\xi(t)=\xi_0e^{-\zeta\omega_nt} \left(\cos\omega_dt+\frac{\zeta}{\sqrt{1-\zeta^2}}\sin\omega_dt\right),}
x(t)=mM+m[ξ0−ξ(t)].\boxed{x(t)=\frac{m}{M+m}[\xi_0-\xi(t)].}

長時間後は ξ→0\xi\to0、x→mξ0/(M+m)x\to m\xi_0/(M+m) となり、系全体の重心位置は変わらない。