九州大学 工学府 機械系専攻 2016年8月実施 材料力学 問3
Author
祭音Myyura (refined with GPT 6 Astra)
Description
図のように、ヤング率 E、ポアソン比 ν の弾性体棒 AB、BC と剛体棒 CD、DF が接合された構造体が点 A で壁に固定されている。いずれの弾性体棒も、直径は d である。また、点 F に y 方向に荷重 P が作用している。次の各問いに答えよ。(40点)
(1) 丸棒の断面二次モーメント I、断面二次極モーメント Ip および横弾性係数 G を記述せよ。
(2) AB 間のせん断力線図(SFD)と曲げモーメント線図(BMD)を描け。
(3) 点 B の x 方向変位 δBx、y 方向変位 δBy、z 方向変位 δBz を求めよ。
(4) 点 C の x 方向変位 δCx、y 方向変位 δCy、z 方向変位 δCz を求めよ。
(5) 点 F の x 方向変位 δFx、y 方向変位 δFy、z 方向変位 δFz を求めよ。
図中、AB は x 方向に長さ a、BC は y 方向に長さ b、CD は x 方向に長さ c、DF は z 方向に長さ e をもち、a,b,c,e≫d である。
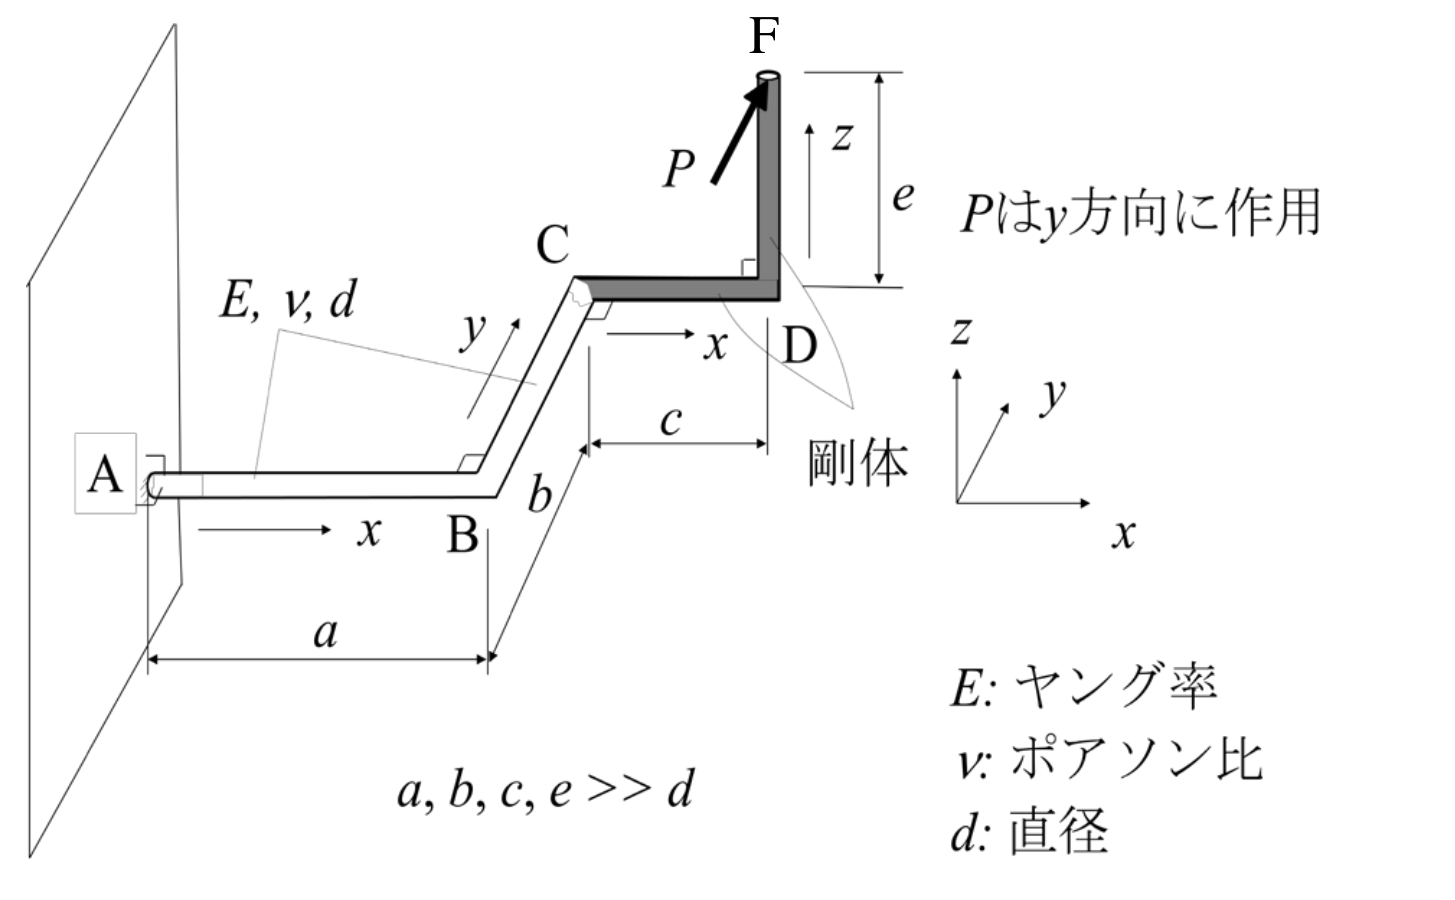
题目描述
如图,由杨氏模量为 E、泊松比为 ν 的弹性杆 AB、BC 与刚杆 CD、DF 连接成的结构,在 A 点固定于墙壁。两根弹性杆的直径均为 d。F 点受到沿 y 方向的载荷 P。回答下列问题。(40分)
(1) 写出圆杆的截面二次矩 I、截面极二次矩 Ip 以及剪切模量 G。
(2) 绘制 AB 段的剪力图(SFD)和弯矩图(BMD)。
(3) 求 B 点沿 x,y,z 方向的位移 δBx,δBy,δBz。
(4) 求 C 点沿 x,y,z 方向的位移 δCx,δCy,δCz。
(5) 求 F 点沿 x,y,z 方向的位移 δFx,δFy,δFz。
图中 AB 沿 x 方向长 a,BC 沿 y 方向长 b,CD 沿 x 方向长 c,DF 沿 z 方向长 e,且 a,b,c,e≫d。
Kai
(1)
I=64πd4,Ip=32πd4=2I,G=2(1+ν)E.
以下 A0=πd2/4 とし、曲げ・ねじりによる一次の変位を求める。BC の軸伸び Pb/(EA0) も併記する。
(2)
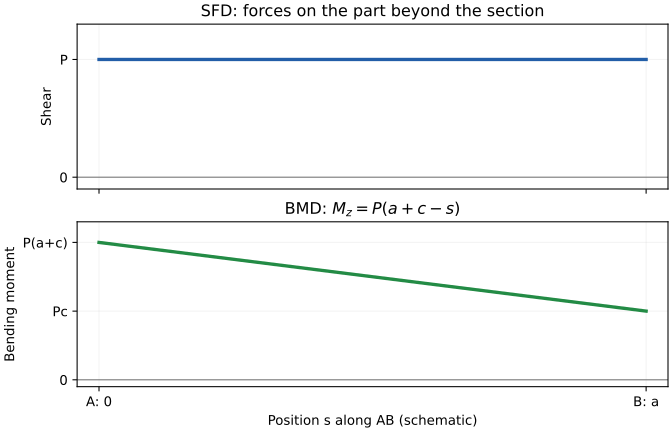
AB 上で A からの距離を s とすると、断面の先に作用する荷重の合力は Pey、その力のモーメントは
M(s)=−Peex+P(a+c−s)ez.
したがって、断面の先の荷重を正に取る符号規約では
Vy(s)=P,Mz(s)=P(a+c−s)(0<s<a).
SFD は高さ P の一定値、BMD は A の P(a+c) から B の Pc へ直線的に減少する。ねじりモーメントは別に Tx=−Pe で一定である。
(3)
AB は y 方向の端力 P と z 軸まわりの端偶力 Pc を受けるので
δBx=0,δBy=EIP(3a3+2ca2),δBz=0.
B の回転ベクトルは
φB=(−GIpPea, 0,EIP(2a2+ac)).
ねじりによる断面回転だけでは中心線上の B に z 方向変位は生じない。たわみとねじれ角の積は二次の微小量なので、線形理論には含めない。
(4)
B の回転による C の変位は φB×(bey)。さらに BC は軸力 P、一定曲げモーメント (−Pe,0,Pc) を受ける。したがって
δCx=−EIP(2a2b+abc+2cb2),
δCy=EIP(3a3+2ca2)+EA0Pb,
δCz=−GIpPeab−2EIPeb2=−2EIPeb{2(1+ν)a+b}.
BC の軸伸びを無視する近似では、δCy の最後の項を省く。
(5)
C の回転は
φC=(−GIpPea−EIPeb, 0,EIP(2a2+ac+bc)).
CD、DF は剛体だから
δF=δC+φC×(cex+eez).
よって
δFx=δCx,δFz=δCz,
δFy=EIP[3a3+a2c+ac2+bc2+be2+(1+ν)ae2]+EA0Pb.
最後の軸伸びの項は細長い棒で省略できる。上式は、弾性部 AB、BC のひずみエネルギーを荷重 P で微分しても得られる。