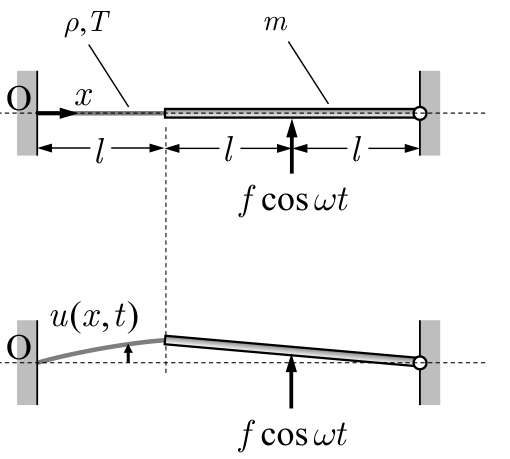
九州大学 工学府 機械系専攻 2016年8月実施 機械力学 問3 Author 祭音Myyura (refined with GPT 6 Astra)
Description 図のように、長さ l l l ρ \rho ρ T T T m m m 2 l 2l 2 l x x x t t t u ( x , t ) u(x,t) u ( x , t ) x x x f cos ω t f\cos\omega t f cos ω t T T T
(1) 弦の振動を表す運動方程式(波動方程式)を導出せよ。
(2) 弦の両端 x = 0 x=0 x = 0 x = l x=l x = l u ( x , t ) u(x,t) u ( x , t ) I G = m l 2 / 3 I_G=ml^2/3 I G = m l 2 /3
(3) 定常応答(強制振動解)を表す u ( x , t ) u(x,t) u ( x , t ) ω \omega ω ω ≠ 0 \omega\ne0 ω = 0
(4) 剛体棒の質量 m m m m m m ρ \rho ρ l l l
题目描述
如图,长度为 l l l ρ \rho ρ T T T m m m 2 l 2l 2 l x x x u ( x , t ) u(x,t) u ( x , t ) t t t x x x f cos ω t f\cos\omega t f cos ω t T T T
(1) 推导描述弦振动的运动方程(波动方程)。
(2) 写出 u ( x , t ) u(x,t) u ( x , t ) x = 0 x=0 x = 0 x = l x=l x = l I G = m l 2 / 3 I_G=ml^2/3 I G = m l 2 /3
(3) 求表示稳态响应(受迫振动解)的 u ( x , t ) u(x,t) u ( x , t ) ω \omega ω ω ≠ 0 \omega\ne0 ω = 0
(4) 忽略杆质量 m m m ρ , l \rho,l ρ , l m m m
Kai (1)
微小弦要素の横方向の運動方程式より
ρ u t t = T u x x , c = T / ρ . \boxed{\rho u_{tt}=T u_{xx},\qquad c=\sqrt{T/\rho}.} ρ u tt = T u xx , c = T / ρ . (2)
左端では u ( 0 , t ) = 0 \boxed{u(0,t)=0} u ( 0 , t ) = 0 q ( t ) = u ( l , t ) q(t)=u(l,t) q ( t ) = u ( l , t ) I O = I G + m l 2 = 4 m l 2 / 3 I_O=I_G+ml^2=4ml^2/3 I O = I G + m l 2 = 4 m l 2 /3 θ = q / ( 2 l ) \theta=q/(2l) θ = q / ( 2 l )
弦が棒に与える力は一次まで ( − T , − T u x ( l , t ) ) (-T,-Tu_x(l,t)) ( − T , − T u x ( l , t )) ( − 2 l , q ) (-2l,q) ( − 2 l , q ) T q Tq Tq
4 m l 2 3 θ ¨ = f l cos ω t − 2 l T u x ( l , t ) − T q . \frac{4ml^2}{3}\ddot\theta
=fl\cos\omega t-2lT u_x(l,t)-Tq. 3 4 m l 2 θ ¨ = f l cos ω t − 2 lT u x ( l , t ) − Tq . したがって
m 3 u t t ( l , t ) + T u x ( l , t ) + T 2 l u ( l , t ) = f 2 cos ω t . \boxed{\frac m3u_{tt}(l,t)+T u_x(l,t)
+\frac{T}{2l}u(l,t)=\frac f2\cos\omega t.} 3 m u tt ( l , t ) + T u x ( l , t ) + 2 l T u ( l , t ) = 2 f cos ω t . (3)
κ = ω / c \kappa=\omega/c κ = ω / c u ( x , t ) = A sin ( κ x ) cos ω t u(x,t)=A\sin(\kappa x)\cos\omega t u ( x , t ) = A sin ( κ x ) cos ω t
u ( x , t ) = ( f / 2 ) sin ( κ x ) T κ cos ( κ l ) + ( T / ( 2 l ) − m ω 2 / 3 ) sin ( κ l ) cos ω t . \boxed{u(x,t)=
\frac{(f/2)\sin(\kappa x)}
{T\kappa\cos(\kappa l)+\left(T/(2l)-m\omega^2/3\right)\sin(\kappa l)}
\cos\omega t.} u ( x , t ) = T κ cos ( κ l ) + ( T / ( 2 l ) − m ω 2 /3 ) sin ( κ l ) ( f /2 ) sin ( κ x ) cos ω t . 分母がゼロの場合は共振であり、有界な調和定常解はない。棒が静止する条件は u ( l , t ) = 0 u(l,t)=0 u ( l , t ) = 0
ω = n π l T ρ , n = 1 , 2 , … . \boxed{\omega=\frac{n\pi}{l}\sqrt{\frac T\rho},\qquad n=1,2,\ldots.} ω = l nπ ρ T , n = 1 , 2 , … . このとき分母は T κ ( − 1 ) n ≠ 0 T\kappa(-1)^n\ne0 T κ ( − 1 ) n = 0
(4)
z = ω l / c z=\omega l/c z = ω l / c μ = m / ( ρ l ) \mu=m/(\rho l) μ = m / ( ρl )
z cos z + ( 1 2 − μ 3 z 2 ) sin z = 0. z\cos z+\left(\frac12-\frac\mu3z^2\right)\sin z=0. z cos z + ( 2 1 − 3 μ z 2 ) sin z = 0. m = 0 m=0 m = 0 z 0 z_0 z 0
z 0 cot z 0 = − 1 2 , π 2 < z 0 < π , z 0 ≃ 1.8365972. \begin{gathered}
z_0\cot z_0=-\frac12,\\
\frac\pi2<z_0<\pi,\\
z_0\simeq1.8365972.
\end{gathered} z 0 cot z 0 = − 2 1 , 2 π < z 0 < π , z 0 ≃ 1.8365972. 有質量の 1 次振動数がその半分なら z = z 0 / 2 z=z_0/2 z = z 0 /2
m = 3 ρ l [ cot ( z 0 / 2 ) z 0 / 2 + 1 2 ( z 0 / 2 ) 2 ] ≃ 4.2752051 ρ l . \boxed{m=3\rho l\left[
\frac{\cot(z_0/2)}{z_0/2}+\frac{1}{2(z_0/2)^2}\right]
\simeq4.2752051\,\rho l.} m = 3 ρl [ z 0 /2 cot ( z 0 /2 ) + 2 ( z 0 /2 ) 2 1 ] ≃ 4.2752051 ρl . 張力の水平成分による幾何剛性 T / ( 2 l ) T/(2l) T / ( 2 l ) z 0 = π / 2 z_0=\pi/2 z 0 = π /2 m = 12 ρ l / π m=12\rho l/\pi m = 12 ρl / π