跳到主要内容

九州大学 工学府 機械系専攻 2016年8月実施 機械力学 問2

Author​

祭音Myyura (refined with GPT 6 Astra)

Description​

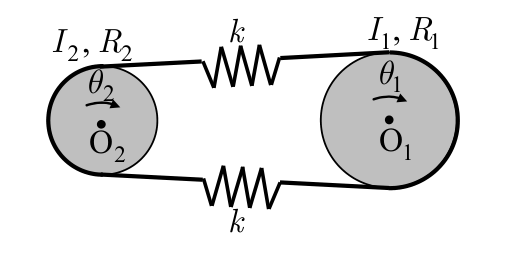
図のように中心 O1,O2\mathrm{O}_1,\mathrm{O}_2 まわりに回転でき、回転軸まわりの極慣性モーメントがそれぞれ I1,I2I_1,I_2、半径が R1,R2R_1,R_2 の円板がある。両円板にはひもが巻かれており、ばね定数 kk のばねを介してつながれている。平衡状態において、ひもとばねはたわまずに張られており、平衡状態からの各円板の回転角を θ1,θ2\theta_1,\theta_2 とする。ひもは伸びずに質量を無視でき、ひもと円板は滑らないものとする。θ1,θ2\theta_1,\theta_2 は微小として以下の問いに答えよ。(50点)

(1) O1,O2\mathrm{O}_1,\mathrm{O}_2 まわりの回転の運動方程式を求め、行列表示せよ。

(2) 固有角振動数 ω1,ω2 (ω1<ω2)\omega_1,\omega_2\ (\omega_1<\omega_2) と固有モード X1,X2\boldsymbol{X}_1,\boldsymbol{X}_2 を求めよ。

(3) モード座標 ξ1,ξ2\xi_1,\xi_2 を定義し、各モード座標に関する非連成の方程式を導出せよ。

(4) ξ1,ξ2\xi_1,\xi_2 の一般解を求めよ。

二円板と二つのばねの原図

题目描述​

如图,两个圆盘分别可绕中心 O1,O2\mathrm{O}_1,\mathrm{O}_2 转动,绕转轴的极转动惯量分别为 I1,I2I_1,I_2,半径分别为 R1,R2R_1,R_2。两个圆盘上缠绕细绳,并通过弹簧常数为 kk 的弹簧相连。平衡时细绳和弹簧均绷紧、不松弛。两圆盘相对平衡状态的转角为 θ1,θ2\theta_1,\theta_2。细绳不可伸长、质量可忽略,绳与圆盘之间不滑动。设 θ1,θ2\theta_1,\theta_2 微小,回答下列问题。(50分)

(1) 求绕 O1,O2\mathrm{O}_1,\mathrm{O}_2 转动的运动方程,并用矩阵表示。

(2) 求固有角频率 ω1,ω2 (ω1<ω2)\omega_1,\omega_2\ (\omega_1<\omega_2) 和固有振型 X1,X2\boldsymbol{X}_1,\boldsymbol{X}_2。

(3) 定义模态坐标 ξ1,ξ2\xi_1,\xi_2,推导各模态坐标的解耦方程。

(4) 求 ξ1,ξ2\xi_1,\xi_2 的通解。

Kai​

まず、微小運動中も上下両方のひもが張られている場合を考える。

(1)​

δ=R1θ1−R2θ2\delta=R_1\theta_1-R_2\theta_2 とおくと、上下のばねの伸びの変化は δ,−δ\delta,-\delta。平衡張力を T0T_0 とすれば張力差は (T0+kδ)−(T0−kδ)=2kδ(T_0+k\delta)-(T_0-k\delta)=2k\delta となる。よって

(I100I2)⏟Mθ¨+2k(R12−R1R2−R1R2R22)⏟Kθ=0.\boxed{ \underbrace{\begin{pmatrix}I_1&0\\0&I_2\end{pmatrix}}_M \ddot{\boldsymbol\theta} +\underbrace{2k\begin{pmatrix}R_1^2&-R_1R_2\\-R_1R_2&R_2^2\end{pmatrix}}_K \boldsymbol\theta=\boldsymbol0.}

(2)​

D=R12/I1+R22/I2D=R_1^2/I_1+R_2^2/I_2 とおく。det⁡(K−ω2M)=0\det(K-\omega^2M)=0 より

ω1=0,ω2=2kD.\boxed{\omega_1=0,\qquad\omega_2=\sqrt{2kD}.}

対応するモードは

X1∝(R2R1),X2∝(R1/I1−R2/I2).\boxed{\boldsymbol X_1\propto\begin{pmatrix}R_2\\R_1\end{pmatrix},\qquad \boldsymbol X_2\propto\begin{pmatrix}R_1/I_1\\-R_2/I_2\end{pmatrix}.}

第 1 モードでは両円板の周速度が等しく、ばねの伸びは変化しない。

(3)​

質量正規化したベクトルを

ϕ1=(R2,R1)TI1R22+I2R12,ϕ2=(R1/I1,−R2/I2)TD\begin{gathered} \boldsymbol\phi_1=\frac{(R_2,R_1)^T}{\sqrt{I_1R_2^2+I_2R_1^2}},\\ \boldsymbol\phi_2=\frac{(R_1/I_1,-R_2/I_2)^T}{\sqrt D} \end{gathered}

とし、Φ=(ϕ1 ϕ2)\Phi=(\boldsymbol\phi_1\ \boldsymbol\phi_2)、θ=Φξ\boldsymbol\theta=\Phi\boldsymbol\xi と定義する。ΦTMΦ=I\Phi^TM\Phi=I、ΦTKΦ=diag⁡(0,2kD)\Phi^TK\Phi=\operatorname{diag}(0,2kD) だから

ξ¨1=0,ξ¨2+ω22ξ2=0.\boxed{\ddot\xi_1=0,\qquad\ddot\xi_2+\omega_2^2\xi_2=0.}

(4)​

ξ1=A+Bt,ξ2=Ccos⁡ω2t+D0sin⁡ω2t.\boxed{\begin{gathered} \xi_1=A+Bt,\\ \xi_2=C\cos\omega_2t+D_0\sin\omega_2t. \end{gathered}}

なお、平衡張力が厳密にゼロで、ひもが圧縮力を伝えず片側がたるむ別の条件では、張力を kmax⁡(δ,0)k\max(\delta,0) と kmax⁡(−δ,0)k\max(-\delta,0) とする。この場合の張力差は kδk\delta となり、上式の 2k2k を kk に置き換える。固有モードは変わらず、非零固有角振動数は kD\sqrt{kD} となる。