跳到主要内容

九州大学 工学府 機械系専攻 2016年8月実施 機械力学 問1

Author​

祭音Myyura (refined with GPT 6 Astra)

Description​

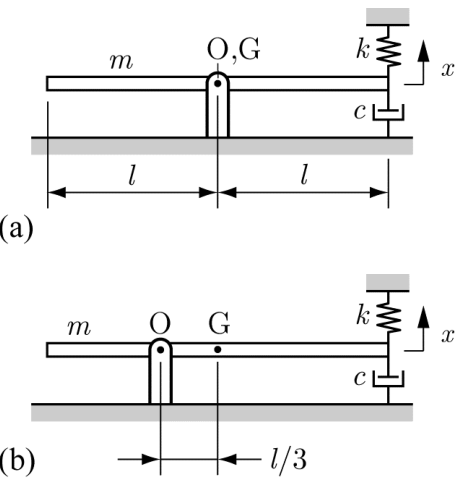
図 (a) に示すように、質量 mm、長さ 2l2l で太さの無視できる一様な剛体棒が点 O まわりに自由に回転できるように支持されている。剛体棒の重心(中心)G を通り棒に垂直な軸まわりの慣性モーメントは IG=ml2/3I_G=ml^2/3 である。点 O と剛体棒の重心 G は一致している。剛体棒の右端はばね定数 kk のばねと粘性減衰係数 cc の減衰器で剛体棒に垂直に支持されており、剛体棒はばねの自然長で水平の位置にある。剛体棒の点 O まわりの角変位は微小であり、右端の上向き変位を xx とする。以下の問いに答えよ。重力加速度を gg とする。(50点)

(1) ニュートンの第二法則から xx に関する運動方程式を示し、減衰がない場合の固有角振動数 ωn\omega_n と臨界粘性減衰係数 ccc_c を求めよ。

(2) c=0c=0 として時間 t=0t=0 における初期条件 x=x0, x˙=0x=x_0,\ \dot{x}=0 を与えた。点 O の支持部から剛体棒が受ける力を時間の関数 F(t)F(t) として表せ。

次に、図 (b) に示すように剛体棒の支持点 O が棒の重心 G から左側に l/3l/3 移動した。剛体棒が静的平衡状態で水平になるように、ばねには予め伸び δ\delta が与えられている。

(3) δ\delta を求めよ。また、静的平衡状態からの右端の上向き変位を xx として、ニュートンの第二法則から xx に関する運動方程式を示せ。

(4) 図 (b) の系に対して上記 (2) と同一の問いに解答せよ。

支持位置を変える剛体棒の原図 (a), (b)

题目描述​

如图 (a),质量为 mm、长度为 2l2l、粗细可忽略的均匀刚性杆可绕 O 点自由转动。杆绕通过重心(中心)G 且垂直于杆的轴的转动惯量为 IG=ml2/3I_G=ml^2/3。O 与 G 重合。杆右端由弹簧常数为 kk 的弹簧和黏性阻尼系数为 cc 的阻尼器沿垂直于杆的方向支承;弹簧处于自然长度时,杆水平。杆绕 O 的角位移微小,右端向上位移记为 xx。重力加速度为 gg。回答下列问题。(50分)

(1) 根据牛顿第二定律写出关于 xx 的运动方程,求无阻尼时的固有角频率 ωn\omega_n 和临界黏性阻尼系数 ccc_c。

(2) 令 c=0c=0,在 t=0t=0 给予初始条件 x=x0, x˙=0x=x_0,\ \dot{x}=0。将杆从 O 点支承处受到的力表示为时间函数 F(t)F(t)。

接着如图 (b),将支点 O 移至重心 G 左侧 l/3l/3 处。预先使弹簧伸长 δ\delta,使杆在静平衡状态下水平。

(3) 求 δ\delta。以杆右端从静平衡位置向上的位移为 xx,根据牛顿第二定律写出关于 xx 的运动方程。

(4) 对图 (b) 的系统回答与 (2) 相同的问题。

Kai​

支持力は上向きを正とし、微小変位の一次までを扱う。

(1)​

x=lθx=l\theta とすると、O まわりのモーメント式は

IGθ¨=−klx−clx˙,m3x¨+cx˙+kx=0.\begin{gathered} I_G\ddot\theta=-klx-cl\dot x,\\ \boxed{\frac m3\ddot x+c\dot x+kx=0.} \end{gathered}

したがって

ωn=3km,cc=2mk3.\boxed{\omega_n=\sqrt{\frac{3k}{m}},\qquad c_c=2\sqrt{\frac{mk}{3}}.}

(2)​

x(t)=x0cos⁡(3kmt).x(t)=x_0\cos\left(\sqrt{\frac{3k}{m}}t\right).

G は固定されるので、鉛直方向の力のつり合いは F−mg−kx=0F-mg-kx=0。よって

F(t)=mg+kx0cos⁡(3kmt).\boxed{F(t)=mg+kx_0\cos\left(\sqrt{\frac{3k}{m}}t\right).}

(3)​

O から G まで l/3l/3、右端まで 4l/34l/3 である。静的つり合いから

kδ4l3=mgl3,δ=mg4k.k\delta\frac{4l}{3}=mg\frac l3, \qquad\boxed{\delta=\frac{mg}{4k}.}

IO=IG+m(l/3)2=4ml2/9I_O=I_G+m(l/3)^2=4ml^2/9、x=(4l/3)θx=(4l/3)\theta であり、平衡位置まわりでは重力とばねの初期張力の定常モーメントが相殺される。したがって

m4x¨+cx˙+kx=0.\boxed{\frac m4\ddot x+c\dot x+kx=0.}

(4)​

c=0c=0 では

x(t)=x0cos⁡(2kmt),yG=x4.x(t)=x_0\cos\left(2\sqrt{\frac km}t\right),\qquad y_G=\frac x4.

鉛直方向の運動方程式は

m4x¨=F+k(δ−x)−mg.\frac m4\ddot x=F+k(\delta-x)-mg.

x¨=−4kx/m\ddot x=-4kx/m と kδ=mg/4k\delta=mg/4 を代入すると、変動項が相殺されて

F(t)=34mg.\boxed{F(t)=\frac34mg.}