九州大学 工学府 機械系専攻 2015年8月実施 機械力学 問2 Author 祭音Myyura (refined with GPT 6 Astra)
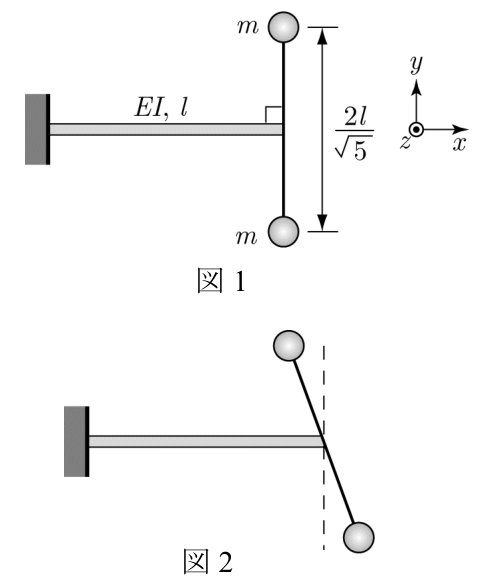
Description 図1に示すように、質量 m m m 2 l / 5 2l/\sqrt5 2 l / 5 l l l E I EI E I
(1) 図1の状態ではりの先端(剛体棒との結合部)に z z z z x zx z x
(2) x y xy x y
(3) 図2に示すように、x y xy x y z z z
题目描述
如图1,两个质量均为 m m m 2 l / 5 2l/\sqrt5 2 l / 5 l l l E I EI E I
(1) 在图1状态下,对梁端(与刚杆的连接处)施加沿 z z z z x zx z x
(2) 对 x y xy x y
(3) 如图2,使刚杆在 x y xy x y z z z
Kai (1)
z z z y y y 2 m 2m 2 m
2 m z ¨ + 3 E I l 3 z = 0 , ω = 3 E I 2 m l 3 . 2m\ddot z+\frac{3EI}{l^3}z=0,
\qquad\boxed{\omega=\sqrt{\frac{3EI}{2ml^3}}.} 2 m z ¨ + l 3 3 E I z = 0 , ω = 2 m l 3 3 E I . 片持ちはりの先端荷重 P P P z = P l 3 / ( 3 E I ) z=Pl^3/(3EI) z = P l 3 / ( 3 E I ) θ z = P l 2 / ( 2 E I ) \theta_z=Pl^2/(2EI) θ z = P l 2 / ( 2 E I )
z : θ z = 2 l : 3. \boxed{z:\theta_z=2l:3.} z : θ z = 2 l : 3. ここで θ z \theta_z θ z z z z z z z
(2)
先端 y y y y y y θ \theta θ z z z
J = 2 m ( l / 5 ) 2 = 2 m l 2 5 . J=2m(l/\sqrt5)^2=\frac{2ml^2}{5}. J = 2 m ( l / 5 ) 2 = 5 2 m l 2 . はりの先端剛性行列を用いると
( 2 m 0 0 2 m l 2 / 5 ) ( y ¨ θ ¨ ) + E I l 3 ( 12 − 6 l − 6 l 4 l 2 ) ( y θ ) = 0 . \begin{pmatrix}2m&0\\0&2ml^2/5\end{pmatrix}
\begin{pmatrix}\ddot y\\\ddot\theta\end{pmatrix}
+\frac{EI}{l^3}\begin{pmatrix}12&-6l\\-6l&4l^2\end{pmatrix}
\begin{pmatrix}y\\\theta\end{pmatrix}=\boldsymbol0. ( 2 m 0 0 2 m l 2 /5 ) ( y ¨ θ ¨ ) + l 3 E I ( 12 − 6 l − 6 l 4 l 2 ) ( y θ ) = 0 . λ = m l 3 ω 2 / ( E I ) \lambda=ml^3\omega^2/(EI) λ = m l 3 ω 2 / ( E I ) ( λ − 1 ) ( λ − 15 ) = 0 (\lambda-1)(\lambda-15)=0 ( λ − 1 ) ( λ − 15 ) = 0
ω 1 = E I m l 3 , y : θ = 3 l : 5 , ω 2 = 15 E I m l 3 , y : θ = l : − 3. \boxed{\begin{gathered}
\omega_1=\sqrt{\frac{EI}{ml^3}},\\
y:\theta=3l:5,\\
\omega_2=\sqrt{\frac{15EI}{ml^3}},\\
y:\theta=l:-3.
\end{gathered}} ω 1 = m l 3 E I , y : θ = 3 l : 5 , ω 2 = m l 3 15 E I , y : θ = l : − 3. (3)
棒が y y y x y xy x y α \alpha α x x x z x zx z x x x x
具体的に a = l / 5 a=l/\sqrt5 a = l / 5 ( sin α , cos α , 0 ) (\sin\alpha,\cos\alpha,0) ( sin α , cos α , 0 ) x , y x,y x , y ψ , β \psi,\beta ψ , β z z z
z ± = z ± a ( ψ cos α − β sin α ) . z_\pm=z\pm a(\psi\cos\alpha-\beta\sin\alpha). z ± = z ± a ( ψ cos α − β sin α ) . したがって運動エネルギーには
T = m z ˙ 2 + m a 2 ( ψ ˙ cos α − β ˙ sin α ) 2 \mathcal T=m\dot z^2+ma^2(\dot\psi\cos\alpha-\dot\beta\sin\alpha)^2 T = m z ˙ 2 + m a 2 ( ψ ˙ cos α − β ˙ sin α ) 2 が現れ、一般の傾斜角では ψ ˙ β ˙ \dot\psi\dot\beta ψ ˙ β ˙