九州大学 工学府 機械系専攻 2016年度 機械力学 問1 Author 祭音Myyura (refined with GPT 6 Astra)
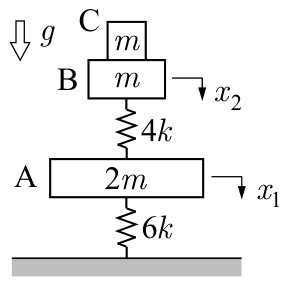
Description 質量 2 m 2m 2 m m m m 6 k , 4 k 6k,4k 6 k , 4 k m m m d d d 2 d 2d 2 d t = 0 t=0 t = 0 x 1 , x 2 x_1,x_2 x 1 , x 2 g g g
自由振動の運動方程式を求めよ。
固有角振動数と固有モードを求めよ。
t > 0 t>0 t > 0 x 1 ( t ) , x 2 ( t ) x_1(t),x_2(t) x 1 ( t ) , x 2 ( t ) C を固定せず B の上に置く。両者が一体で動く間の C の運動方程式と、圧縮を正とする接触力 F ( t ) F(t) F ( t ) d d d
题目描述
质量 2 m 2m 2 m 6 k 6k 6 k 4 k 4k 4 k m m m d , 2 d d,2d d , 2 d
Kai (1)
静的平衡を原点とすると、重力とばねの静的な力が相殺される。
2 m x ¨ 1 + 10 k x 1 − 4 k x 2 = 0 , 2 m x ¨ 2 − 4 k x 1 + 4 k x 2 = 0. \boxed{2m\ddot x_1+10kx_1-4kx_2=0,\qquad
2m\ddot x_2-4kx_1+4kx_2=0.} 2 m x ¨ 1 + 10 k x 1 − 4 k x 2 = 0 , 2 m x ¨ 2 − 4 k x 1 + 4 k x 2 = 0. (2)
det ( 10 k − 2 m ω 2 − 4 k − 4 k 4 k − 2 m ω 2 ) = 4 ( m ω 2 − k ) ( m ω 2 − 6 k ) = 0. \det\begin{pmatrix}10k-2m\omega^2&-4k\\-4k&4k-2m\omega^2\end{pmatrix}
=4(m\omega^2-k)(m\omega^2-6k)=0. det ( 10 k − 2 m ω 2 − 4 k − 4 k 4 k − 2 m ω 2 ) = 4 ( m ω 2 − k ) ( m ω 2 − 6 k ) = 0. よって
ω 1 = k / m , ϕ 1 = ( 1 , 2 ) T , ω 2 = 6 k / m , ϕ 2 = ( − 2 , 1 ) T . \boxed{\omega_1=\sqrt{k/m},\quad\boldsymbol\phi_1=(1,2)^T,\qquad
\omega_2=\sqrt{6k/m},\quad\boldsymbol\phi_2=(-2,1)^T.} ω 1 = k / m , ϕ 1 = ( 1 , 2 ) T , ω 2 = 6 k / m , ϕ 2 = ( − 2 , 1 ) T . (3)
初期変位 ( d , 2 d ) T (d,2d)^T ( d , 2 d ) T
x 1 = d cos ω 1 t , x 2 = 2 d cos ω 1 t . \boxed{x_1=d\cos\omega_1t,\qquad x_2=2d\cos\omega_1t.} x 1 = d cos ω 1 t , x 2 = 2 d cos ω 1 t . (4)
下向きを正とする C の運動方程式は m x ¨ 2 = m g − F m\ddot x_2=mg-F m x ¨ 2 = m g − F
F ( t ) = m g − m x ¨ 2 = m g + 2 k d cos ω 1 t . \boxed{F(t)=mg-m\ddot x_2=mg+2kd\cos\omega_1t.} F ( t ) = m g − m x ¨ 2 = m g + 2 k d cos ω 1 t . 接触を保つ条件は全時刻で F ≥ 0 F\ge0 F ≥ 0 d ≥ 0 d\ge0 d ≥ 0
0 ≤ d ≤ m g 2 k . \boxed{0\le d\le\frac{mg}{2k}.} 0 ≤ d ≤ 2 k m g . 等号では一瞬だけ接触力がゼロとなるが、必要接触力は負にならないため離脱しない。