九州大学 工学府 機械系専攻 2014年8月実施 機械力学 問2 Author 祭音Myyura (refined with GPT 6 Astra)
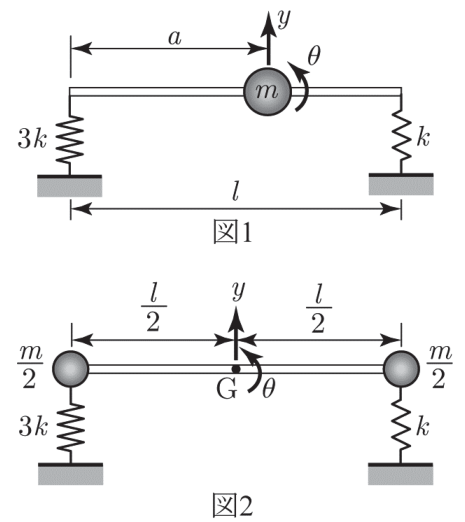
Description 図1に示すように、質量の無視できる長さ l l l a ( 0 ≤ a ≤ l ) a\;(0\le a\le l) a ( 0 ≤ a ≤ l ) m m m 3 k 3k 3 k k k k
(1) 平衡状態からの質点の鉛直上向き変位、棒の反時計方向の回転角変位をそれぞれ y , θ y,\theta y , θ a = l / 2 a=l/2 a = l /2 y , θ y,\theta y , θ
(2) 系の固有角振動数を最大にする a a a y , θ y,\theta y , θ
(3) 図2に示すように、質量 m m m m / 2 m/2 m /2 y , θ y,\theta y , θ
题目描述
如图1,一根长度为 l l l a ( 0 ≤ a ≤ l ) a\;(0\le a\le l) a ( 0 ≤ a ≤ l ) m m m 3 k 3k 3 k k k k
(1) 将质点相对平衡位置竖直向上的位移记为 y y y θ \theta θ a = l / 2 a=l/2 a = l /2 y , θ y,\theta y , θ
(2) 求使系统固有角频率最大的 a a a y , θ y,\theta y , θ
(3) 如图2,将质量 m m m m / 2 m/2 m /2 y , θ y,\theta y , θ
Kai (1)
両端の上向き変位は y L = y − a θ y_L=y-a\theta y L = y − a θ y R = y + ( l − a ) θ y_R=y+(l-a)\theta y R = y + ( l − a ) θ
m y ¨ = − 3 k y L − k y R = − 4 k y + k ( 4 a − l ) θ , \begin{gathered}
m\ddot y=-3ky_L-ky_R\\
=-4ky+k(4a-l)\theta,
\end{gathered} m y ¨ = − 3 k y L − k y R = − 4 k y + k ( 4 a − l ) θ , 0 = 3 k a y L − k ( l − a ) y R = k ( 4 a − l ) y − k { 3 a 2 + ( l − a ) 2 } θ . \begin{gathered}
0=3ka\,y_L-k(l-a)y_R\\
=k(4a-l)y-k\{3a^2+(l-a)^2\}\theta.
\end{gathered} 0 = 3 ka y L − k ( l − a ) y R = k ( 4 a − l ) y − k { 3 a 2 + ( l − a ) 2 } θ . 第2式の左辺がゼロなのは、棒に質量がなく、質点まわりの慣性モーメントもゼロだからである。a = l / 2 a=l/2 a = l /2 θ = y / l \theta=y/l θ = y / l m y ¨ + 3 k y = 0 m\ddot y+3ky=0 m y ¨ + 3 k y = 0
ω = 3 k m , y = l θ . \boxed{\omega=\sqrt{\frac{3k}{m}},\qquad y=l\theta.} ω = m 3 k , y = lθ . (2)
D ( a ) = 3 a 2 + ( l − a ) 2 D(a)=3a^2+(l-a)^2 D ( a ) = 3 a 2 + ( l − a ) 2
θ = 4 a − l D ( a ) y , m y ¨ + 3 k l 2 D ( a ) y = 0 , \theta=\frac{4a-l}{D(a)}y,\qquad
m\ddot y+\frac{3kl^2}{D(a)}y=0, θ = D ( a ) 4 a − l y , m y ¨ + D ( a ) 3 k l 2 y = 0 , D ( a ) = 4 ( a − l 4 ) 2 + 3 l 2 4 . D(a)=4\left(a-\frac l4\right)^2+\frac{3l^2}{4}. D ( a ) = 4 ( a − 4 l ) 2 + 4 3 l 2 . よって
a = l 4 , ω max = 2 k m , θ = 0. \boxed{a=\frac l4,\qquad\omega_{\max}=2\sqrt{\frac{k}{m}},\qquad\theta=0.} a = 4 l , ω m a x = 2 m k , θ = 0. このとき棒は水平のまま並進する。
(3)
重心まわりの慣性モーメントは I G = m l 2 / 4 I_G=ml^2/4 I G = m l 2 /4
( m 0 0 m l 2 / 4 ) ( y ¨ θ ¨ ) + ( 4 k − k l − k l k l 2 ) ( y θ ) = 0 . \begin{pmatrix}m&0\\0&ml^2/4\end{pmatrix}
\begin{pmatrix}\ddot y\\\ddot\theta\end{pmatrix}
+\begin{pmatrix}4k&-kl\\-kl&kl^2\end{pmatrix}
\begin{pmatrix}y\\\theta\end{pmatrix}=\boldsymbol0. ( m 0 0 m l 2 /4 ) ( y ¨ θ ¨ ) + ( 4 k − k l − k l k l 2 ) ( y θ ) = 0 . 特性方程式は
( 4 k − m ω 2 ) 2 − 4 k 2 = 0. (4k-m\omega^2)^2-4k^2=0. ( 4 k − m ω 2 ) 2 − 4 k 2 = 0. したがって、任意の非零定数倍を許して
ω 1 = 2 k m , ϕ 1 = ( 1 2 / l ) , ω 2 = 6 k m , ϕ 2 = ( 1 − 2 / l ) . \boxed{\begin{gathered}
\omega_1=\sqrt{\frac{2k}{m}},\\
\boldsymbol\phi_1=\begin{pmatrix}1\\2/l\end{pmatrix},\\
\omega_2=\sqrt{\frac{6k}{m}},\\
\boldsymbol\phi_2=\begin{pmatrix}1\\-2/l\end{pmatrix}.
\end{gathered}} ω 1 = m 2 k , ϕ 1 = ( 1 2/ l ) , ω 2 = m 6 k , ϕ 2 = ( 1 − 2/ l ) . 第1モードでは左端が、第2モードでは右端が静止する。