跳到主要内容

九州大学 工学府 機械系専攻 2015年度 機械力学 問1

Author​

祭音Myyura (refined with GPT 6 Astra)

Description​

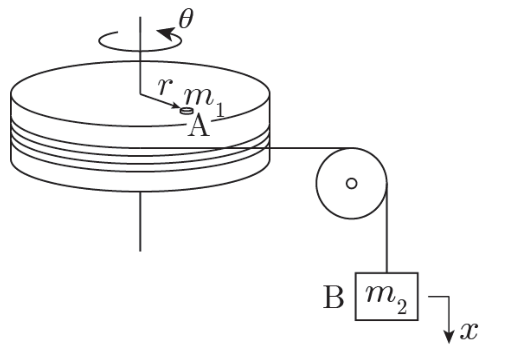
水平な一様円板(質量 MM、半径 RR)が中心を通る鉛直軸のまわりに摩擦なく回転できる。中心から距離 rr に質量 m1m_1 のおもり A を置く。円板の側面に巻いた伸び縮みしない軽い糸を、質量を無視できる滑車にかけ、他端に質量 m2m_2 のおもり B をつるす。時刻 t=0t=0 に静止状態から放すと、t=t1>0t=t_1>0 で A が円板に対して滑り始める。糸はたるまずほどける。円板の角変位を θ\theta、B の下向き変位を xx、重力加速度を gg とする。(50 点)

問題の装置(公式原図)

  1. t<t1t<t_1 における、A を含む円板の鉛直軸まわりの慣性モーメントを求めよ。
  2. 0<t<t10<t<t_1 における B と A を含む円板の運動方程式、および θ˙,θ¨\dot\theta,\ddot\theta を求めよ。
  3. 同時刻の A の運動方程式を極座標成分で示せ。摩擦力の半径方向成分を frf_r、円周方向成分を fθf_\theta とする。
  4. A と円板の静止摩擦係数 μ\mu を求めよ。

题目描述​

水平匀质圆盘质量为 MM、半径为 RR,可绕中心竖直轴无摩擦转动。质量 m1m_1 的物块 A 位于距轴 rr 处;绕在盘侧的轻质不可伸长绳经无质量滑轮悬挂质量 m2m_2 的 B。系统从静止释放,绳始终绷紧,A 在 t1>0t_1>0 时开始相对滑动。以圆盘转角 θ\theta 和 B 向下位移 xx 为坐标,求滑动前转动惯量、运动方程、角速度和角加速度,再用极坐标写出 A 的运动方程并确定静摩擦系数。
Kai​

(1)​

A が円板と一体で回転する間は

I=12MR2+m1r2.\boxed{I=\frac12MR^2+m_1r^2.}

(2)​

糸の張力を TT とすると、ニュートンの運動方程式と拘束条件は

m2x¨=m2g−T,Iθ¨=TR,x=Rθ.m_2\ddot x=m_2g-T,\qquad I\ddot\theta=TR,\qquad x=R\theta.

したがって、一定の角加速度を α\alpha と書けば

θ¨=α=m2gRI+m2R2,θ˙=αt.\boxed{\ddot\theta=\alpha=\frac{m_2gR}{I+m_2R^2},\qquad \dot\theta=\alpha t.}

(3)​

半径の外向きを正にとる。滑り出す前は rr が一定なので、極座標での加速度は −rθ˙2er+rθ¨eθ-r\dot\theta^2\boldsymbol e_r+r\ddot\theta\boldsymbol e_\theta。よって

fr=−m1rθ˙2=−m1rα2t2,fθ=m1rθ¨=m1rα.\boxed{f_r=-m_1r\dot\theta^2=-m_1r\alpha^2t^2,\qquad f_\theta=m_1r\ddot\theta=m_1r\alpha.}

鉛直方向では垂直抗力 N=m1gN=m_1g である。

(4)​

摩擦力の大きさは時間とともに増加し、t1t_1 で最大静止摩擦力に達する。

μm1g=fr(t1)2+fθ(t1)2=m1rα4t14+α2.\mu m_1g=\sqrt{f_r(t_1)^2+f_\theta(t_1)^2} =m_1r\sqrt{\alpha^4t_1^4+\alpha^2}.

ゆえに

μ=rαg1+α2t14,α=m2gR(m2+M/2)R2+m1r2.\boxed{\mu=\frac{r\alpha}{g}\sqrt{1+\alpha^2t_1^4},\qquad \alpha=\frac{m_2gR}{(m_2+M/2)R^2+m_1r^2}.}