九州大学 工学府 機械系専攻 2013年8月実施 材料力学 問1
Author
祭音Myyura (refined with GPT 6 Astra)
Description
図1で弾性体棒OA,OB,OCの断面積を A,長さを ℓ とする。弾性体棒OA,OCのヤング率は E1,弾性体棒OBのヤング率は E2 である。次の問に答えよ。(35点)
1) ある方向 θ に荷重 P をかけると,点Oは真上(点Aの方向)に変位した。弾性体棒OA,OB,OCにかかる力を Q,R,S とし,R と S,Q と S の関係をそれぞれ求めよ。
2) θ を E1,E2 で表せ。
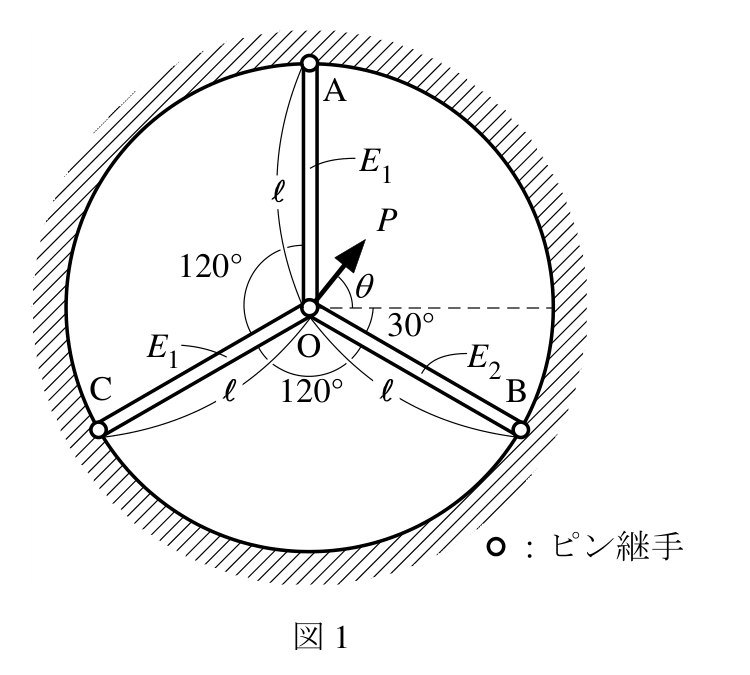
図中の○はピン継手を表す。各棒のなす角は 120∘,棒OBは右向き水平線から下方に 30∘,荷重 P の方向 θ は同じ水平線から上方に測る。
题目描述
图1中,弹性杆OA、OB、OC的截面积均为 A,长度均为 ℓ。OA、OC的杨氏模量为 E1,OB的杨氏模量为 E2。回答下列问题。(35分)
1) 沿某方向 θ 施加载荷 P 后,O点沿正上方,即指向A的方向位移。将OA、OB、OC所受的力分别记为 Q,R,S,分别求 R 与 S、Q 与 S 的关系。
2) 用 E1,E2 表示 θ。
图中圆圈表示铰接,各杆夹角为 120∘;OB与水平向右方向之间向下的夹角为 30∘,载荷方向 θ 从该水平线向上计量。
Kai
(1)
引張軸力を正とし、O の上向き変位を v>0 とおく。各杆の伸びは、固定端へ向かう単位ベクトルと変位の内積の負で与えられるので
ΔℓOA=−v,ΔℓOB=ΔℓOC=2v.
したがって
Q=−ℓE1Av,R=2ℓE2Av,S=2ℓE1Av,
すなわち
R=E1E2S,Q=−2S.
OA は圧縮、OB と OC は引張りである。
(2)
O の水平方向、鉛直方向のつり合いから
Pcosθ=23(S−R),Psinθ=2R+S−Q.
(1) の関係を代入すると
Pcosθ=2E13(E1−E2)S,Psinθ=2E15E1+E2S.
よって、角度の象限まで含めた答えは
θ=atan2(5E1+E2,3(E1−E2)).
特に図のように E1>E2 なら
tanθ=3(E1−E2)5E1+E2,0<θ<2π.
E1=E2 では鉛直上向き、すなわち θ=π/2 となる。