九州大学 工学府 機械系専攻 2014年度 流体工学 問3
标签:
Author
祭音Myyura (refined with GPT 6 Astra)
Description
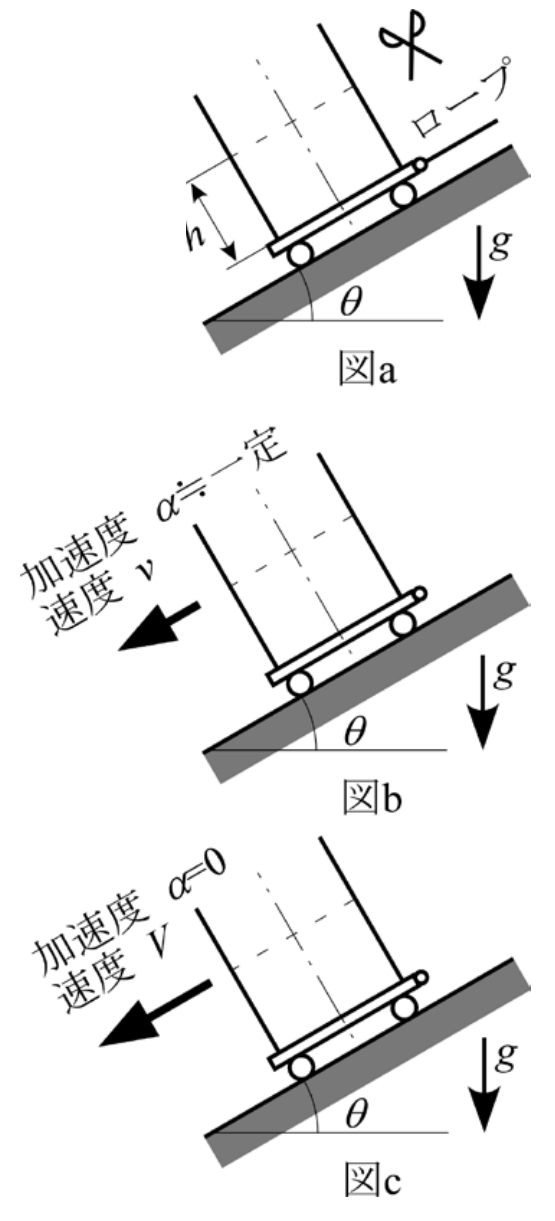
水平面と角度 をなす非常に長い斜面上に、水を入れた容器を載せた台車がロープで固定され、静止している(図a)。容器には底面を水平にした状態で水位 まで水が入れられている。ロープを切ると台車は斜面下向きに加速し(図b)、やがて台車・容器への空気抵抗により一定速度 で移動する(図c)。重力加速度を とする。(50点)
- 静止時の水面と水平面の角 を求め、水面を図aに示せ。
- 加速期に加速度 がほぼ一定として、水面と水平面の角 を求め、水面を図bに示せ。必要なら移動速度を とせよ。
- 等速時の水面と水平面の角 を求め、水面を図cに示せ。
题目描述
装水容器随小车放在倾角 的长斜面上,起初被绳索固定;切断绳索后向下加速,最终因空气阻力达到恒速。求静止、近似恒加速度 和恒速三阶段的液面相对水平的角度,并画出液面。水量以容器底水平时水深 确定。
Kai
(1)
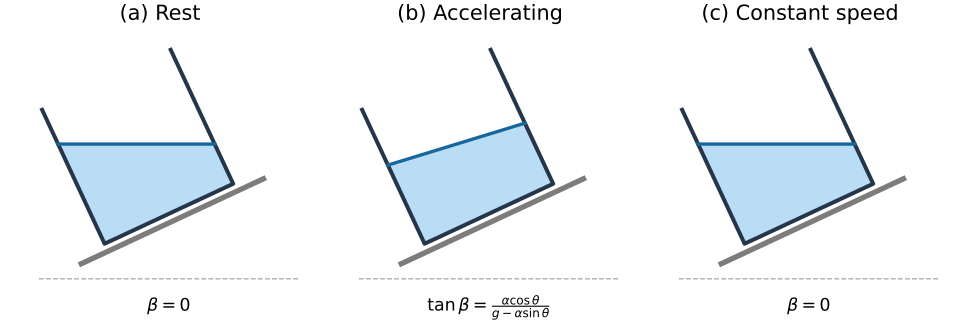
静止状態では有効重力は鉛直下向きで、自由表面は水平である。
(2)
斜面が右上がりとして、右向きに 、上向きに をとる。台車の加速度は である。台車とともに動く座標系では慣性力を加えて
自由面では なので
水面は斜面上方へ向かって高くなる。角度は速度 自体に依存しない。斜面下向きの自由加速度 の場合は となり、水面は斜面に平行になる。上式は液面が有効重力に対して釣り合った状態を表し、ロープ切断直後の過渡的な液面振動は含めない。
(3)
等速では加速度がゼロで、再び水面は水平となる。
下図は同じ水量に対する各状態の模式図で、中央は の例である。