九州大学 工学府 機械系専攻 2013年8月実施 機械力学 問2
Author
祭音Myyura (refined with GPT 6 Astra)
Description
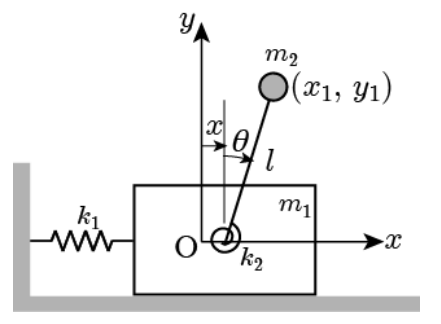
図に示すように、滑らかな水平面上を運動する質量 m1 の物体が、ばね定数 k1 のばねを介して基礎に接続され、物体には、鉛直からの回転角度 θ に比例したトルクを発生する回転ばね(ばね定数 k2)を介して、質量 m2 の質点が長さ l の質量の無視できる剛体棒で接続されている。回転ばねによるトルクは θ=0 のときに0であるとする。ばね定数 k1 のばねが自然長であるときの棒の支持点を原点 O とする静止座標系で考える。水平右向きを x 軸の正方向、鉛直上向きを y 軸の正方向とする。一般化座標を x=[x θ]T として以下の問いに答えよ。重力加速度を g とする。(50点)
(1) 運動エネルギー T とポテンシャルエネルギー U を求めよ。
(2) ラグランジュの運動方程式を求めよ。さらに、θ,θ˙ を微小として運動方程式を線形化し、行列表示せよ。
(3) k2=αk1l2、m1=m2=m、k1/m=g/l=β として、系の特性方程式を示し、この系のすべてのモードが振動的になる条件を導け。ただし、α,β はいずれも正の実数とする。
题目描述
如图,质量为 m1 的物体在光滑水平面上运动,通过弹簧常数为 k1 的弹簧连接至基础。物体上通过一转动弹簧连接长度为 l、质量可忽略的刚杆,杆端有质量为 m2 的质点。转动弹簧的弹簧常数为 k2,产生与杆相对竖直方向转角 θ 成正比的扭矩,在 θ=0 时扭矩为零。使用静止坐标系,以 k1 弹簧处于原长时杆的支点为原点 O;x 轴正向水平向右,y 轴正向竖直向上。广义坐标为 x=[x θ]T,重力加速度为 g。回答下列问题。(50分)
(1) 求动能 T 和势能 U。
(2) 求拉格朗日运动方程。进一步将 θ,θ˙ 视为微小量,对运动方程线性化并用矩阵表示。
(3) 令 k2=αk1l2、m1=m2=m、k1/m=g/l=β,写出系统特征方程,推导所有模态均呈振动状态的条件。其中 α,β 均为正实数。
Kai
(1)
質点 m2 の座標は (x+lsinθ,lcosθ)。したがって、ポテンシャルの任意定数を省略して
T=21(m1+m2)x˙2+m2lx˙θ˙cosθ+21m2l2θ˙2,
U=21k1x2+21k2θ2+m2glcosθ.
(2)
L=T−U に対し d(∂L/∂q˙)/dt−∂L/∂q=0 を用いる。
(m1+m2)x¨+m2l(θ¨cosθ−θ˙2sinθ)+k1x=0,
m2lx¨cosθ+m2l2θ¨+k2θ−m2glsinθ=0.
第2式では、d(∂L/∂θ˙)/dt と ∂L/∂θ の双方に現れる −m2lx˙θ˙sinθ が相殺される。
一次の項だけを残すと
(m1+m2m2lm2lm2l2)(x¨θ¨)+(k100k2−m2gl)(xθ)=0.
(3)
与えられた関係を代入すると、質量行列と剛性行列は
M=m(2lll2),K=mβ(100(α−1)l2).
特性方程式は
ω4−(2α−1)βω2+(α−1)β2=0.
その2根は
ω±2=2β[2α−1±4(α−1)2+1].
両根は常に実数である。両方を正にするには、和が正、積が正であればよい。β>0 より 2α−1>0 と α−1>0 を合わせて
α>1.
α=1 では零振動数のモードが残り、0<α<1 では一方の ω2 が負となる。これは回転ばねの復元剛性 k2 が倒立位置の重力による負の剛性 mgl を上回る条件と一致する。