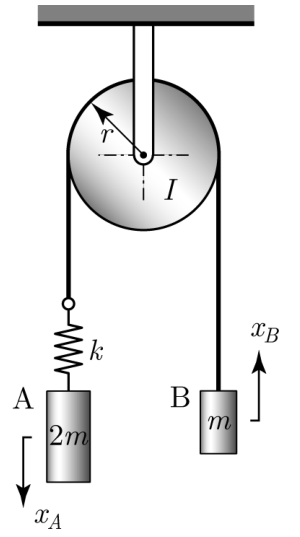
九州大学 工学府 機械系専攻 2013年8月実施 機械力学 問1 Author 祭音Myyura (refined with GPT 6 Astra)
Description 図に示すように、半径 r r r k k k 2 m 2m 2 m m m m I = m r 2 I=mr^2 I = m r 2 t = 0 t=0 t = 0 x A x_A x A x B x_B x B g g g
(1) ニュートンの運動の法則に基づいて系の運動方程式を求めよ。
(2) この系の固有角振動数および正規固有モード(M-正規固有モード)を求めよ。また、それぞれの固有モードがどのような運動を表すか物理的に説明せよ。
(3) 正規モード行列を用いたモード解析から x A , x B x_A,x_B x A , x B t t t
(4) ロープに作用する張力を時間 t t t
题目描述
如图,质量可忽略的绳绕在半径为 r r r k k k 2 m 2m 2 m m m m I = m r 2 I=mr^2 I = m r 2 t = 0 t=0 t = 0 x A x_A x A x B x_B x B g g g
(1) 根据牛顿运动定律求系统的运动方程。
(2) 求系统的固有角频率和正规固有振型(按质量矩阵 M 归一化的固有振型),并从物理上说明各振型所表示的运动。
(3) 使用正规模态矩阵进行模态分析,将 x A , x B x_A,x_B x A , x B t t t
(4) 将绳中张力表示为时间 t t t
Kai (1)
ばね側と B 側の張力をそれぞれ T A , T B T_A,T_B T A , T B x A − x B x_A-x_B x A − x B x B / r x_B/r x B / r
2 m x ¨ A = 2 m g − T A , m x ¨ B = T B − m g , \begin{gathered}
2m\ddot x_A=2mg-T_A,\\
m\ddot x_B=T_B-mg,
\end{gathered} 2 m x ¨ A = 2 m g − T A , m x ¨ B = T B − m g , I x ¨ B r = ( T A − T B ) r , T A = k ( x A − x B ) . \begin{gathered}
I\frac{\ddot x_B}{r}=(T_A-T_B)r,\\
T_A=k(x_A-x_B).
\end{gathered} I r x ¨ B = ( T A − T B ) r , T A = k ( x A − x B ) . I = m r 2 I=mr^2 I = m r 2
( 2 m 0 0 2 m ) ⏟ M x ¨ + k ( 1 − 1 − 1 1 ) ⏟ K x = ( 2 m g − m g ) , x = ( x A x B ) . \boxed{\begin{gathered}
\underbrace{\begin{pmatrix}2m&0\\0&2m\end{pmatrix}}_{\boldsymbol M}
\ddot{\boldsymbol x}+
\underbrace{k\begin{pmatrix}1&-1\\-1&1\end{pmatrix}}_{\boldsymbol K}
\boldsymbol x=\begin{pmatrix}2mg\\-mg\end{pmatrix},\\
\boldsymbol x=\begin{pmatrix}x_A\\x_B\end{pmatrix}.
\end{gathered}} M ( 2 m 0 0 2 m ) x ¨ + K k ( 1 − 1 − 1 1 ) x = ( 2 m g − m g ) , x = ( x A x B ) . (2)
det ( K − ω 2 M ) = 0 \det(\boldsymbol K-\omega^2\boldsymbol M)=0 det ( K − ω 2 M ) = 0
ω 0 = 0 , ϕ 0 = 1 2 m ( 1 1 ) , ω 1 = k m , ϕ 1 = 1 2 m ( 1 − 1 ) . \boxed{\begin{gathered}
\omega_0=0,\\
\boldsymbol\phi_0=\frac1{2\sqrt m}\begin{pmatrix}1\\1\end{pmatrix},\\
\omega_1=\sqrt{\frac km},\\
\boldsymbol\phi_1=\frac1{2\sqrt m}\begin{pmatrix}1\\-1\end{pmatrix}.
\end{gathered}} ω 0 = 0 , ϕ 0 = 2 m 1 ( 1 1 ) , ω 1 = m k , ϕ 1 = 2 m 1 ( 1 − 1 ) . これらは ϕ i T M ϕ j = δ i j \boldsymbol\phi_i^T\boldsymbol M\boldsymbol\phi_j=\delta_{ij} ϕ i T M ϕ j = δ ij x A = x B x_A=x_B x A = x B x A = − x B x_A=-x_B x A = − x B
(3)
Φ = ( ϕ 0 , ϕ 1 ) \boldsymbol\Phi=(\boldsymbol\phi_0,\boldsymbol\phi_1) Φ = ( ϕ 0 , ϕ 1 ) x = Φ η \boldsymbol x=\boldsymbol\Phi\boldsymbol\eta x = Φ η Φ T \boldsymbol\Phi^T Φ T
η ¨ 0 = m g 2 , η ¨ 1 + ω 1 2 η 1 = 3 m g 2 . \ddot\eta_0=\frac{\sqrt m g}{2},\qquad
\ddot\eta_1+\omega_1^2\eta_1=\frac{3\sqrt m g}{2}. η ¨ 0 = 2 m g , η ¨ 1 + ω 1 2 η 1 = 2 3 m g . 初期変位・初速度はともにゼロだから
η 0 = m g 4 t 2 , η 1 = 3 m 3 / 2 g 2 k ( 1 − cos ω 1 t ) . \begin{gathered}
\eta_0=\frac{\sqrt m g}{4}t^2,\\
\eta_1=\frac{3m^{3/2}g}{2k}(1-\cos\omega_1t).
\end{gathered} η 0 = 4 m g t 2 , η 1 = 2 k 3 m 3/2 g ( 1 − cos ω 1 t ) . したがって
x A ( t ) = g t 2 8 + 3 m g 4 k ( 1 − cos ω 1 t ) , x B ( t ) = g t 2 8 − 3 m g 4 k ( 1 − cos ω 1 t ) . \boxed{\begin{gathered}
x_A(t)=\frac{gt^2}{8}+\frac{3mg}{4k}(1-\cos\omega_1t),\\
x_B(t)=\frac{gt^2}{8}-\frac{3mg}{4k}(1-\cos\omega_1t).
\end{gathered}} x A ( t ) = 8 g t 2 + 4 k 3 m g ( 1 − cos ω 1 t ) , x B ( t ) = 8 g t 2 − 4 k 3 m g ( 1 − cos ω 1 t ) . (4)
滑車に回転慣性があるため、左右の張力は等しくない。
T A ( t ) = k ( x A − x B ) = 3 m g 2 ( 1 − cos ω 1 t ) , \boxed{\begin{gathered}
T_A(t)=k(x_A-x_B)\\
=\frac{3mg}{2}(1-\cos\omega_1t),
\end{gathered}} T A ( t ) = k ( x A − x B ) = 2 3 m g ( 1 − cos ω 1 t ) , T B ( t ) = m ( g + x ¨ B ) = m g 4 ( 5 − 3 cos ω 1 t ) . \boxed{\begin{gathered}
T_B(t)=m(g+\ddot x_B)\\
=\frac{mg}{4}(5-3\cos\omega_1t).
\end{gathered}} T B ( t ) = m ( g + x ¨ B ) = 4 m g ( 5 − 3 cos ω 1 t ) . 最大値は ω 1 t = ( 2 j + 1 ) π \omega_1t=(2j+1)\pi ω 1 t = ( 2 j + 1 ) π j = 0 , 1 , … j=0,1,\ldots j = 0 , 1 , …
T A , max = 3 m g , T B , max = 2 m g . \boxed{T_{A,\max}=3mg,\qquad T_{B,\max}=2mg.} T A , m a x = 3 m g , T B , m a x = 2 m g . ロープ全体での最大張力は 3 m g 3mg 3 m g