九州大学 工学府 機械系専攻 2012年8月実施 機械力学 問2 Author 祭音Myyura (refined with GPT 6 Astra)
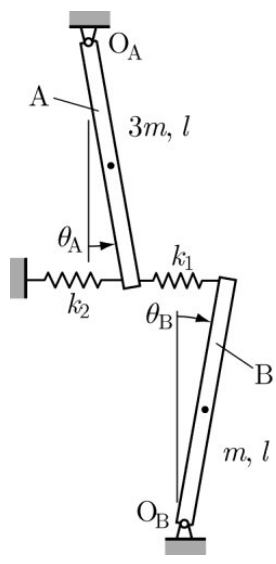
Description 質量 3 m 3m 3 m l l l m m m l l l O A O_A O A O B O_B O B θ A , θ B \theta_A,\theta_B θ A , θ B θ A = θ B = 0 \theta_A=\theta_B=0 θ A = θ B = 0 k 1 k_1 k 1 k 2 k_2 k 2 θ A = θ B = 0 \theta_A=\theta_B=0 θ A = θ B = 0 g g g
(1) 棒 A の点 O A O_A O A O A O_A O A
(2) 棒 B の点 O B O_B O B O B O_B O B
(3) k 1 = m g / l k_1=mg/l k 1 = m g / l k 2 k_2 k 2 k 2 = α k 1 k_2=\alpha k_1 k 2 = α k 1 α \alpha α
(4) k 1 = m g / l k_1=mg/l k 1 = m g / l k 2 = k 1 / 2 k_2=k_1/2 k 2 = k 1 /2
题目描述
有一根质量为 3 m 3m 3 m l l l m m m l l l O A O_A O A O B O_B O B θ A , θ B \theta_A,\theta_B θ A , θ B θ A = θ B = 0 \theta_A=\theta_B=0 θ A = θ B = 0 k 1 k_1 k 1 k 2 k_2 k 2 g g g
(1) 从关于 O A O_A O A O A O_A O A
(2) 从关于 O B O_B O B O B O_B O B
(3) 令 k 1 = m g / l k_1=mg/l k 1 = m g / l k 2 k_2 k 2 k 2 = α k 1 k_2=\alpha k_1 k 2 = α k 1 α \alpha α
(4) 说明 k 1 = m g / l k_1=mg/l k 1 = m g / l k 2 = k 1 / 2 k_2=k_1/2 k 2 = k 1 /2
Kai (1)
両端の水平変位は l θ A , l θ B l\theta_A,l\theta_B l θ A , l θ B I A = ( 3 m ) l 2 / 3 = m l 2 I_A=(3m)l^2/3=ml^2 I A = ( 3 m ) l 2 /3 = m l 2
m l 2 θ ¨ A + [ ( k 1 + k 2 ) l 2 + 3 2 m g l ] θ A − k 1 l 2 θ B = 0. \boxed{ml^2\ddot\theta_A+
\left[(k_1+k_2)l^2+\frac32mgl\right]\theta_A-k_1l^2\theta_B=0.} m l 2 θ ¨ A + [ ( k 1 + k 2 ) l 2 + 2 3 m g l ] θ A − k 1 l 2 θ B = 0. (2)
I B = m l 2 / 3 I_B=ml^2/3 I B = m l 2 /3
1 3 m l 2 θ ¨ B − k 1 l 2 θ A + ( k 1 l 2 − 1 2 m g l ) θ B = 0. \boxed{\frac13ml^2\ddot\theta_B-k_1l^2\theta_A+
\left(k_1l^2-\frac12mgl\right)\theta_B=0.} 3 1 m l 2 θ ¨ B − k 1 l 2 θ A + ( k 1 l 2 − 2 1 m g l ) θ B = 0. (3)
剛性行列は
K = m g l ( α + 5 / 2 − 1 − 1 1 / 2 ) . K=mgl\begin{pmatrix}\alpha+5/2&-1\\-1&1/2\end{pmatrix}. K = m g l ( α + 5/2 − 1 − 1 1/2 ) . 質量行列は正定値なので、全固有振動数が正となる条件は K K K
det K = ( m g l ) 2 ( α 2 + 1 4 ) > 0 ⟺ α > − 1 2 . \begin{gathered}
\det K=(mgl)^2\left(\frac\alpha2+\frac14\right)>0\\
\Longleftrightarrow\\
\boxed{\alpha>-\frac12.}
\end{gathered} det K = ( m g l ) 2 ( 2 α + 4 1 ) > 0 ⟺ α > − 2 1 . 通常の正のばね定数 k 2 k_2 k 2 α = − 1 / 2 \alpha=-1/2 α = − 1/2
(4)
α = 1 / 2 \alpha=1/2 α = 1/2 z = ω 2 l / g z=\omega^2l/g z = ω 2 l / g
( 3 − z ) ( 1 / 2 − z / 3 ) − 1 = 0 , z ± = 9 ± 57 4 > 0. \begin{gathered}
(3-z)(1/2-z/3)-1=0,\\
z_\pm=\frac{9\pm\sqrt{57}}4>0.
\end{gathered} ( 3 − z ) ( 1/2 − z /3 ) − 1 = 0 , z ± = 4 9 ± 57 > 0. よって二つの固有モードの振動が重ね合わさる。
ω ± = g l 9 ± 57 4 , ϕ ± ∝ ( 1 , 3 − z ± ) T . \boxed{\begin{gathered}
\omega_\pm=\sqrt{\frac gl\frac{9\pm\sqrt{57}}4},\\
\boldsymbol\phi_\pm\propto(1,3-z_\pm)^T.
\end{gathered}} ω ± = l g 4 9 ± 57 , ϕ ± ∝ ( 1 , 3 − z ± ) T . 低次では両棒端が同方向、高次では反対方向に動く。一般解は各モードの正弦・余弦の線形結合である。