九州大学 工学府 機械系専攻 2013年度 機械力学 問1
Author
祭音Myyura (refined with GPT 6 Astra)
Description
半径 a、慣性モーメント J の定滑車に糸をかけ、一端に質量 M のおもり、他端に質量 m、半径 r、慣性モーメント I=mk2 の円筒を付ける。k は円筒の回転半径である。糸は円筒に巻き付けられ、回転とともにたるまずほどけ、円筒半径は変わらない。滑車は滑らかに回り、糸との滑りはない。重力加速度を g とする。(50 点)
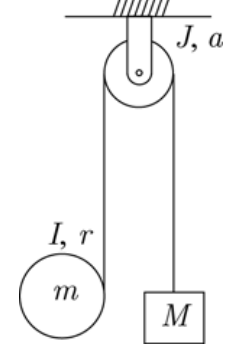
- おもりの下向き変位を x として、その運動方程式を求めよ。
- 円筒の下向き変位を y として、並進と回転の方程式を求めよ。
- 定滑車の回転方程式を求めよ。
- 定滑車の質量を無視するとき、x¨,y¨ を M,m,r,k,g で表せ。
- M≫m のとき、円筒が落下せず同じ位置にとどまるための k を求めよ。
题目描述
有转动惯量的定滑轮两侧分别连接重物和绕线圆筒,圆筒下降时放线。求重物、圆筒及滑轮方程;滑轮无质量时求两加速度;重物远重于圆筒时求使圆筒保持原高度的回转半径。
Kai
円筒側の張力を T1、おもり側を T2、円筒のほどける向きの回転角を θ、おもりが下がる向きの滑車角を ϕ とする。滑りなしより rθ=x+y、aϕ=x。
(1)
Mx¨=Mg−T2.
(2)
my¨=mg−T1,mk2θ¨=T1r,rθ¨=x¨+y¨.
(3)
Jϕ¨=a(T2−T1),a2Jx¨=T2−T1.
(4)
J=0 では T1=T2=T。D=Mr2+(M+m)k2 とおくと
T=D2Mmk2g,
x¨=DMr2+(M−m)k2g,y¨=DMr2−(M−m)k2g.
(5)
(4) と同じく滑車の慣性を無視すると、y¨=0 より
k=rM−mM≃r(M≫m).
滑車の慣性 J を保持する場合も示す。y¨=0 では T1=mg、(M+J/a2)x¨=(M−m)g であり、円筒の回転式から
k=rM−mM+J/a2≃r1+Ma2J.
J/(Ma2) も十分小さい極限では同じく k≃r となる。