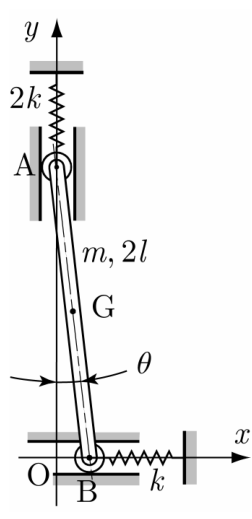
九州大学 工学府 機械系専攻 2011年8月実施 機械力学 問2 Author 祭音Myyura (refined with GPT 6 Astra)
Description 質量 m m m 2 l 2l 2 l 2 k 2k 2 k k k k k k k m g / ( 8 l ) < k < m g / ( 4 l ) mg/(8l)<k<mg/(4l) m g / ( 8 l ) < k < m g / ( 4 l ) θ \theta θ θ = 0 \theta=0 θ = 0 I G = m l 2 / 3 I_G=ml^2/3 I G = m l 2 /3
(1) この系には 0 ≤ θ ≤ π / 2 0\le\theta\le\pi/2 0 ≤ θ ≤ π /2 θ 1 , θ 2 \theta_1,\theta_2 θ 1 , θ 2 θ 1 < θ 2 \theta_1<\theta_2 θ 1 < θ 2
(2) 系の運動エネルギー T T T U U U
(3) (2) で求めた運動方程式を、2つの静的平衡点 θ 1 , θ 2 \theta_1,\theta_2 θ 1 , θ 2 ϕ \phi ϕ θ 1 , θ 2 \theta_1,\theta_2 θ 1 , θ 2
题目描述
有一质量为 m m m 2 l 2l 2 l 2 k 2k 2 k k k k m g / ( 8 l ) < k < m g / ( 4 l ) mg/(8l)<k<mg/(4l) m g / ( 8 l ) < k < m g / ( 4 l ) θ \theta θ θ = 0 \theta=0 θ = 0 I G = m l 2 / 3 I_G=ml^2/3 I G = m l 2 /3
(1) 系统在 0 ≤ θ ≤ π / 2 0\le\theta\le\pi/2 0 ≤ θ ≤ π /2 θ 1 , θ 2 \theta_1,\theta_2 θ 1 , θ 2 θ 1 < θ 2 \theta_1<\theta_2 θ 1 < θ 2
(2) 写出系统的动能 T T T U U U
(3) 将 (2) 得到的运动方程分别在两个静平衡点 θ 1 , θ 2 \theta_1,\theta_2 θ 1 , θ 2 ϕ \phi ϕ
Kai (1)
A = ( 0 , 2 l cos θ ) A=(0,2l\cos\theta) A = ( 0 , 2 l cos θ ) B = ( 2 l sin θ , 0 ) B=(2l\sin\theta,0) B = ( 2 l sin θ , 0 ) G = ( l sin θ , l cos θ ) G=(l\sin\theta,l\cos\theta) G = ( l sin θ , l cos θ )
δ W = − [ 8 k l 2 ( 1 − cos θ ) + 4 k l 2 cos θ − m g l ] sin θ δ θ = 0. \begin{gathered}
\delta W=-[8kl^2(1-\cos\theta)+4kl^2\cos\theta-mgl]
\sin\theta\,\delta\theta\\
=0.
\end{gathered} δ W = − [ 8 k l 2 ( 1 − cos θ ) + 4 k l 2 cos θ − m g l ] sin θ δ θ = 0. よって
θ 1 = 0 , θ 2 = arccos ( 2 − m g 4 k l ) . \boxed{\theta_1=0,\qquad
\theta_2=\arccos\left(2-\frac{mg}{4kl}\right).} θ 1 = 0 , θ 2 = arccos ( 2 − 4 k l m g ) . 与えられた k k k 0 0 0 1 1 1
(2)
重心速度の二乗は l 2 θ ˙ 2 l^2\dot\theta^2 l 2 θ ˙ 2
T = 2 3 m l 2 θ ˙ 2 , \boxed{T=\frac23ml^2\dot\theta^2,} T = 3 2 m l 2 θ ˙ 2 , U = 4 k l 2 ( 1 − cos θ ) 2 + 2 k l 2 sin 2 θ + m g l cos θ . \boxed{U=4kl^2(1-\cos\theta)^2+2kl^2\sin^2\theta+mgl\cos\theta.} U = 4 k l 2 ( 1 − cos θ ) 2 + 2 k l 2 sin 2 θ + m g l cos θ . Lagrange 方程式から
4 3 m l 2 θ ¨ + sin θ ( 8 k l 2 − 4 k l 2 cos θ − m g l ) = 0. \boxed{\frac43ml^2\ddot\theta+
\sin\theta(8kl^2-4kl^2\cos\theta-mgl)=0.} 3 4 m l 2 θ ¨ + sin θ ( 8 k l 2 − 4 k l 2 cos θ − m g l ) = 0. (3)
J = 4 m l 2 / 3 J=4ml^2/3 J = 4 m l 2 /3 J φ ¨ + U ′ ′ ( θ i ) φ = 0 J\ddot\varphi+U''(\theta_i)\varphi=0 J φ ¨ + U ′′ ( θ i ) φ = 0
θ 1 = 0 \theta_1=0 θ 1 = 0
J φ ¨ + ( 4 k l 2 − m g l ) φ = 0. J\ddot\varphi+(4kl^2-mgl)\varphi=0. J φ ¨ + ( 4 k l 2 − m g l ) φ = 0. k < m g / ( 4 l ) k<mg/(4l) k < m g / ( 4 l ) θ 1 は不安定 \boxed{\theta_1\text{ は不安定}} θ 1 は不安定
θ 2 \theta_2 θ 2
J φ ¨ + 4 k l 2 sin 2 θ 2 φ = 0. J\ddot\varphi+4kl^2\sin^2\theta_2\,\varphi=0. J φ ¨ + 4 k l 2 sin 2 θ 2 φ = 0. したがって θ 2 は安定 \boxed{\theta_2\text{ は安定}} θ 2 は安定 ω 2 = 3 k / m sin θ 2 \boxed{\omega_2=\sqrt{3k/m}\sin\theta_2} ω 2 = 3 k / m sin θ 2