九州大学 工学府 機械系専攻 2011年8月実施 機械力学 問1
Author
祭音Myyura (refined with GPT 6 Astra)
Description
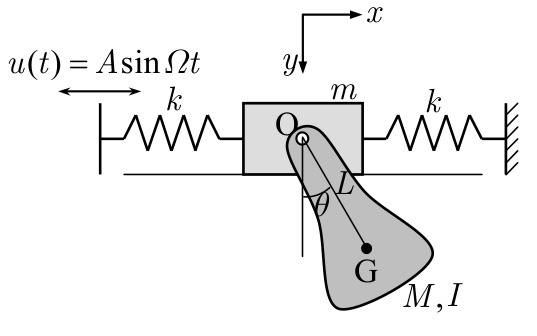
図のように、ばね定数 k の2つのばねで左右両側を支持された質量 m の直方体が滑らかな水平面上を運動する。直方体には点 O まわりに回転できる物理振り子が取り付けられている。物理振り子の質量を M、重心 G まわりの慣性モーメントを I、点 O から重心 G までの距離を L とする。左側の支持部は u(t)=AsinΩt で変位加振され、右側の支持部は固定されている。水平方向に x 座標、鉛直方向に y 座標をとり、OG が鉛直方向となす角度を θ とする。点 O の座標を (x,0) とし、u=0,x=0,θ=0 のときに平衡状態にあるものとする。以下の設問に答えよ。(50点)
(1) 系の運動エネルギー T、およびポテンシャルエネルギー U を求めよ。
(2) x および θ に関して線形化したラグランジュの運動方程式を求めよ。
(3) x および θ の定常解を求めよ。
(4) 物理振り子がない場合に直方体とばねの1自由度系が共振状態にあるとき、物理振り子を取り付けることによって直方体の振動を抑えたい。物理振り子をどのように設計するべきか。
题目描述
如图,质量为 m 的长方体左右两侧由两根弹簧常数均为 k 的弹簧支承,在光滑水平面上运动。长方体上安装有可绕 O 点转动的物理摆。摆的质量为 M,绕重心 G 的转动惯量为 I,O 点至 G 点的距离为 L。左侧支承以位移 u(t)=AsinΩt 激振,右侧支承固定。取水平方向坐标 x 和竖直方向坐标 y,OG 与竖直方向的夹角为 θ。O 点坐标为 (x,0),在 u=0,x=0,θ=0 时系统处于平衡状态。坐标正方向如图。回答下列问题。(50分)
(1) 求系统的动能 T 和势能 U。
(2) 求关于 x,θ 线性化的拉格朗日运动方程。
(3) 求 x,θ 的稳态解。
(4) 未安装物理摆时,长方体与弹簧组成的单自由度系统处于共振状态。若希望通过安装物理摆抑制长方体振动,应如何设计物理摆?
Kai
(1)
G=(x+Lsinθ,Lcosθ) とし、鉛直下向きを正とする。
T=21(m+M)x˙2+MLx˙θ˙cosθ+21(I+ML2)θ˙2,
U=2k(x−u)2+2kx2−MgLcosθ.
(2)
J=I+ML2 とおく。微小振動の方程式は
(m+M)x¨+MLθ¨+2kx=kAsinΩt,MLx¨+Jθ¨+MgLθ=0.
(3)
D(Ω)=[2k−(m+M)Ω2](MgL−JΩ2)−M2L2Ω4
と定義する。D=0 の場合、x=XsinΩt、θ=ΘsinΩt を代入して
x(t)=D(Ω)kA(MgL−JΩ2)sinΩt,θ(t)=D(Ω)kAMLΩ2sinΩt.
共振点 D=0 では、一般に有界な調和定常解は存在しない。
(4)
振り子がない系の共振は Ω2=2k/m。この周波数で X=0 とするには
I+ML2MgL=m2k.
すなわち振り子単体の固有角振動数を加振角振動数に一致させる。等価振り子長で書けば
L+MLI=2kmg.
このとき D=−M2L2Ω4=0 で、直方体は静止し、振り子は Θ=−kA/(MLΩ2) の振幅で外力を打ち消す。