京都大学 理学研究科 物理学・宇宙物理学専攻 2019年8月実施 問題II-1
Author
祭音Myyura (refined with GPT 6 Astra)
Description
質量 、半径 のビリヤード球 A の運動について考察する。球 A は剛体で内部は均質であるものとし、重力加速度を 、球と床との間の動摩擦係数を (球の速さによらない定数)として以下の問に答えよ。ただし、空気抵抗および転がり摩擦を考慮する必要はない。
(1) 球 A の重心を通る軸に関する慣性モーメントは となることを示せ。
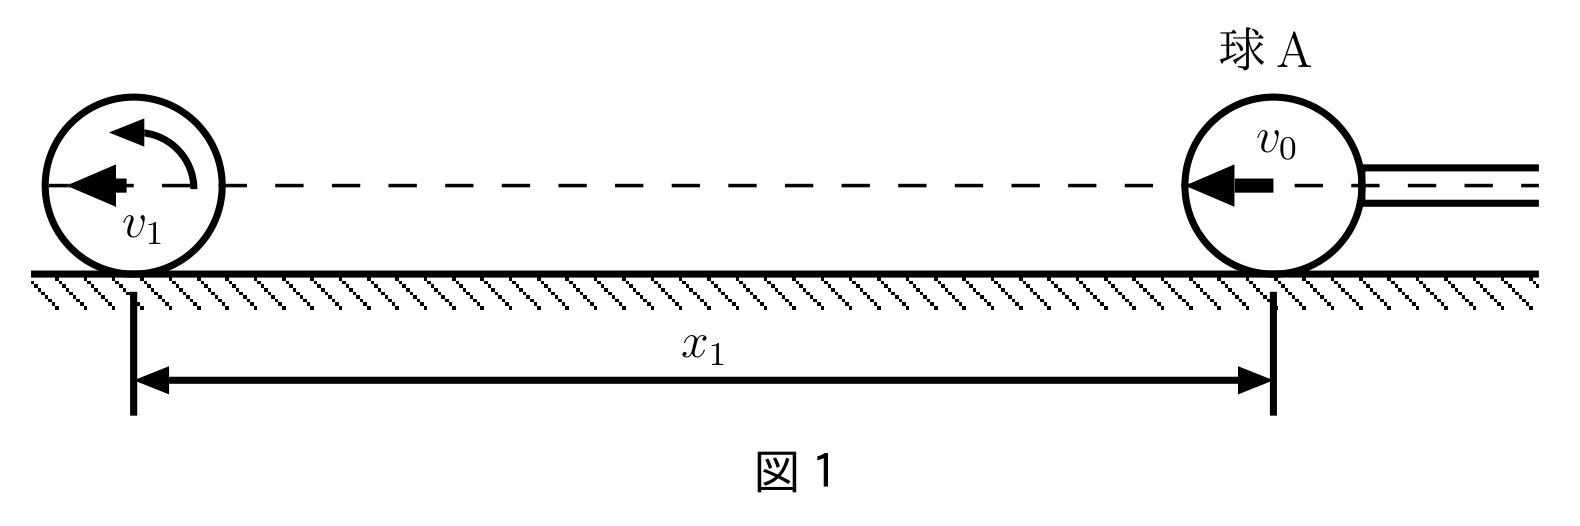
(2) 球 A の側面を玉突き棒で床と平行に高さ で突いたところ、球 A は初速度 で無回転で動き始めた(図 1、左向きを正とする)。その後球 A は床との摩擦により回転を速めながら並進速度を減速させ、最終的にはすべりなく等速で転がる状態となる。最終速度 および突いた地点からすべりなく転がり始めるまでの移動距離 を求めよ。
球 A が角速度 ですべらずに転がりながら、図 2 左(横から見た図)のような断面形状の高さ の段差に頂点 P でぶつかるとき、以下の問に答えよ。ただし、球 A は図 2 右(上から見た図)のように段差の縁に対して正面からぶつかるものとする。また、ぶつかった瞬間に頂点 P ですべりは発生せず、段差は頂点 P 以外では球 A とは接触しない断面形状を持つものとし、段差の形状変形も考慮する必要はない。
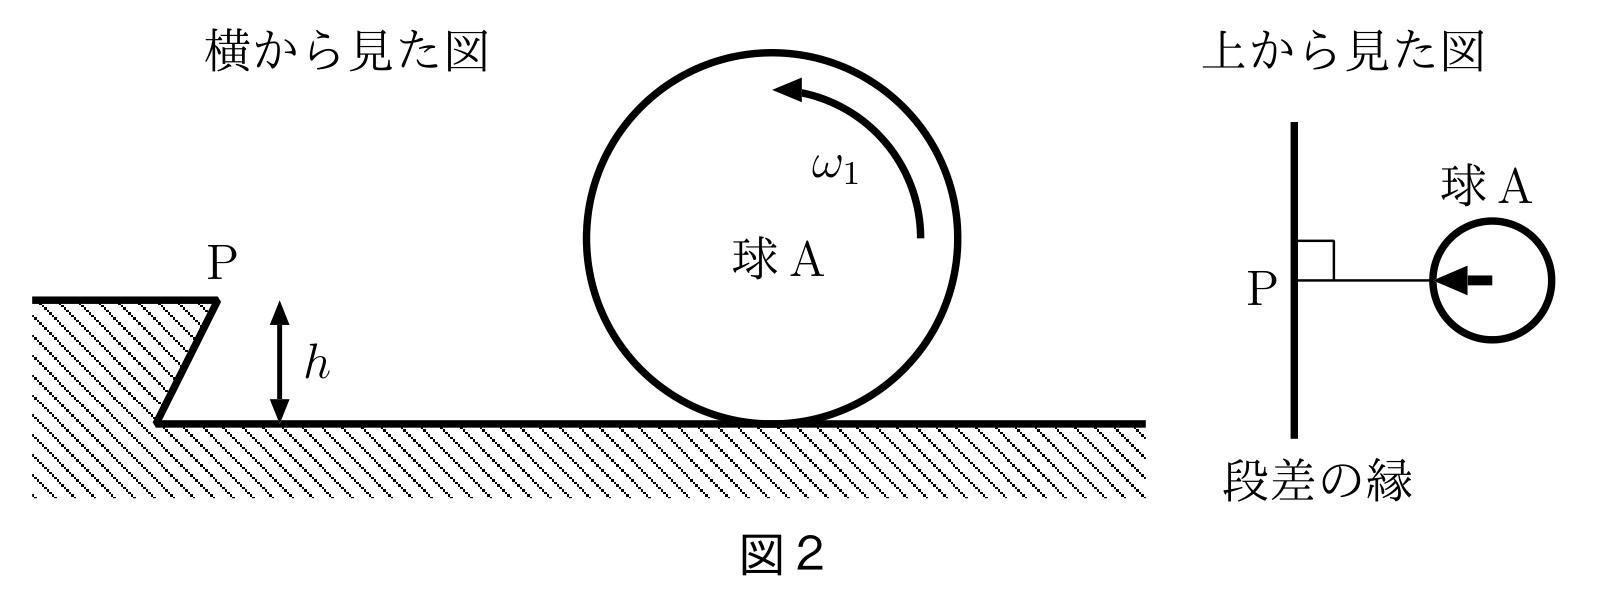
(3) ぶつかる直前の球 A の頂点 P に対する全角運動量(球 A の重心まわりの回転による角運動量と頂点 P に対する球 A の重心が持つ角運動量の和)を求めよ。
(4) ぶつかった直後の球 A の頂点 P まわりの角速度 を考えることにより、球 A への床からの垂直抗力が衝突の瞬間に変化しない段差の高さ を決定せよ。
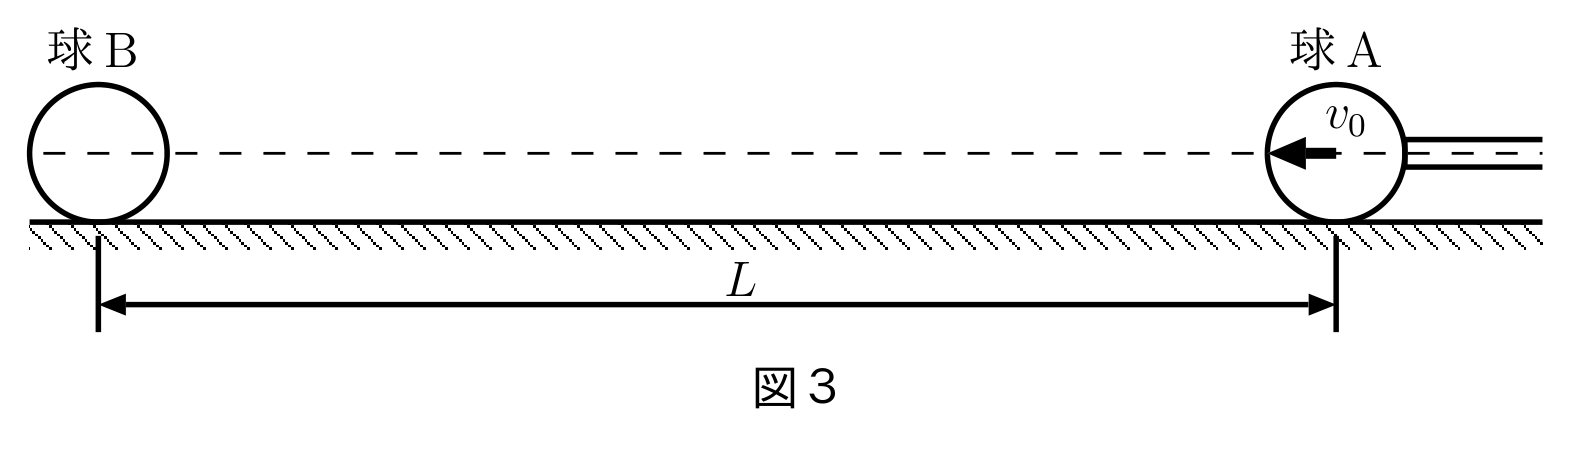
球 A と全く同じ形状・質量・性質を持つ球 B が、球 A より だけ離れた場所で静止している状況を考える。小問 (2) と同じ突き方で球 A を球 B の中心に向かって突いたとき、球 A は初速度 で無回転で動き始め(図 3)、やがて球 B に衝突する。衝突時に球と球の間には摩擦は働かず、球同士のはねかえり係数は 1 として、以下の問に答えよ。
(5) 球 A がすべりなく転がり始め、小問 (2) で求めた速度 で球 B に衝突する場合を考える。衝突後しばらくして、球 A, B がどちらもすべりなく転がる状態となるが、このときの球 A, B の最終速度の比を求めよ。
(6) 球 A を突く強さを変えることで衝突後の球 A の最終速度をどのようにコントロールできるか。小問 (5) で考慮しなかったすべりながら衝突する場合も検討し、球 A の最終速度を最大にする条件を含めて簡単に解説せよ。
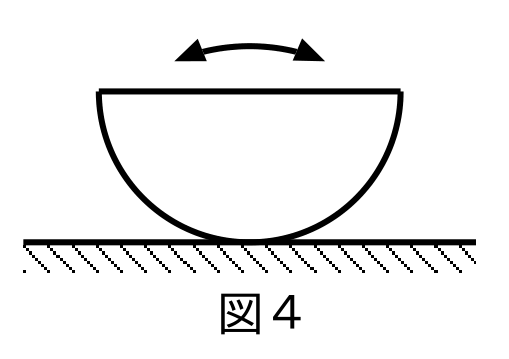
以下、図 4 のように、真二つに割れた球 A が球面側を下にして置かれている状況を考える。
(7) 静止状態での床面との接触点まわりの慣性モーメントが となることを示せ。
(8) 釣り合い点付近での微小振動の周期を求めよ。
题目描述
考虑质量为 、半径为 的台球 A 的运动。球 A 是内部均匀的刚体。设重力加速度为 ,球与地面之间的动摩擦系数为 ,该系数为与球速无关的常数。回答下列问题,不必考虑空气阻力和滚动摩擦。
(1) 证明绕通过球 A 质心的轴的转动惯量为 。
(2) 在距地面高度 处,用球杆平行地面击打球 A 的侧面,球 A 开始以初速度 运动而不旋转(图 1,向左为正)。此后,地面摩擦使球的旋转加快而平动减慢,最终达到无滑动的匀速滚动状态。求最终速度 ,以及从击球位置到开始无滑动滚动的移动距离 。
球 A 以角速度 无滑动滚动,在顶点 P 处碰撞高度为 、截面形状如图 2 左侧视图所示的台阶。球 A 如图 2 右俯视图所示,从正面撞向台阶边缘。碰撞瞬间顶点 P 处无滑动,台阶截面使台阶与球仅在 P 点接触,不必考虑台阶变形。
(3) 求碰撞前瞬间球 A 对顶点 P 的总角动量,即绕自身质心旋转的角动量与球 A 质心对 P 的角动量之和。
(4) 通过考虑碰撞后瞬间球 A 绕 P 点的角速度 ,确定使地面对球 A 的法向力在碰撞瞬间不变的台阶高度 。
设形状、质量和性质均与球 A 完全相同的球 B 静止在与球 A 相距 的位置。以 (2) 相同的方式朝球 B 中心击打球 A,使 A 以初速度 开始运动而不旋转(图 3),随后撞上 B。设碰撞时两球之间无摩擦,球间恢复系数为 1。
(5) 考虑球 A 已开始无滑动滚动,并以 (2) 求出的 撞上球 B 的情况。碰撞后一段时间,两球均达到无滑动滚动状态。求此时球 A、B 的最终速度之比。
(6) 改变击打球 A 的力度,可以怎样控制碰撞后球 A 的最终速度?也考虑 (5) 未包括的球 A 仍在滑动时发生碰撞的情况,简要说明,并给出使球 A 最终速度最大的条件。
下面考虑将球 A 分成相等两半后,如图 4 以球面一侧朝下放置的情况。
(7) 证明静止状态下绕与地面接触点的转动惯量为 。
(8) 求平衡位置附近微小振动的周期。
Kai
(1)・(2)
(1) 対称性より 。一様密度 を使うと
(2) 進行方向を正、純転がりで となる回転の向きを正とする。滑っている間は
従って 、
(3)・(4)
(3) 正の回転方向を (2) と合わせると、重心まわりの項と重心の並進による項の和は
(4) 床の垂直抗力が有限の通常値のままであれば、床からの衝撃力積はなく、P まわりの角運動量が保存する。P における非滑り条件から、衝突直後は P を瞬間中心とする運動となり
のとき、重心の鉛直速度は に比例する。床への通常の接触を保ち、垂直抗力を変化させないには、この鉛直速度がゼロでなければならない。従って であり
この高さでは P からの水平方向の力積だけで並進・回転がともに停止でき、床から鉛直の衝撃力積を受ける必要がない。
(5)
等質量、反発係数1の衝突により並進速度は交換され、回転は変わらない。従って直後の は A が 、B が 。床の摩擦の作用中には が保存されるので、純転がりの最終速度は
(6)
純転がりがちょうど衝突直前に始まる初速度を とすると、 より
では 。 では衝突まで滑り続け、衝突時間は
衝突直後に A の並進速度はゼロとなるため、
後者は に関して単調減少する。したがって最大は で
(7)・(8)
半球の質量は 。球の中心から重心までの距離は
球の中心を通る水平軸の慣性モーメントは 。平行軸の定理を二度使って
小さな傾き に対して重心の高さの増加は 。非滑りの微小振動では