京都大学 理学研究科 物理学・宇宙物理学専攻 2018年8月実施 問題III-1 Author 祭音Myyura (refined with GPT 6 Astra)
Description 自然長 a a a k k k
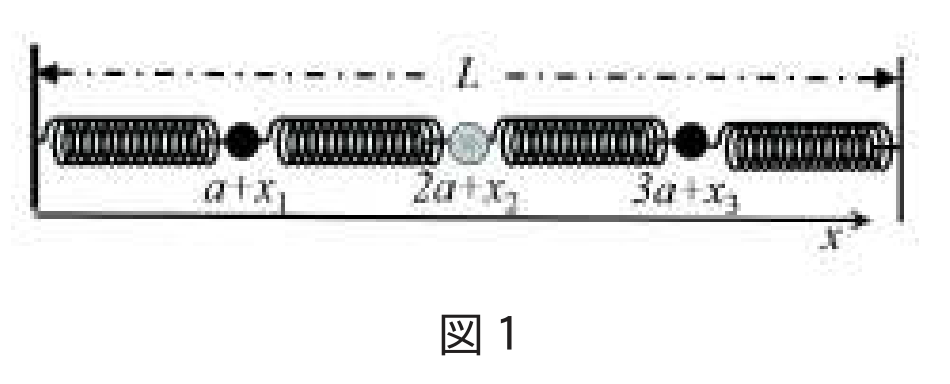
最初に3個の質点の運動を考える。質点は、図1のように x x x L = 4 a L=4a L = 4 a a + x 1 a+x_1 a + x 1 2 a + x 2 2a+x_2 2 a + x 2 3 a + x 3 3a+x_3 3 a + x 3 x 1 , x 2 , x 3 x_1,x_2,x_3 x 1 , x 2 , x 3 M M M m m m ω 0 = 2 k / m \omega_0=\sqrt{2k/m} ω 0 = 2 k / m
(1) 質量 m m m x 1 = 0 x_1=0 x 1 = 0 x 3 = 0 x_3=0 x 3 = 0 t t t x 2 ( t ) x_2(t) x 2 ( t ) t = 0 t=0 t = 0 x 2 = X x_2=X x 2 = X d x 2 / d t = V dx_2/dt=V d x 2 / d t = V
以下では、小問 (1) で固定した2つの質点を自由に動けるようにし、質点系の連成振動の規準振動を求めよう。規準振動には3つのモードがあり、その規準角振動数の大きさを小さい方から順に ω s , ω c , ω l \omega_s,\omega_c,\omega_l ω s , ω c , ω l
(2) 質点の変位 x j ( t ) x_j(t) x j ( t ) j = 1 , 2 , 3 j=1,2,3 j = 1 , 2 , 3 x j ( t ) = A j cos ω t x_j(t)=A_j\cos\omega t x j ( t ) = A j cos ω t ω s 2 , ω c 2 , ω l 2 \omega_s^2,\omega_c^2,\omega_l^2 ω s 2 , ω c 2 , ω l 2 ω 0 \omega_0 ω 0 β = m / M \beta=m/M β = m / M A j A_j A j
(3) それぞれの規準振動に対して、β = 1 \beta=1 β = 1 A 2 A_2 A 2 A 3 A_3 A 3 A 1 A_1 A 1
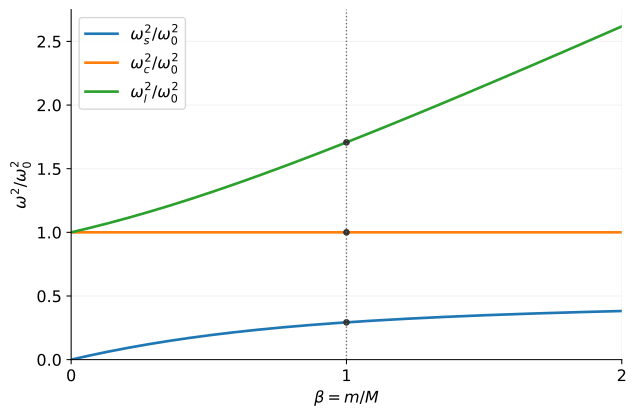
(4) 中央の質点の質量 M M M ω s 2 / ω 0 2 , ω c 2 / ω 0 2 , ω l 2 / ω 0 2 \omega_s^2/\omega_0^2,\omega_c^2/\omega_0^2,\omega_l^2/\omega_0^2 ω s 2 / ω 0 2 , ω c 2 / ω 0 2 , ω l 2 / ω 0 2 β \beta β 0 ≤ β ≤ 2 0\le\beta\le2 0 ≤ β ≤ 2 β = 0 \beta=0 β = 0 β = 1 \beta=1 β = 1
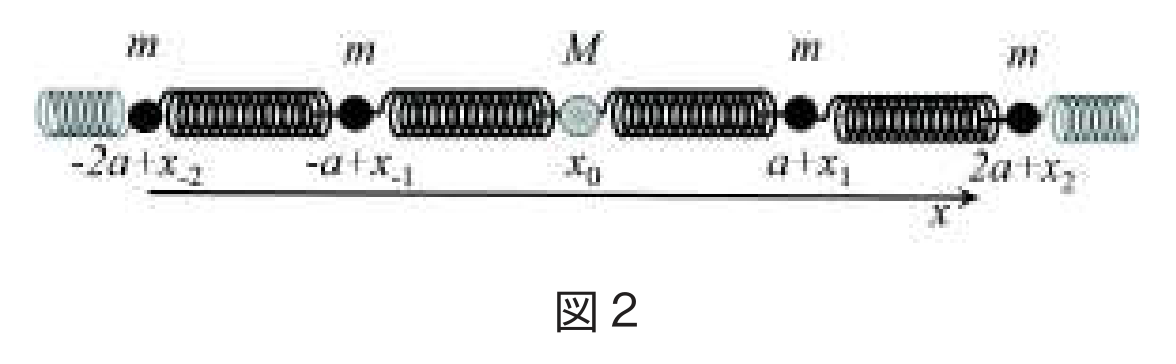
次に、十分に多数の質点を前問と同一のバネで一直線状につなげる。これらの質点のうち1つの質点の質量を M M M m m m M M M n n n x = n a x=na x = na x n x_n x n
この質量 M M M ω \omega ω
(5) n n n x n = R e [ B n e i ω t ] x_n=\mathrm{Re}[B_ne^{i\omega t}] x n = Re [ B n e iω t ] B n = B 0 b n B_n=B_0b^n B n = B 0 b n B 0 B_0 B 0 b b b m m m b b b ω \omega ω ω 0 \omega_0 ω 0 ∣ b ∣ ≠ 1 |b|\ne1 ∣ b ∣ = 1
∣ b ∣ = 1 |b|=1 ∣ b ∣ = 1 ∣ b ∣ < 1 |b|<1 ∣ b ∣ < 1
質量 M M M M < m M<m M < m n n n x n = R e [ B n e i ω t ] x_n=\mathrm{Re}[B_ne^{i\omega t}] x n = Re [ B n e iω t ]
(6) 質量 M M M x n x_n x n ∣ n ∣ |n| ∣ n ∣ b b b M M M x − 1 x_{-1} x − 1 x + 1 x_{+1} x + 1 b b b x 0 x_0 x 0
ここで得た変位を質量 M M M b b b ω \omega ω ω 0 \omega_0 ω 0 β = m / M \beta=m/M β = m / M m → ∞ m\to\infty m → ∞ ω \omega ω
小問 (6) で求めた規準振動は、質量 M M M
题目描述
研究由自然长度为 a a a k k k
先考虑三个质点。如图1,质点只能沿 x x x L = 4 a L=4a L = 4 a a + x 1 a+x_1 a + x 1 2 a + x 2 2a+x_2 2 a + x 2 3 a + x 3 3a+x_3 3 a + x 3 x 1 , x 2 , x 3 x_1,x_2,x_3 x 1 , x 2 , x 3 M M M m m m ω 0 = 2 k / m \omega_0=\sqrt{2k/m} ω 0 = 2 k / m
(1) 固定两个质量为 m m m x 1 = x 3 = 0 x_1=x_3=0 x 1 = x 3 = 0 t t t x 2 ( t ) x_2(t) x 2 ( t ) t = 0 t=0 t = 0 x 2 = X x_2=X x 2 = X d x 2 / d t = V dx_2/dt=V d x 2 / d t = V
以下释放第 (1) 问中固定的两个质点,求质点系统耦合振动的简正振动。共有三个模态,按简正角频率从小到大依次记为 ω s , ω c , ω l \omega_s,\omega_c,\omega_l ω s , ω c , ω l
(2) 写出质点位移 x j ( t ) x_j(t) x j ( t ) j = 1 , 2 , 3 j=1,2,3 j = 1 , 2 , 3 x j ( t ) = A j cos ω t x_j(t)=A_j\cos\omega t x j ( t ) = A j cos ω t ω 0 \omega_0 ω 0 β = m / M \beta=m/M β = m / M ω s 2 , ω c 2 , ω l 2 \omega_s^2,\omega_c^2,\omega_l^2 ω s 2 , ω c 2 , ω l 2 A j A_j A j
(3) 对各个简正振动,在 β = 1 \beta=1 β = 1 A 1 A_1 A 1 A 2 A_2 A 2 A 3 A_3 A 3
(4) 改变中央质点的质量 M M M ω s 2 / ω 0 2 , ω c 2 / ω 0 2 , ω l 2 / ω 0 2 \omega_s^2/\omega_0^2,\omega_c^2/\omega_0^2,\omega_l^2/\omega_0^2 ω s 2 / ω 0 2 , ω c 2 / ω 0 2 , ω l 2 / ω 0 2 β \beta β 0 ≤ β ≤ 2 0\le\beta\le2 0 ≤ β ≤ 2 β = 0 \beta=0 β = 0 β = 1 \beta=1 β = 1
接下来将充分多的质点用与前问相同的弹簧连接成直线。其中一个质点的质量为 M M M m m m M M M n n n x = n a x=na x = na x n x_n x n
强制质量为 M M M ω \omega ω
(5) 令第 n n n x n = R e [ B n e i ω t ] x_n=\mathrm{Re}[B_ne^{i\omega t}] x n = Re [ B n e iω t ] B n = B 0 b n B_n=B_0b^n B n = B 0 b n B 0 , b B_0,b B 0 , b m m m ω , ω 0 \omega,\omega_0 ω , ω 0 b b b ∣ b ∣ ≠ 1 |b|\ne1 ∣ b ∣ = 1
∣ b ∣ = 1 |b|=1 ∣ b ∣ = 1 ∣ b ∣ < 1 |b|<1 ∣ b ∣ < 1
停止对质量为 M M M M < m M<m M < m n n n x n = R e [ B n e i ω t ] x_n=\mathrm{Re}[B_ne^{i\omega t}] x n = Re [ B n e iω t ]
(6) 从第 (5) 问所得 b b b M M M x n x_n x n ∣ n ∣ |n| ∣ n ∣ b b b x 0 x_0 x 0 x − 1 , x + 1 x_{-1},x_{+1} x − 1 , x + 1
将所得位移代入质量为 M M M b b b ω \omega ω ω 0 \omega_0 ω 0 β = m / M \beta=m/M β = m / M m → ∞ m\to\infty m → ∞ ω \omega ω
第 (6) 问的简正振动是一种局域驻波:质量为 M M M
Kai (1)–(3)
(1) M x ¨ 2 = − 2 k x 2 M\ddot x_2=-2kx_2 M x ¨ 2 = − 2 k x 2 Ω = 2 k / M \Omega=\sqrt{2k/M} Ω = 2 k / M
x 2 = X cos Ω t + V Ω sin Ω t . \boxed{x_2=X\cos\Omega t+\frac V\Omega\sin\Omega t.} x 2 = X cos Ω t + Ω V sin Ω t . (2) 運動方程式は
m x ¨ 1 = k ( x 2 − 2 x 1 ) , M x ¨ 2 = k ( x 1 − 2 x 2 + x 3 ) , m x ¨ 3 = k ( x 2 − 2 x 3 ) . \begin{aligned}
m\ddot x_1&=k(x_2-2x_1),\\
M\ddot x_2&=k(x_1-2x_2+x_3),\\
m\ddot x_3&=k(x_2-2x_3).
\end{aligned} m x ¨ 1 M x ¨ 2 m x ¨ 3 = k ( x 2 − 2 x 1 ) , = k ( x 1 − 2 x 2 + x 3 ) , = k ( x 2 − 2 x 3 ) . z = ω 2 / ω 0 2 z=\omega^2/\omega_0^2 z = ω 2 / ω 0 2 ( z − 1 ) [ z 2 − ( 1 + β ) z + β / 2 ] = 0 (z-1)[z^2-(1+\beta)z+\beta/2]=0 ( z − 1 ) [ z 2 − ( 1 + β ) z + β /2 ] = 0
ω s 2 ω 0 2 = 1 + β − 1 + β 2 2 , ω c 2 ω 0 2 = 1 , ω l 2 ω 0 2 = 1 + β + 1 + β 2 2 . \boxed{\begin{aligned}
\frac{\omega_s^2}{\omega_0^2}&=\frac{1+\beta-\sqrt{1+\beta^2}}2,\\
\frac{\omega_c^2}{\omega_0^2}&=1,\\
\frac{\omega_l^2}{\omega_0^2}&=\frac{1+\beta+\sqrt{1+\beta^2}}2.
\end{aligned}} ω 0 2 ω s 2 ω 0 2 ω c 2 ω 0 2 ω l 2 = 2 1 + β − 1 + β 2 , = 1 , = 2 1 + β + 1 + β 2 . (3) β = 1 \beta=1 β = 1
( A 1 , A 2 , A 3 ) ∝ ( 1 , 2 , 1 ) , ( 1 , 0 , − 1 ) , ( 1 , − 2 , 1 ) . \boxed{(A_1,A_2,A_3)\propto(1,\sqrt2,1),\ (1,0,-1),\ (1,-\sqrt2,1).} ( A 1 , A 2 , A 3 ) ∝ ( 1 , 2 , 1 ) , ( 1 , 0 , − 1 ) , ( 1 , − 2 , 1 ) . (4)
β = 0 \beta=0 β = 0 ( 0 , 1 , 1 ) (0,1,1) ( 0 , 1 , 1 ) β = 1 \beta=1 β = 1 ( 1 − 1 / 2 , 1 , 1 + 1 / 2 ) (1-1/\sqrt2,1,1+1/\sqrt2) ( 1 − 1/ 2 , 1 , 1 + 1/ 2 ) β = 0 \beta=0 β = 0 M → ∞ M\to\infty M → ∞
(5)
n ≠ 0 n\neq0 n = 0 m x ¨ n = k ( x n − 1 − 2 x n + x n + 1 ) m\ddot x_n=k(x_{n-1}-2x_n+x_{n+1}) m x ¨ n = k ( x n − 1 − 2 x n + x n + 1 ) z = ω 2 / ω 0 2 z=\omega^2/\omega_0^2 z = ω 2 / ω 0 2
b + b − 1 = 2 ( 1 − z ) , b = 1 − z ± ( 1 − z ) 2 − 1 . b+b^{-1}=2(1-z),\qquad
\boxed{b=1-z\pm\sqrt{(1-z)^2-1}.} b + b − 1 = 2 ( 1 − z ) , b = 1 − z ± ( 1 − z ) 2 − 1 . 実周波数では 0 ≤ z ≤ 2 0\leq z\leq2 0 ≤ z ≤ 2 ∣ b ∣ = 1 |b|=1 ∣ b ∣ = 1 z > 2 z>2 z > 2
∣ b ∣ ≠ 1 ⟺ ω 2 > 2 ω 0 2 . \boxed{|b|\neq1\ \Longleftrightarrow\ \omega^2>2\omega_0^2.} ∣ b ∣ = 1 ⟺ ω 2 > 2 ω 0 2 . (6)
z > 2 z>2 z > 2 b = 1 − z + ( 1 − z ) 2 − 1 b=1-z+\sqrt{(1-z)^2-1} b = 1 − z + ( 1 − z ) 2 − 1 − 1 < b < 0 -1<b<0 − 1 < b < 0 B n = B 0 b ∣ n ∣ B_n=B_0b^{|n|} B n = B 0 b ∣ n ∣ x − 1 = x + 1 = b x 0 x_{-1}=x_{+1}=bx_0 x − 1 = x + 1 = b x 0 z = β ( 1 − b ) z=\beta(1-b) z = β ( 1 − b )
b = − 1 2 β − 1 , ω 2 = 2 β 2 2 β − 1 ω 0 2 . \boxed{b=-\frac1{2\beta-1},\qquad
\omega^2=\frac{2\beta^2}{2\beta-1}\omega_0^2.} b = − 2 β − 1 1 , ω 2 = 2 β − 1 2 β 2 ω 0 2 . 局在条件 ∣ b ∣ < 1 |b|<1 ∣ b ∣ < 1 β > 1 \beta>1 β > 1 M < m M<m M < m M , k M,k M , k m → ∞ m\to\infty m → ∞
ω ⟶ 2 k / M . \boxed{\omega\longrightarrow\sqrt{2k/M}.} ω ⟶ 2 k / M . Reference