京都大学 理学研究科 物理学・宇宙物理学専攻 2017年8月実施 問題I-2 Author 祭音Myyura (refined with GPT 6 Astra)
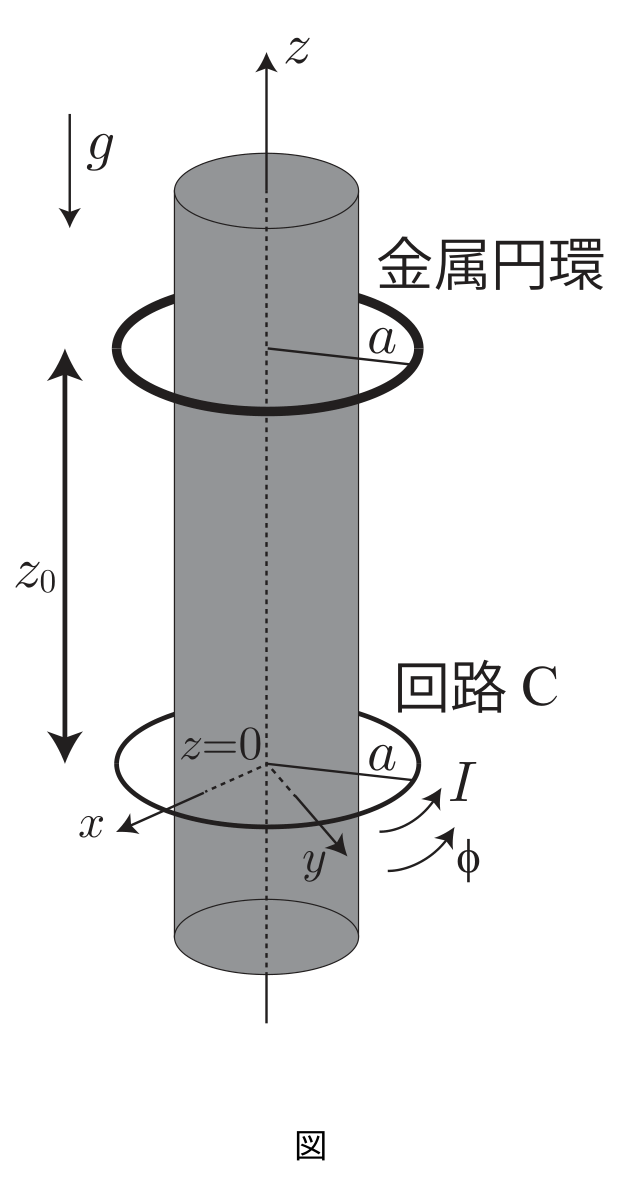
Description 図に示すように、z = 0 z=0 z = 0 x y xy x y a a a C C C I ( t ) I(t) I ( t ) z z z + ϕ +\phi + ϕ z = z 0 z=z_0 z = z 0 z 0 > 0 z_0>0 z 0 > 0 a a a z z z − z -z − z g g g
(1) 円形回路 C C C μ ⃗ \vec\mu μ μ 0 , a , I \mu_0,a,I μ 0 , a , I μ 0 \mu_0 μ 0
(2) この円電流により発生する、位置 r ⃗ \vec r r A ⃗ ( r ⃗ ) \vec A(\vec r) A ( r ) μ ⃗ \vec\mu μ
A ⃗ ( r ⃗ ) = 1 4 π ( μ ⃗ × r ⃗ r 3 ) (A) \vec A(\vec r)=\frac1{4\pi}\left(\frac{\vec\mu\times\vec r}{r^3}\right)\tag{A} A ( r ) = 4 π 1 ( r 3 μ × r ) ( A ) と書ける。B ⃗ ( r ⃗ ) = ∇ × A ⃗ ( r ⃗ ) \vec B(\vec r)=\nabla\times\vec A(\vec r) B ( r ) = ∇ × A ( r ) B ⃗ ( r ⃗ ) \vec B(\vec r) B ( r ) μ ⃗ \vec\mu μ
∇ × ( f A ⃗ ) = f ( ∇ × A ⃗ ) − A ⃗ × ( ∇ f ) , (B) \nabla\times(f\vec A)=f(\nabla\times\vec A)-\vec A\times(\nabla f),\tag{B} ∇ × ( f A ) = f ( ∇ × A ) − A × ( ∇ f ) , ( B ) A ⃗ × ( B ⃗ × C ⃗ ) = B ⃗ ( A ⃗ ⋅ C ⃗ ) − C ⃗ ( A ⃗ ⋅ B ⃗ ) (C) \vec A\times(\vec B\times\vec C)=\vec B(\vec A\cdot\vec C)-\vec C(\vec A\cdot\vec B)\tag{C} A × ( B × C ) = B ( A ⋅ C ) − C ( A ⋅ B ) ( C ) (A ⃗ , B ⃗ , C ⃗ \vec A,\vec B,\vec C A , B , C f f f
以降の小問では、z 0 ≫ a z_0\gg a z 0 ≫ a ρ 2 + z 0 2 ≈ z 0 2 \rho^2+z_0^2\approx z_0^2 ρ 2 + z 0 2 ≈ z 0 2 ρ \rho ρ z z z 0 ≤ ρ ≤ a 0\le\rho\le a 0 ≤ ρ ≤ a
(3) 円環の抵抗を R R R I r i n g I^{\mathrm{ring}} I ring d I / d t > 0 dI/dt>0 d I / d t > 0 I r i n g I^{\mathrm{ring}} I ring I r i n g I^{\mathrm{ring}} I ring
以下では円環の運動に着目する。円環は z z z
(4) 円環の質量を m m m z z z v z v_z v z a , I , R , g a,I,R,g a , I , R , g
(5) 円形回路 C C C d I 2 / d t = C 0 dI^2/dt=C_0 d I 2 / d t = C 0 C 0 C_0 C 0 z 0 z_0 z 0
(6) t = 0 t=0 t = 0 z = z 0 z=z_0 z = z 0 C C C d I 2 / d t = C 0 + C 1 δ ( t ) dI^2/dt=C_0+C_1\delta(t) d I 2 / d t = C 0 + C 1 δ ( t ) δ ( t ) \delta(t) δ ( t ) C 1 C_1 C 1 t = t 1 t=t_1 t = t 1 t 1 t_1 t 1 v z ( t = t 1 ) v_z(t=t_1) v z ( t = t 1 )
题目描述
如上图,将半径为 a a a C C C z = 0 z=0 z = 0 x y xy x y I ( t ) I(t) I ( t ) z z z + ϕ +\phi + ϕ z = z 0 z=z_0 z = z 0 z 0 > 0 z_0>0 z 0 > 0 a a a z z z g g g − z -z − z
(1) 用 μ 0 , a , I \mu_0,a,I μ 0 , a , I C C C μ ⃗ \vec\mu μ μ 0 \mu_0 μ 0
(2) 该圆电流在位置 r ⃗ \vec r r A ⃗ ( r ⃗ ) \vec A(\vec r) A ( r ) μ ⃗ \vec\mu μ
A ⃗ ( r ⃗ ) = 1 4 π ( μ ⃗ × r ⃗ r 3 ) . (A) \vec A(\vec r)=\frac1{4\pi}\left(\frac{\vec\mu\times\vec r}{r^3}\right).\tag{A} A ( r ) = 4 π 1 ( r 3 μ × r ) . ( A ) 计算 B ⃗ ( r ⃗ ) = ∇ × A ⃗ ( r ⃗ ) \vec B(\vec r)=\nabla\times\vec A(\vec r) B ( r ) = ∇ × A ( r ) μ ⃗ \vec\mu μ B ⃗ ( r ⃗ ) \vec B(\vec r) B ( r )
∇ × ( f A ⃗ ) = f ( ∇ × A ⃗ ) − A ⃗ × ( ∇ f ) , (B) \nabla\times(f\vec A)=f(\nabla\times\vec A)-\vec A\times(\nabla f),\tag{B} ∇ × ( f A ) = f ( ∇ × A ) − A × ( ∇ f ) , ( B ) A ⃗ × ( B ⃗ × C ⃗ ) = B ⃗ ( A ⃗ ⋅ C ⃗ ) − C ⃗ ( A ⃗ ⋅ B ⃗ ) , (C) \vec A\times(\vec B\times\vec C)=\vec B(\vec A\cdot\vec C)-\vec C(\vec A\cdot\vec B),\tag{C} A × ( B × C ) = B ( A ⋅ C ) − C ( A ⋅ B ) , ( C ) 其中 A ⃗ , B ⃗ , C ⃗ \vec A,\vec B,\vec C A , B , C f f f
以下各问设 z 0 ≫ a z_0\gg a z 0 ≫ a ρ 2 + z 0 2 ≈ z 0 2 \rho^2+z_0^2\approx z_0^2 ρ 2 + z 0 2 ≈ z 0 2 ρ \rho ρ z z z 0 ≤ ρ ≤ a 0\le\rho\le a 0 ≤ ρ ≤ a
(3) 设圆环电阻为 R R R I r i n g I^{\mathrm{ring}} I ring d I / d t > 0 dI/dt>0 d I / d t > 0 I r i n g I^{\mathrm{ring}} I ring
以下研究圆环的运动,设圆环只能沿 z z z
(4) 设圆环质量为 m m m z z z v z v_z v z a , I , R , g a,I,R,g a , I , R , g
(5) 使圆形电路 C C C d I 2 / d t = C 0 dI^2/dt=C_0 d I 2 / d t = C 0 C 0 C_0 C 0 z 0 z_0 z 0
(6) 在 t = 0 t=0 t = 0 z = z 0 z=z_0 z = z 0 C C C d I 2 / d t = C 0 + C 1 δ ( t ) dI^2/dt=C_0+C_1\delta(t) d I 2 / d t = C 0 + C 1 δ ( t ) δ ( t ) \delta(t) δ ( t ) C 1 C_1 C 1 t = t 1 t=t_1 t = t 1 t 1 t_1 t 1 v z ( t = t 1 ) v_z(t=t_1) v z ( t = t 1 )
Kai (1)
本問では透磁率をモーメントに含める規約なので
μ = μ 0 π a 2 I e z . \boxed{\boldsymbol\mu=\mu_0\pi a^2I\,\mathbf e_z.} μ = μ 0 π a 2 I e z . (2)
∇ × ( μ × r ) = 2 μ \nabla\times(\boldsymbol\mu\times\mathbf r)=2\boldsymbol\mu ∇ × ( μ × r ) = 2 μ ∇ r − 3 = − 3 r / r 5 \nabla r^{-3}=-3\mathbf r/r^5 ∇ r − 3 = − 3 r / r 5 r ≠ 0 r\ne0 r = 0
B = 1 4 π [ 3 ( μ ⋅ r ) r r 5 − μ r 3 ] . \boxed{\mathbf B=\frac1{4\pi}\left[\frac{3(\boldsymbol\mu\cdot\mathbf r)\mathbf r}{r^5}-\frac{\boldsymbol\mu}{r^3}\right].} B = 4 π 1 [ r 5 3 ( μ ⋅ r ) r − r 3 μ ] . (3)
円環を貫く磁束は、z 0 ≫ a z_0\gg a z 0 ≫ a
Φ ≃ π a 2 μ 2 π z 0 3 = μ 0 π a 4 2 z 0 3 I . \Phi\simeq\pi a^2\frac{\mu}{2\pi z_0^3}
=\frac{\mu_0\pi a^4}{2z_0^3}I. Φ ≃ π a 2 2 π z 0 3 μ = 2 z 0 3 μ 0 π a 4 I . ファラデーの法則より
I r i n g = − 1 R d Φ d t = − μ 0 π a 4 2 R z 0 3 d I d t . \boxed{I^{\rm ring}=-\frac1R\frac{d\Phi}{dt}
=-\frac{\mu_0\pi a^4}{2Rz_0^3}\frac{dI}{dt}.} I ring = − R 1 d t d Φ = − 2 R z 0 3 μ 0 π a 4 d t d I . d I / d t > 0 dI/dt>0 d I / d t > 0 − φ -\varphi − φ + z +z + z
(4)
高さ z z z B ρ ≃ 3 μ a / ( 4 π z 4 ) B_\rho\simeq3\mu a/(4\pi z^4) B ρ ≃ 3 μ a / ( 4 π z 4 ) e φ × e ρ = − e z \mathbf e_\varphi\times\mathbf e_\rho=-\mathbf e_z e φ × e ρ = − e z
F z = − 2 π a I r i n g B ρ = 3 μ 0 2 π 2 a 8 8 R z 7 d I 2 d t . F_z=-2\pi aI^{\rm ring}B_\rho
=\frac{3\mu_0^2\pi^2a^8}{8Rz^7}\frac{dI^2}{dt}. F z = − 2 πa I ring B ρ = 8 R z 7 3 μ 0 2 π 2 a 8 d t d I 2 . したがって
m d v z d t = − m g + 3 μ 0 2 π 2 a 8 8 R z 7 d I 2 d t , z ˙ = v z . \boxed{m\frac{dv_z}{dt}=-mg+\frac{3\mu_0^2\pi^2a^8}{8Rz^7}\frac{dI^2}{dt},\qquad \dot z=v_z.} m d t d v z = − m g + 8 R z 7 3 μ 0 2 π 2 a 8 d t d I 2 , z ˙ = v z . (5)
z 0 = ( 3 μ 0 2 π 2 a 8 C 0 8 R m g ) 1 / 7 . \boxed{z_0=\left(\frac{3\mu_0^2\pi^2a^8C_0}{8Rmg}\right)^{1/7}.} z 0 = ( 8 R m g 3 μ 0 2 π 2 a 8 C 0 ) 1/7 . この結果を用いる際も z 0 ≫ a z_0\gg a z 0 ≫ a
(6)
極短時間では z ≃ z 0 z\simeq z_0 z ≃ z 0 m g ( C 1 / C 0 ) δ ( t ) mg(C_1/C_0)\delta(t) m g ( C 1 / C 0 ) δ ( t )
v z ( 0 + ) = g C 1 C 0 . \boxed{v_z(0^+)=g\frac{C_1}{C_0}.} v z ( 0 + ) = g C 0 C 1 . 方向は上向きである。
Reference