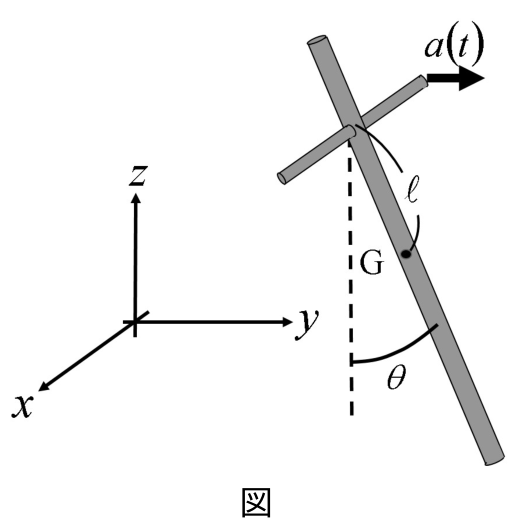
京都大学 理学研究科 物理学・宇宙物理学専攻 2017年8月実施 問題I-1 Author 祭音Myyura (refined with GPT 6 Astra)
Description 図のように、質量 M M M G G G ℓ \ell ℓ x x x I I I y z yz yz z z z z z z g g g θ \theta θ
(1) 回転軸の位置が不動であるとして、棒にはたらく回転軸まわりのトルクを θ \theta θ
(2) 前問と同様、回転軸の位置が不動であるとして、θ \theta θ ω 0 \omega_0 ω 0
以下では、回転軸の位置が y y y a ( t ) a(t) a ( t )
(3) このとき、θ \theta θ
[ヒント]θ \theta θ
以下の問には、M , ℓ , g , I M,\ell,g,I M , ℓ , g , I 用いずに 、小問 (2) で定義した ω 0 \omega_0 ω 0 用いて 答えよ。
(4) 回転軸の運動の加速度が
a ( t ) = ϵ g sin ( Ω t ) (A) a(t)=\epsilon g\sin(\Omega t)\tag{A} a ( t ) = ϵ g sin ( Ω t ) ( A ) となるように、y y y θ \theta θ θ \theta θ Ω ≠ ω 0 \Omega\ne\omega_0 Ω = ω 0 Ω \Omega Ω θ \theta θ
(5) 小問 (4) において、ϵ ≪ 1 \epsilon\ll1 ϵ ≪ 1 Ω \Omega Ω ω 0 \omega_0 ω 0 θ \theta θ ϵ \epsilon ϵ θ \theta θ θ 1 \theta_1 θ 1 θ 3 \theta_3 θ 3
θ = θ 1 sin ( Ω t ) + θ 3 sin ( 3 Ω t ) (B) \theta=\theta_1\sin(\Omega t)+\theta_3\sin(3\Omega t)\tag{B} θ = θ 1 sin ( Ω t ) + θ 3 sin ( 3Ω t ) ( B ) という高次の高調波を無視する形で与えられるとして、θ 1 \theta_1 θ 1 ∣ θ 3 ∣ |\theta_3| ∣ θ 3 ∣ O ( ∣ θ 1 ∣ 3 ) O(|\theta_1|^3) O ( ∣ θ 1 ∣ 3 )
题目描述
如上图,质量为 M M M G G G ℓ \ell ℓ x x x I I I y z yz yz z z z g g g z z z θ \theta θ
(1) 设转轴位置固定,求作用于棒、绕转轴的力矩,表示为 θ \theta θ
(2) 同前问,设转轴位置固定,考虑 θ \theta θ ω 0 \omega_0 ω 0
以下考虑转轴位置沿 y y y a ( t ) a(t) a ( t )
(3) 写出描述 θ \theta θ
提示:注意 θ \theta θ
以下各问不要使用 M , ℓ , g , I M,\ell,g,I M , ℓ , g , I 使用 第 (2) 问定义的 ω 0 \omega_0 ω 0
(4) 使转轴沿 y y y
a ( t ) = ϵ g sin ( Ω t ) . (A) a(t)=\epsilon g\sin(\Omega t).\tag{A} a ( t ) = ϵ g sin ( Ω t ) . ( A ) 假设 θ \theta θ θ \theta θ Ω ≠ ω 0 \Omega\ne\omega_0 Ω = ω 0 Ω \Omega Ω θ \theta θ
(5) 第 (4) 问中,即使 ϵ ≪ 1 \epsilon\ll1 ϵ ≪ 1 Ω \Omega Ω ω 0 \omega_0 ω 0 θ \theta θ ϵ \epsilon ϵ θ \theta θ θ 1 , θ 3 \theta_1,\theta_3 θ 1 , θ 3
θ = θ 1 sin ( Ω t ) + θ 3 sin ( 3 Ω t ) . (B) \theta=\theta_1\sin(\Omega t)+\theta_3\sin(3\Omega t).\tag{B} θ = θ 1 sin ( Ω t ) + θ 3 sin ( 3Ω t ) . ( B ) 导出确定 θ 1 \theta_1 θ 1 ∣ θ 3 ∣ |\theta_3| ∣ θ 3 ∣ O ( ∣ θ 1 ∣ 3 ) O(|\theta_1|^3) O ( ∣ θ 1 ∣ 3 )
Kai (1)
重力による回転軸方向のトルクは
τ x = − M g ℓ sin θ . \boxed{\tau_x=-Mg\ell\sin\theta.} τ x = − M g ℓ sin θ . (2)
I θ ¨ = − M g ℓ sin θ ≃ − M g ℓ θ I\ddot\theta=-Mg\ell\sin\theta\simeq-Mg\ell\theta I θ ¨ = − M g ℓ sin θ ≃ − M g ℓ θ
ω 0 = M g ℓ I . \boxed{\omega_0=\sqrt{\frac{Mg\ell}{I}}.} ω 0 = I M g ℓ . (3)
軸とともに動く座標系では、重心に慣性力 − M a ( t ) e y -Ma(t)\mathbf e_y − M a ( t ) e y − M ℓ a ( t ) cos θ -M\ell a(t)\cos\theta − M ℓ a ( t ) cos θ
I θ ¨ = − M g ℓ sin θ − M ℓ a ( t ) cos θ . \boxed{I\ddot\theta=-Mg\ell\sin\theta-M\ell a(t)\cos\theta.} I θ ¨ = − M g ℓ sin θ − M ℓ a ( t ) cos θ . (4)
線形化すると θ ¨ + ω 0 2 θ = − ϵ ω 0 2 sin Ω t \ddot\theta+\omega_0^2\theta=-\epsilon\omega_0^2\sin\Omega t θ ¨ + ω 0 2 θ = − ϵ ω 0 2 sin Ω t
θ p ( t ) = ϵ ω 0 2 Ω 2 − ω 0 2 sin Ω t . \boxed{\theta_{\mathrm p}(t)=\frac{\epsilon\omega_0^2}{\Omega^2-\omega_0^2}\sin\Omega t.} θ p ( t ) = Ω 2 − ω 0 2 ϵ ω 0 2 sin Ω t . (5)
指定の次数では
θ ¨ + ω 0 2 θ − ω 0 2 6 θ 3 = − ϵ ω 0 2 sin Ω t . \ddot\theta+\omega_0^2\theta-\frac{\omega_0^2}{6}\theta^3
=-\epsilon\omega_0^2\sin\Omega t. θ ¨ + ω 0 2 θ − 6 ω 0 2 θ 3 = − ϵ ω 0 2 sin Ω t . θ 3 = θ 1 3 sin 3 Ω t + O ( θ 1 5 ) \theta^3=\theta_1^3\sin^3\Omega t+O(\theta_1^5) θ 3 = θ 1 3 sin 3 Ω t + O ( θ 1 5 ) sin 3 u = ( 3 sin u − sin 3 u ) / 4 \sin^3u=(3\sin u-\sin3u)/4 sin 3 u = ( 3 sin u − sin 3 u ) /4
( ω 0 2 − Ω 2 ) θ 1 − ω 0 2 8 θ 1 3 = − ϵ ω 0 2 . (\omega_0^2-\Omega^2)\theta_1-\frac{\omega_0^2}{8}\theta_1^3=-\epsilon\omega_0^2. ( ω 0 2 − Ω 2 ) θ 1 − 8 ω 0 2 θ 1 3 = − ϵ ω 0 2 . したがって
ω 0 2 8 θ 1 3 + ( Ω 2 − ω 0 2 ) θ 1 − ϵ ω 0 2 = 0. \boxed{\frac{\omega_0^2}{8}\theta_1^3+(\Omega^2-\omega_0^2)\theta_1-\epsilon\omega_0^2=0.} 8 ω 0 2 θ 1 3 + ( Ω 2 − ω 0 2 ) θ 1 − ϵ ω 0 2 = 0. 近共鳴でも振幅を決める三次項が残り、Ω = ω 0 \Omega=\omega_0 Ω = ω 0 θ 1 3 = 8 ϵ \theta_1^3=8\epsilon θ 1 3 = 8 ϵ
Reference