京都大学 理学研究科 物理学・宇宙物理学専攻 2017年度 問題I-1
Author
祭音Myyura (refined with GPT 6 Astra)
Description
質量 M1,M2 の二天体が、距離 a を保ち、共通重心を原点とする慣性系 S∗ の x∗y∗ 平面内で角速度
ω=a3G(M1+M2)
で円運動する。両天体を常に x 軸上に置く回転系 S を導入し、
(x∗y∗)=(cosωtsinωt−sinωtcosωt)(xy)
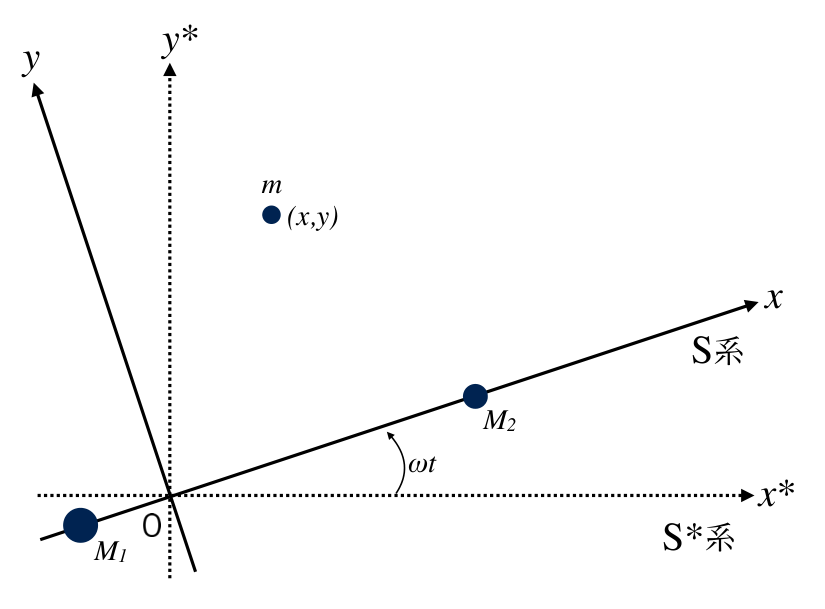
とする。μi=Mi/(M1+M2) とすると、二天体の座標は (−μ2a,0),(μ1a,0) である。これらに比べ質量 m が無視できる第三天体の運動を同じ平面内で考える。座標系と各天体の配置は図のとおりである。
-
S 系における第三天体のラグランジアンを書け。ただし r1=(x+μ2a)2+y2、r2=(x−μ1a)2+y2 を用いてよい。
-
x,y 成分の運動方程式を書け。
-
S 系で速度・加速度がともに零になる平衡点のうち、x 軸外の y>0 の点 L4 と y<0 の点 L5 の座標を求めよ。
-
平衡点からの微小変位 ξ,η の線形方程式を
ξ¨−2ωη˙+aξ+bη=0,η¨+2ωξ˙+bξ+cη=0
とする。ここで a,b,c は定数であり、上の天体間距離 a とは別の係数である。ξ=Aeλt,η=Beλt が非自明解を持つ条件を示せ。
-
L4 では
a=−43ω2,b=−433(1−2μ1)ω2,c=−49ω2
である。微小運動が不安定とならない条件を示せ。
-
(4) の方程式から速度に比例する二項を除き、a,b,c は (5) のままとすると、微小運動が常に不安定となることを示せ。
-
L4 で重力ポテンシャルは上に凸であり、重力だけなら常に不安定になる。それでも (5) で不安定とならない場合がある理由を簡潔に述べよ。
题目描述
质量 M1,M2 的两天体间距为 a,绕共同质心以 ω=G(M1+M2)/a3 作平面圆周运动。旋转系 S 相对惯性系 S∗ 逆时针转过 ωt,坐标变换为上式。令 μi=Mi/(M1+M2),两天体在 S 中位于 (−μ2a,0),(μ1a,0)。第三天体质量 m 可忽略,也在同一平面内运动。坐标系与天体位置见上图。
- 用到两天体的距离 r1,r2 写出旋转系拉格朗日量。
- 写出 x,y 方向运动方程。
- 求轴外两个静止平衡点 L4(y>0)、L5(y<0)。
- 微扰满足题中两条线性方程,求指数形式非零解的特征方程;其中 a,b,c 是线性系数。
- 代入给定的 L4 系数,求不发生不稳定运动的条件。
- 保持这些系数,去掉速度项,证明平衡点总不稳定。
- 解释为何重力单独作用时不稳定,完整旋转系方程却可能稳定。
Kai
(1)
慣性系での速度の二乗は x˙2+y˙2+2ω(xy˙−yx˙)+ω2(x2+y2) なので、
L=2m[x˙2+y˙2+2ω(xy˙−yx˙)+ω2(x2+y2)]+r1GM1m+r2GM2m.
(2)
オイラー・ラグランジュ方程式より
x¨−2ωy˙−ω2x=−r13GM1(x+μ2a)−r23GM2(x−μ1a),
y¨+2ωx˙−ω2y=−r13GM1y−r23GM2y.
(3)
y=0 の平衡点では ω2=GM1/r13+GM2/r23。これを x の式に代入すると r1=r2、さらに r1=r2=a を得る。したがって二天体と正三角形をなし、
L4,5=(2μ1−μ2a, ±23a).
(4)
(λ2+ab+2ωλb−2ωλλ2+c)(AB)=0.
よって非自明解の条件は
λ4+(a+c+4ω2)λ2+ac−b2=0.
(5)
与えられた係数から
λ4+ω2λ2+427μ1μ2ω4=0,λ2=−2ω2(1±1−27μ1μ2).
正の質量について、異なる純虚数の特性根だけを持ち、すべての線形微小運動が有界になる条件は
μ1μ2<271⟺(M1+M2)2>27M1M2.
指数的に増大する根が存在しない条件だけなら μ1μ2≤1/27 である。ただし等号では λ=±iω/2 が重根となり、対応する固有空間は各一次元なので、一般解には te±iωt/2 が現れる。有界な線形安定性には等号を含めない。
(6)
速度項を除くと特性方程式は
λ4−3ω2λ2+427μ1μ2ω4=0,λ2=23ω2(1±1−3μ1μ2).
0<μ1μ2≤1/4 より両方の λ2 は正である。したがって正の実特性根を持ち、常に不安定である。
(7)
回転系では遠心力に加えて、速度に依存するコリオリ力が働く。特にコリオリ力による二方向の運動の結合がジャイロ的な安定化をもたらすため、ポテンシャルの曲率だけでは安定性を判定できない。
Reference