京都大学 理学研究科 物理学・宇宙物理学専攻 2016年8月実施 問題I-1
Author
祭音Myyura (refined with GPT 6 Astra)
Description
質量がそれぞれ M1 と M2 である天体1と天体2が、共通重心の周りを円運動している。簡単のため、以下では運動は x-y 平面のみとする。天体1と天体2の距離を a とすると、これら2天体は重心を原点とする x∗-y∗ 平面上にある慣性系(S∗ 系)において、回転角速度 ω=G(M1+M2)/a3 で原点のまわりを回る。一方で、x-y 平面上でこれら2天体を x 軸上に常に保ちながら角速度 ω で回転する回転座標系(S 系)を仮定すると、S∗ 系における成分 (x∗,y∗) は S 系での成分 (x,y) を用いて以下のように書ける。
(x∗y∗)=(cosωtsinωt−sinωtcosωt)(xy)(A)
また、μ1≡M1/(M1+M2) および μ2≡M2/(M1+M2) を用いると、S 系における天体1と天体2の座標はそれぞれ (−μ2a,0)、(μ1a,0) と書ける。
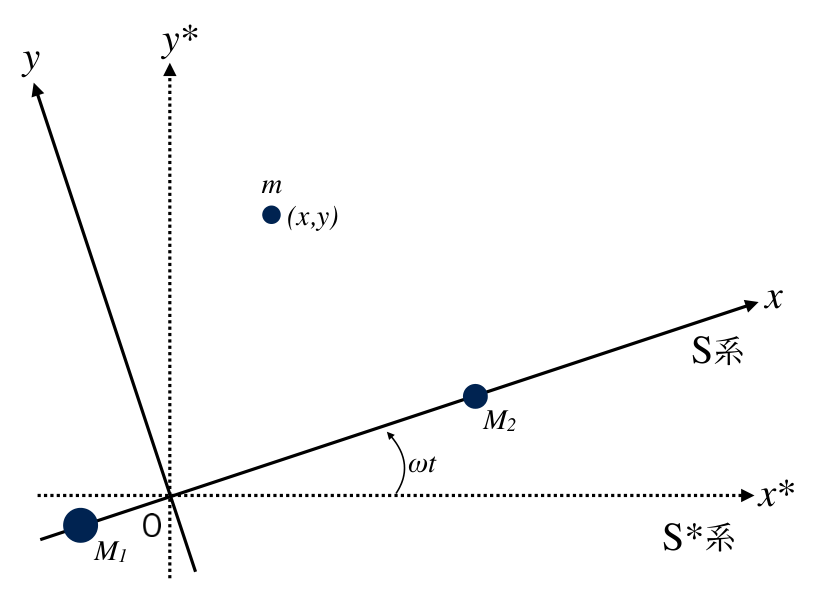
(1) 質量 M1,M2 に対して質量 m が無視できるほど小さい天体3を考える。S 系からみたときの天体3に対するラグランジアンを書け。式を見やすくするために r1≡(x+μ2a)2+y2 および r2≡(x−μ1a)2+y2 を用いてもよい(以下同様)。
(2) 天体3の S 系における運動方程式を x,y 成分それぞれについて書き下せ。
(3) S 系からみて、天体3の加速度と速度がともに0になる平衡点(ラグランジュ点)が5つ存在することが知られている。そのうち、x 軸上に無い点が2つあり、y>0 のものを L4 点、y<0 のものを L5 点と呼ぶ。それらの座標を求めよ。
(4) これより平衡点における天体3の線形安定性を考える。平衡点 (xe,ye) からの微小変位を ξ,η とすると、微小変位についての運動方程式は2次の項を無視して
ξ¨−2ωη˙+aξ+bη=0(B)
η¨+2ωξ˙+bξ+cη=0(C)
と書ける。ただし a,b,c は適当な定数である。解の形を ξ=Aeλt,η=Beλt とおいたとき、A=B=0 以外の解が存在するための条件を示せ。
(5) L4 点において
a=−43ω2,b=−433(1−2μ1)ω2,c=−49ω2(D)
である。天体3の L4 点周りの微小運動が不安定とならないための条件を示せ。
(6) 微小変位についての運動方程式 (B)、(C) を仮に
ξ¨+aξ+bη=0(E)
η¨+bξ+cη=0(F)
に変更すると(ただし a,b,c の値は式 (D) のままとする)、平衡点周り微小運動は常に不安定となることを示せ。
(7) L4 点における重力ポテンシャルは上に凸となっており、重力のみが働く場合には L4 点周りの微小運動は常に不安定である。問 (5) で L4 点が不安定とならない場合があった理由を簡潔に述べよ。
题目描述
质量分别为 M1、M2 的天体1和天体2绕共同质心做圆周运动。为简单起见,以下运动均限于 x-y 平面。两天体的距离为 a,在以共同质心为原点、位于 x∗-y∗ 平面的惯性系(S∗ 系)中,它们以角速度 ω=G(M1+M2)/a3 绕原点旋转。另取以角速度 ω 旋转、使两个天体始终位于 x 轴上的旋转坐标系(S 系)。两系坐标的关系为
(x∗y∗)=(cosωtsinωt−sinωtcosωt)(xy).(A)
定义 μ1≡M1/(M1+M2)、μ2≡M2/(M1+M2),则天体1和天体2在 S 系中的坐标分别为 (−μ2a,0)、(μ1a,0)。坐标系和天体位置如上图。
(1) 考虑质量 m 相对于 M1,M2 小到可以忽略的天体3。写出从 S 系观察的天体3的拉格朗日量。为使表达式简洁,可以使用 r1≡(x+μ2a)2+y2 和 r2≡(x−μ1a)2+y2,下同。
(2) 分别写出天体3在 S 系中的 x,y 分量运动方程。
(3) 已知从 S 系观察,天体3的速度和加速度同时为0的平衡点(拉格朗日点)共有5个。其中两个不在 x 轴上,y>0 的称为 L4 点,y<0 的称为 L5 点。求它们的坐标。
(4) 以下研究天体3在平衡点附近的线性稳定性。设相对于平衡点 (xe,ye) 的微小位移为 ξ,η,忽略二阶项,运动方程为
ξ¨−2ωη˙+aξ+bη=0,(B)
η¨+2ωξ˙+bξ+cη=0.(C)
其中 a,b,c 为适当的常数。设解为 ξ=Aeλt,η=Beλt,给出存在 A=B=0 以外的解的条件。
(5) 在 L4 点,
a=−43ω2,b=−433(1−2μ1)ω2,c=−49ω2.(D)
给出天体3在 L4 点附近的微小运动不发生不稳定的条件。
(6) 假设将微小位移的运动方程 (B)、(C) 改为
ξ¨+aξ+bη=0,(E)
η¨+bξ+cη=0,(F)
但仍保留式 (D) 的 a,b,c 值。证明平衡点附近的微小运动总是不稳定。
(7) L4 点处的引力势向上凸;只有引力作用时,L4 附近的微小运动总是不稳定。简述为何第 (5) 问中存在 L4 点不发生不稳定的情形。
Kai
(1)
慣性系での速度の二乗は x˙2+y˙2+2ω(xy˙−yx˙)+ω2(x2+y2) なので、
L=2m[x˙2+y˙2+2ω(xy˙−yx˙)+ω2(x2+y2)]+r1GM1m+r2GM2m.
(2)
オイラー・ラグランジュ方程式より
x¨−2ωy˙−ω2x=−r13GM1(x+μ2a)−r23GM2(x−μ1a),
y¨+2ωx˙−ω2y=−r13GM1y−r23GM2y.
(3)
y=0 の平衡点では ω2=GM1/r13+GM2/r23。これを x の式に代入すると r1=r2、さらに r1=r2=a を得る。したがって二天体と正三角形をなし、
L4,5=(2μ1−μ2a, ±23a).
(4)
(λ2+ab+2ωλb−2ωλλ2+c)(AB)=0.
よって非自明解の条件は
λ4+(a+c+4ω2)λ2+ac−b2=0.
(5)
与えられた係数から
λ4+ω2λ2+427μ1μ2ω4=0,λ2=−2ω2(1±1−27μ1μ2).
正の質量について、異なる純虚数の特性根だけを持ち、すべての線形微小運動が有界になる条件は
μ1μ2<271⟺(M1+M2)2>27M1M2.
指数的に増大する根が存在しない条件だけなら μ1μ2≤1/27 である。ただし等号では λ=±iω/2 が重根となり、対応する固有空間は各一次元なので、一般解には te±iωt/2 が現れる。有界な線形安定性には等号を含めない。
(6)
速度項を除くと特性方程式は
λ4−3ω2λ2+427μ1μ2ω4=0,λ2=23ω2(1±1−3μ1μ2).
0<μ1μ2≤1/4 より両方の λ2 は正である。したがって正の実特性根を持ち、常に不安定である。
(7)
回転系では遠心力に加えて、速度に依存するコリオリ力が働く。特にコリオリ力による二方向の運動の結合がジャイロ的な安定化をもたらすため、ポテンシャルの曲率だけでは安定性を判定できない。
Reference