京都大学 理学研究科 物理学・宇宙物理学専攻 2016年度 I-1 Author 祭音Myyura (refined with GPT 6 Astra)
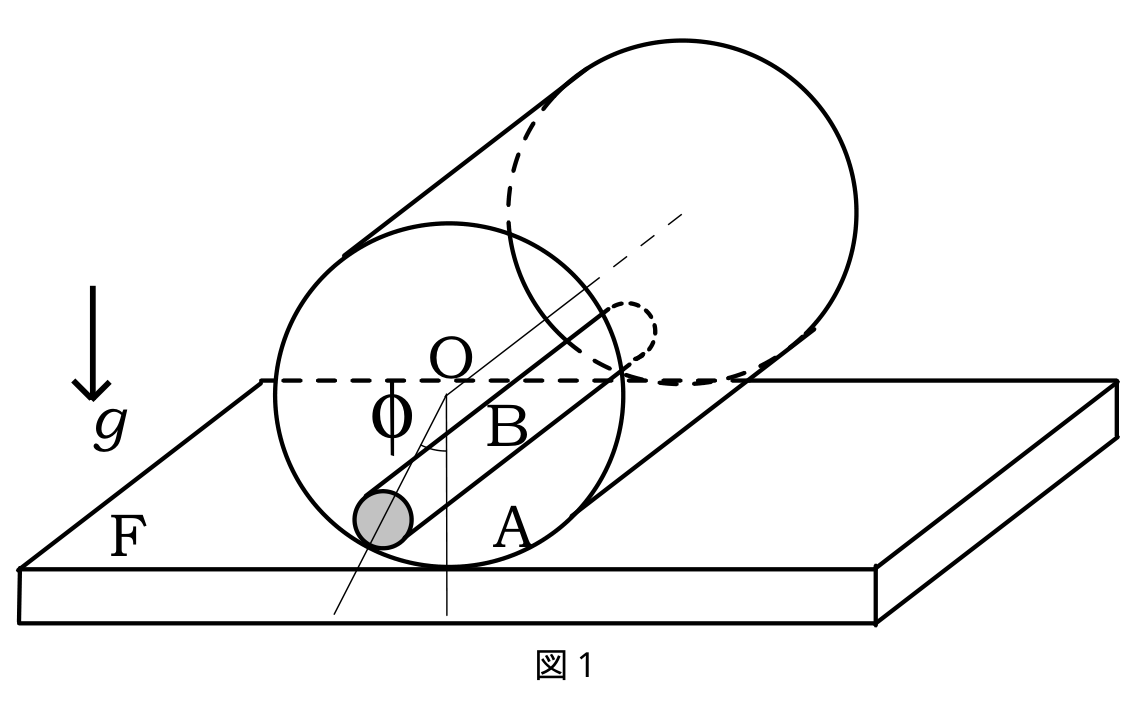
Description 図1のように、水平面 F F F R R R L L L M M M A A A O O O L L L α M \alpha M α M B B B g g g A B AB A B ϕ \phi ϕ
重心を通り O O O C C C
複合体の全運動エネルギーを求めよ。
ϕ \phi ϕ
以後、面は完全に粗く、複合体は滑らず転がり、エネルギー散逸はないものとする。
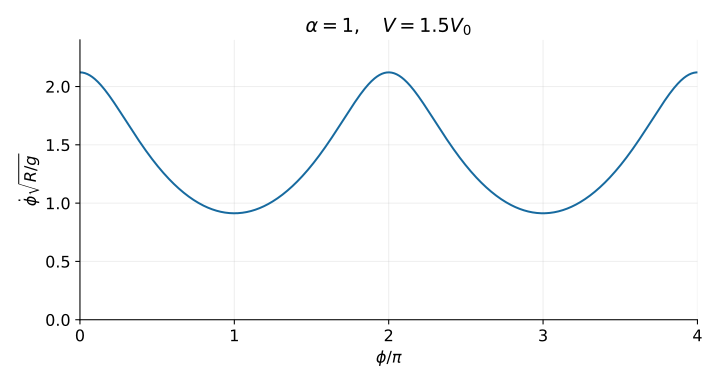
ϕ \phi ϕ ϕ \phi ϕ ω \omega ω t = 0 t=0 t = 0 ϕ = 0 \phi=0 ϕ = 0 O O O V V V V 0 V_0 V 0 V > V 0 V>V_0 V > V 0 ϕ ˙ \dot\phi ϕ ˙ ϕ \phi ϕ
题目描述
如上图1,水平面上有半径 R R R L L L M M M L L L α M \alpha M α M g g g ϕ \phi ϕ
求绕通过质心且平行管轴的轴 C C C
求总动能。
以 ϕ \phi ϕ
后续假设表面完全粗糙、纯滚动且无能量损耗。
求运动方程。
求平衡位置附近微振动的角频率。
初始 ϕ = 0 \phi=0 ϕ = 0 V V V
对超过临界值的情况画出 ϕ ˙ ( ϕ ) \dot\phi(\phi) ϕ ˙ ( ϕ )
Kai (1)
全質量を m T = ( 1 + α ) M m_T=(1+\alpha)M m T = ( 1 + α ) M O O O d = α R / ( 1 + α ) d=\alpha R/(1+\alpha) d = α R / ( 1 + α ) I O = ( 1 + α ) M R 2 I_O=(1+\alpha)MR^2 I O = ( 1 + α ) M R 2
I C = I O − m T d 2 = M R 2 1 + 2 α 1 + α , K r o t = M R 2 2 1 + 2 α 1 + α ϕ ˙ 2 . I_C=I_O-m_Td^2=MR^2\frac{1+2\alpha}{1+\alpha},
\qquad\boxed{K_{\rm rot}=\frac{MR^2}{2}\frac{1+2\alpha}{1+\alpha}\dot\phi^2}. I C = I O − m T d 2 = M R 2 1 + α 1 + 2 α , K rot = 2 M R 2 1 + α 1 + 2 α ϕ ˙ 2 . (2)
中心 O O O X X X C C C X − d sin ϕ , R − d cos ϕ X-d\sin\phi,R-d\cos\phi X − d sin ϕ , R − d cos ϕ
K = 1 2 m T X ˙ 2 − m T d X ˙ ϕ ˙ cos ϕ + 1 2 ( I C + m T d 2 ) ϕ ˙ 2 . K=\frac12m_T\dot X^2-m_Td\dot X\dot\phi\cos\phi
+\frac12(I_C+m_Td^2)\dot\phi^2. K = 2 1 m T X ˙ 2 − m T d X ˙ ϕ ˙ cos ϕ + 2 1 ( I C + m T d 2 ) ϕ ˙ 2 . 滑らない条件 X ˙ = R ϕ ˙ \dot X=R\dot\phi X ˙ = R ϕ ˙
K = M R 2 ( 1 + α − α cos ϕ ) ϕ ˙ 2 . \boxed{K=MR^2(1+\alpha-\alpha\cos\phi)\dot\phi^2}. K = M R 2 ( 1 + α − α cos ϕ ) ϕ ˙ 2 . (3)
平衡位置を位置エネルギーの基準にとると U = α M g R ( 1 − cos ϕ ) U=\alpha MgR(1-\cos\phi) U = α M g R ( 1 − cos ϕ ) ϕ \phi ϕ
L = M R 2 ( 1 + α − α cos ϕ ) ϕ ˙ 2 − α M g R ( 1 − cos ϕ ) . \boxed{L=MR^2(1+\alpha-\alpha\cos\phi)\dot\phi^2-\alpha MgR(1-\cos\phi)}. L = M R 2 ( 1 + α − α cos ϕ ) ϕ ˙ 2 − α M g R ( 1 − cos ϕ ) . (4)
2 ( 1 + α − α cos ϕ ) ϕ ¨ + α sin ϕ ϕ ˙ 2 + α g R sin ϕ = 0 . \boxed{2(1+\alpha-\alpha\cos\phi)\ddot\phi
+\alpha\sin\phi\,\dot\phi^2+\frac{\alpha g}{R}\sin\phi=0}. 2 ( 1 + α − α cos ϕ ) ϕ ¨ + α sin ϕ ϕ ˙ 2 + R αg sin ϕ = 0 . (5)
一次まで線形化すると 2 ϕ ¨ + α g ϕ / R = 0 2\ddot\phi+\alpha g\phi/R=0 2 ϕ ¨ + αg ϕ / R = 0
ω = α g 2 R ( α > 0 ) . \boxed{\omega=\sqrt{\frac{\alpha g}{2R}}}\qquad(\alpha>0). ω = 2 R αg ( α > 0 ) . (6)
初期エネルギーは M V 2 MV^2 M V 2 2 α M g R 2\alpha MgR 2 α M g R
V 0 = 2 α g R . \boxed{V_0=\sqrt{2\alpha gR}}. V 0 = 2 αg R . V < V 0 V<V_0 V < V 0 V > V 0 V>V_0 V > V 0 ϕ ˙ \dot\phi ϕ ˙ ϕ = π \phi=\pi ϕ = π
(7)
正方向の転がりに対してエネルギー保存から
ϕ ˙ ( ϕ ) = 1 R V 2 − α g R ( 1 − cos ϕ ) 1 + α − α cos ϕ . \boxed{\dot\phi(\phi)=\frac1R
\sqrt{\frac{V^2-\alpha gR(1-\cos\phi)}{1+\alpha-\alpha\cos\phi}}}. ϕ ˙ ( ϕ ) = R 1 1 + α − α cos ϕ V 2 − αg R ( 1 − cos ϕ ) . 2 π 2\pi 2 π ϕ = 2 n π \phi=2n\pi ϕ = 2 nπ V / R V/R V / R ϕ = ( 2 n + 1 ) π \phi=(2n+1)\pi ϕ = ( 2 n + 1 ) π
ϕ ˙ min = 1 R V 2 − 2 α g R 1 + 2 α > 0 \dot\phi_{\min}=\frac1R\sqrt{\frac{V^2-2\alpha gR}{1+2\alpha}}>0 ϕ ˙ m i n = R 1 1 + 2 α V 2 − 2 αg R > 0 をとる。棒が上昇する半周期で減速し、下降する半周期で加速する。
Reference