跳到主要内容

京都大学 理学研究科 物理学・宇宙物理学専攻 2015年8月実施 I-1

Author​

祭音Myyura (refined with GPT 6 Astra)

Description​

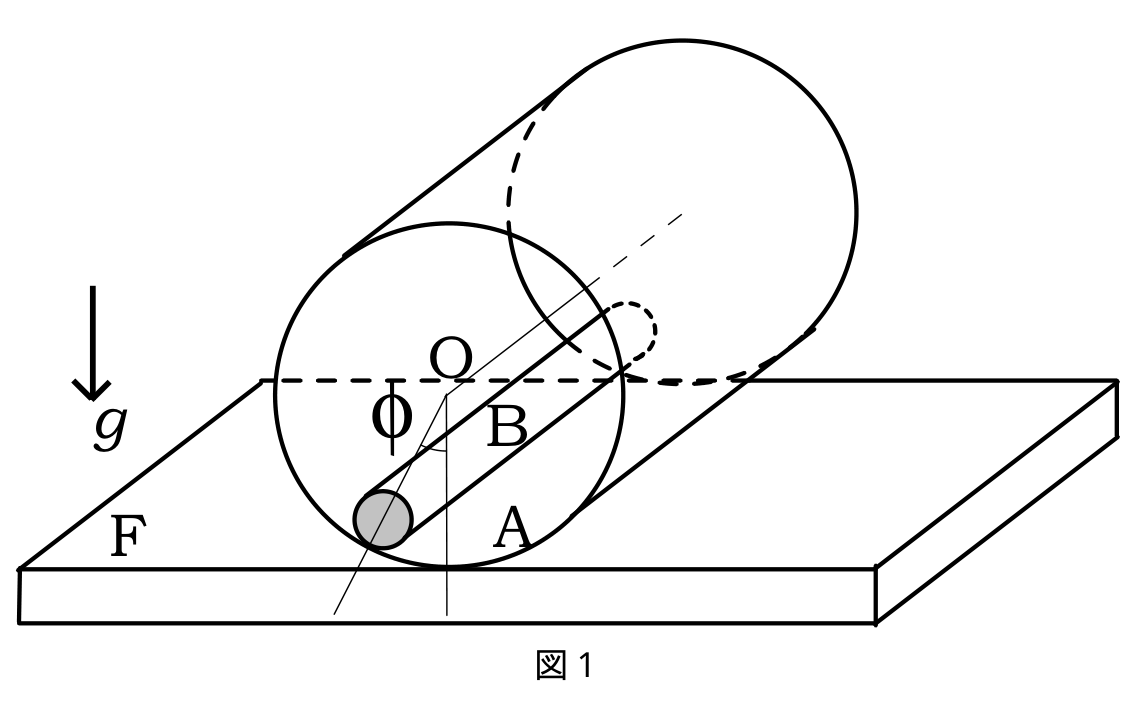
図1のように、地面に固定された水平な面 FF の上に、半径 RR、長さ LL のパイプ AA が1本置かれている。このパイプ AA の壁の厚さは無視できるものとし、質量分布はパイプ AA の壁面全面にわたって均等で、パイプ AA 全体の質量が MM であるものとする。このパイプ AA の内面には、パイプ AA の中心軸 OO と平行に長さ LL の棒 BB が1本固定されている。棒 BB の太さは無視できるものとし、質量分布は棒 BB の長さ方向にわたって均等で、棒 BB 全体の質量はパイプ AA の質量 MM の α\alpha 倍であるものとする。また、重力加速度は図1の下向きに gg で与えられるものとする。このパイプ AA と棒 BB からなる複合体 ABAB の運動について考察してみよう。以下の各問への解答に際してはその導出過程も含めて記述すること。

図1:内壁に棒を固定した薄いパイプ(原題)

(1) 複合体 ABAB の重心を通り中心軸 OO に平行な慣性中心軸を CC とする。パイプ AA の中心軸 OO 周りのパイプ AA の回転角度を ϕ\phi、その時間微分を ϕ˙\dot\phi として、複合体 ABAB の慣性中心軸 CC まわりの回転の運動エネルギーを求めよ。ただし角度 ϕ\phi は複合体 ABAB の平衡位置を基準として定義するものとする。

(2) 複合体 ABAB の全運動エネルギーを求めよ。

(3) 複合体 ABAB の運動エネルギーと重力ポテンシャルからなるラグランジアンを角度 ϕ\phi を一般化座標として求めよ。

ここで、複合体 ABAB が面 FF の上で滑ることなく回転して運動する場合を考える。このような場合を完全に粗い面と呼び、ころがりに起因してエネルギーの散逸が発生しないことを意味している。

(4) 問 (3) のラグランジアンを基にして、ϕ\phi についてのラグランジュの運動方程式を求めよ。

(5) 複合体 ABAB が平衡位置の近傍に留まるとき、ϕ\phi が十分小さいと近似することにより、複合体 ABAB が平衡位置の近傍で周期運動することを示し、その角振動数 ω\omega を求めよ。

次に、時刻 t=0t=0 のときに複合体 ABAB がその平衡位置 ϕ=0\phi=0 にあるが静止しておらず、パイプ AA の中心軸 OO が自身と直交する水平軸の向き(図1の右向き)に速度 VV で動いている場合を考える。

(6) 複合体 ABAB は、初速 VV が小さいときは t=0t=0 のときの位置のまわりで振動し続けるが、ある初速 V0V_0 を越えると一方向に回転し続ける状態に移り変わることを示し、V0V_0 を求めよ。

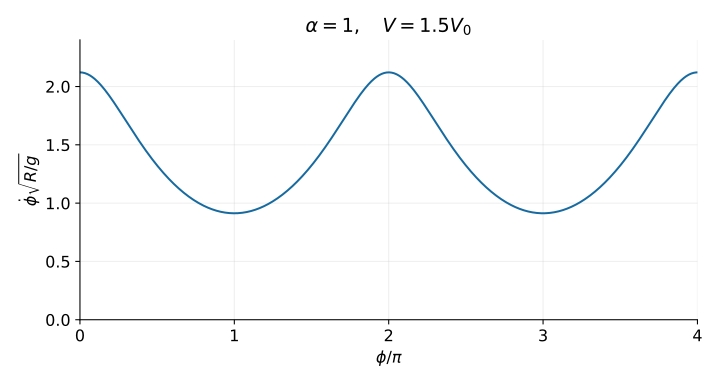
(7) 複合体 ABAB は、初速 VV が V0V_0 より大きいときは一方向に回転し続ける。その運動の特徴を、ϕ˙\dot\phi を ϕ\phi の関数としてグラフにすることで示せ。

题目描述​

如图1,在固定于地面的水平面 FF 上放置一根半径为 RR、长度为 LL 的管 AA。忽略管壁厚度,管 AA 的质量均匀分布在整个管壁上,总质量为 MM。管 AA 内表面固定一根长度为 LL、平行于管中心轴 OO 的杆 BB。忽略杆的粗细,杆的质量沿长度方向均匀分布,总质量为管 AA 的质量 MM 的 α\alpha 倍。重力加速度沿图1向下的方向,大小为 gg。考虑由管 AA 与杆 BB 组成的复合体 ABAB 的运动。回答以下各问时,须同时写出推导过程。

(1) 将通过复合体 ABAB 质心且平行于中心轴 OO 的质心轴记为 CC。记管 AA 绕自身中心轴 OO 的转角为 ϕ\phi、其时间导数为 ϕ˙\dot\phi,求复合体 ABAB 绕质心轴 CC 转动的动能。其中,角度 ϕ\phi 以复合体 ABAB 的平衡位置为基准定义。

(2) 求复合体 ABAB 的总动能。

(3) 以角度 ϕ\phi 为广义坐标,求由复合体 ABAB 的动能与重力势能构成的拉格朗日量。

现在考虑复合体 ABAB 在面 FF 上无滑动地滚动的情形。将这种情况的接触面称为完全粗糙面,这意味着不会因滚动产生能量耗散。

(4) 根据问 (3) 的拉格朗日量,求关于 ϕ\phi 的拉格朗日运动方程。

(5) 当复合体 ABAB 保持在平衡位置附近时,将 ϕ\phi 视为足够小,证明复合体 ABAB 在平衡位置附近作周期运动,并求其角频率 ω\omega。

接着考虑时刻 t=0t=0 时复合体 ABAB 位于平衡位置 ϕ=0\phi=0 但并非静止,而是管 AA 的中心轴 OO 沿与自身垂直的水平方向(图1右方)以速度 VV 运动的情形。

(6) 证明:当初速度 VV 较小时,复合体 ABAB 持续在 t=0t=0 时的位置附近振动;当初速度超过某个 V0V_0 时,运动转变为持续向一个方向转动的状态。求 V0V_0。

(7) 当初速度 V>V0V>V_0 时,复合体 ABAB 持续向一个方向转动。将 ϕ˙\dot\phi 作为 ϕ\phi 的函数画图,以此展示运动的特点。

Kai​

(1)​

全質量を mT=(1+α)Mm_T=(1+\alpha)M とおく。軸 OO から重心までの距離は d=αR/(1+α)d=\alpha R/(1+\alpha)。IO=(1+α)MR2I_O=(1+\alpha)MR^2 と平行軸の定理から

IC=IO−mTd2=MR21+2α1+α,Krot=MR221+2α1+αϕ˙2.I_C=I_O-m_Td^2=MR^2\frac{1+2\alpha}{1+\alpha}, \qquad\boxed{K_{\rm rot}=\frac{MR^2}{2}\frac{1+2\alpha}{1+\alpha}\dot\phi^2}.

(2)​

中心 OO の水平座標を XX とする。CC の座標を X−dsin⁡ϕ,R−dcos⁡ϕX-d\sin\phi,R-d\cos\phi と選べば

K=12mTX˙2−mTdX˙ϕ˙cos⁡ϕ+12(IC+mTd2)ϕ˙2.K=\frac12m_T\dot X^2-m_Td\dot X\dot\phi\cos\phi +\frac12(I_C+m_Td^2)\dot\phi^2.

滑らない条件 X˙=Rϕ˙\dot X=R\dot\phi を入れると

K=MR2(1+α−αcos⁡ϕ)ϕ˙2.\boxed{K=MR^2(1+\alpha-\alpha\cos\phi)\dot\phi^2}.

(3)​

平衡位置を位置エネルギーの基準にとると U=αMgR(1−cos⁡ϕ)U=\alpha MgR(1-\cos\phi)。したがって、転がり条件で ϕ\phi のみに縮約したラグランジアンは

L=MR2(1+α−αcos⁡ϕ)ϕ˙2−αMgR(1−cos⁡ϕ).\boxed{L=MR^2(1+\alpha-\alpha\cos\phi)\dot\phi^2-\alpha MgR(1-\cos\phi)}.

(4)​

2(1+α−αcos⁡ϕ)ϕ¨+αsin⁡ϕ ϕ˙2+αgRsin⁡ϕ=0.\boxed{2(1+\alpha-\alpha\cos\phi)\ddot\phi +\alpha\sin\phi\,\dot\phi^2+\frac{\alpha g}{R}\sin\phi=0}.

(5)​

一次まで線形化すると 2ϕ¨+αgϕ/R=02\ddot\phi+\alpha g\phi/R=0。よって

ω=αg2R(α>0).\boxed{\omega=\sqrt{\frac{\alpha g}{2R}}}\qquad(\alpha>0).

(6)​

初期エネルギーは MV2MV^2、ポテンシャル障壁の高さは 2αMgR2\alpha MgR。したがって

V0=2αgR.\boxed{V_0=\sqrt{2\alpha gR}}.

V<V0V<V_0 では折り返し点があり、V>V0V>V_0 では ϕ˙\dot\phi がゼロにならず同じ向きに回り続ける。等号では不安定平衡 ϕ=π\phi=\pi に漸近する分離軌道となる。

(7)​

正方向の転がりに対してエネルギー保存から

ϕ˙(ϕ)=1RV2−αgR(1−cos⁡ϕ)1+α−αcos⁡ϕ.\boxed{\dot\phi(\phi)=\frac1R \sqrt{\frac{V^2-\alpha gR(1-\cos\phi)}{1+\alpha-\alpha\cos\phi}}}.

2π2\pi 周期で正、ϕ=2nπ\phi=2n\pi で最大 V/RV/R、ϕ=(2n+1)π\phi=(2n+1)\pi で最小

ϕ˙min⁡=1RV2−2αgR1+2α>0\dot\phi_{\min}=\frac1R\sqrt{\frac{V^2-2\alpha gR}{1+2\alpha}}>0

をとる。棒が上昇する半周期で減速し、下降する半周期で加速する。

角速度の位相依存性

Reference​