跳到主要内容

京都大学 理学研究科 物理学・宇宙物理学専攻 2015年度 I-2

Author​

祭音Myyura (refined with GPT 6 Astra)

Description​

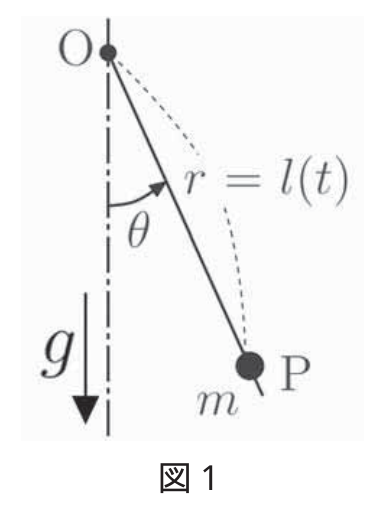
図1のように、支点 OO に取り付けた質量のない棒上を、質量 mm のおもり PP が移動する平面振り子を考える。OP=rOP=r、鉛直下向きと棒のなす角を θ\theta、重力加速度を g>0g>0 とし、拘束を r=l(t)r=l(t) とする。初期時刻には角度 θ0\theta_0 から静かに振動を始める。

図1:長さを変化させる平面振り子(原題)

  1. OO を位置エネルギーの基準として全エネルギー EE を表せ。
  2. 未定乗数 λ\lambda を用いた
L=m2(r˙2+r2θ˙2)+mgrcos⁡θ−λ[r−l(t)]L=\frac m2(\dot r^2+r^2\dot\theta^2)+mgr\cos\theta-\lambda[r-l(t)]

から rr のラグランジュ方程式を導け。 3. θ\theta のラグランジュ方程式を導け。 4. dE/dt=AλdE/dt=A\lambda とするとき AA を r,r˙,r¨r,\dot r,\ddot r で表せ。

以後、l(t)=l0+ϵcos⁡(2ω0t+γ)l(t)=l_0+\epsilon\cos(2\omega_0t+\gamma)、ω0=g/l0\omega_0=\sqrt{g/l_0}、0<ϵ≪l00<\epsilon\ll l_0 とする。sin⁡θ≃θ≃θ0cos⁡ω0t\sin\theta\simeq\theta\simeq\theta_0\cos\omega_0t が成立する微小振動を考え、周期の変化を無視する。T=2π/ω0T=2\pi/\omega_0、⟨X⟩=T−1∫0TX(t) dt\langle X\rangle=T^{-1}\int_0^T X(t)\,dt とする。

  1. ⟨l˙l¨⟩\langle\dot l\ddot l\rangle を求めよ。
  2. ⟨dE/dt⟩=mgϵω0θ02B\langle dE/dt\rangle=mg\epsilon\omega_0\theta_0^2B の BB を γ\gamma で表せ。⟨l˙⟩=0\langle\dot l\rangle=0 を用いてよい。
  3. 平均エネルギー増加率を最大にする γ\gamma と、そのときの θ,l\theta,l の時間変化の関係を説明せよ。

题目描述​

如上图1,质量 mm 的重物在以 OO 为支点的无质量杆上移动,作平面摆动。令 r=OP=l(t)r=OP=l(t),θ\theta 从竖直向下方向量起,重力加速度 g>0g>0,初始摆角为 θ0\theta_0、角速度为零。

  1. 以支点为势能零点,写出总能量 EE。
  2. 由 L=m2(r˙2+r2θ˙2)+mgrcos⁡θ−λ[r−l(t)]L=\frac m2(\dot r^2+r^2\dot\theta^2)+mgr\cos\theta-\lambda[r-l(t)] 导出径向方程。
  3. 导出角向方程。
  4. 写成 dE/dt=AλdE/dt=A\lambda,求 AA。

后续取 l=l0+ϵcos⁡(2ω0t+γ)l=l_0+\epsilon\cos(2\omega_0t+\gamma),ω0=g/l0\omega_0=\sqrt{g/l_0},0<ϵ≪l00<\epsilon\ll l_0,sin⁡θ≃θ≃θ0cos⁡ω0t\sin\theta\simeq\theta\simeq\theta_0\cos\omega_0t,忽略周期变化。定义 T=2π/ω0T=2\pi/\omega_0 和周期平均 ⟨X⟩=T−1∫0TXdt\langle X\rangle=T^{-1}\int_0^TXdt。

  1. 求 ⟨l˙l¨⟩\langle\dot l\ddot l\rangle。
  2. 求 ⟨E˙⟩=mgϵω0θ02B\langle\dot E\rangle=mg\epsilon\omega_0\theta_0^2B 中的 B(γ)B(\gamma);可用 ⟨l˙⟩=0\langle\dot l\rangle=0。
  3. 求使平均能量增加率最大的相位,并说明摆角与杆长的时间关系。

Kai​

(1)​

E=m2(r˙2+r2θ˙2)−mgrcos⁡θ.\boxed{E=\frac m2(\dot r^2+r^2\dot\theta^2)-mgr\cos\theta}.

(2)​

mr¨=mrθ˙2+mgcos⁡θ−λ.\boxed{m\ddot r=mr\dot\theta^2+mg\cos\theta-\lambda}.

拘束力の径方向成分は −λ-\lambda である。

(3)​

ddt(mr2θ˙)=−mgrsin⁡θ,rθ¨+2r˙θ˙+gsin⁡θ=0.\frac d{dt}(mr^2\dot\theta)=-mgr\sin\theta, \qquad \boxed{r\ddot\theta+2\dot r\dot\theta+g\sin\theta=0}.

(4)​

EE を微分し (2)、(3) を使うと

E˙=mr˙(r¨−rθ˙2−gcos⁡θ)=−λr˙,A=−r˙.\dot E=m\dot r(\ddot r-r\dot\theta^2-g\cos\theta)=-\lambda\dot r, \qquad \boxed{A=-\dot r}.

(5)​

⟨l˙l¨⟩=l˙(T)2−l˙(0)22T=0.\boxed{\langle\dot l\ddot l\rangle =\frac{\dot l(T)^2-\dot l(0)^2}{2T}=0}.

(6)​

ϵθ02\epsilon\theta_0^2 の次数まで残すと

⟨E˙⟩=−m⟨l˙(lθ˙2+gcos⁡θ−l¨)⟩=−ml0⟨l˙θ˙2⟩+mg2⟨l˙θ2⟩.\begin{aligned} \langle\dot E\rangle &=-m\langle\dot l(l\dot\theta^2+g\cos\theta-\ddot l)\rangle\\ &=-ml_0\langle\dot l\dot\theta^2\rangle +\frac{mg}{2}\langle\dot l\theta^2\rangle. \end{aligned}

u=ω0tu=\omega_0t とおけば

⟨sin⁡(2u+γ)sin⁡2u⟩=−14sin⁡γ,⟨sin⁡(2u+γ)cos⁡2u⟩=14sin⁡γ.\langle\sin(2u+\gamma)\sin^2u\rangle=-\frac14\sin\gamma, \qquad \langle\sin(2u+\gamma)\cos^2u\rangle=\frac14\sin\gamma.

したがって

⟨E˙⟩=−34mgϵω0θ02sin⁡γ,B=−34sin⁡γ.\boxed{\langle\dot E\rangle=-\frac34mg\epsilon\omega_0\theta_0^2\sin\gamma, \qquad B=-\frac34\sin\gamma}.

(7)​

γ=3π2(mod2π).\boxed{\gamma=\frac{3\pi}{2}\pmod{2\pi}}.

このとき l=l0+ϵsin⁡2ω0tl=l_0+\epsilon\sin2\omega_0t。ll は θ\theta の 2 倍の角振動数で変化する。最下点通過時には l˙=−2ϵω0\dot l=-2\epsilon\omega_0 となって最も速く短くなり、折り返し点では l˙=2ϵω0\dot l=2\epsilon\omega_0 となって最も速く長くなる。

Reference​