跳到主要内容

京都大学 理学研究科 物理学・宇宙物理学専攻 2014年9月実施 I-2

Author​

祭音Myyura (refined with GPT 6 Astra)

Description​

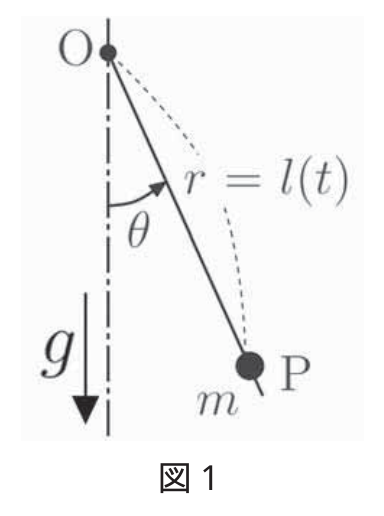
重心を上下に移動させることでブランコを漕ぐ運動を簡単なモデルで考えてみよう。図1のように、OO を支点として、質量 mm のおもり(質点)がついた棒振り子の平面上の運動を考える(棒の質量は無視できるとする)。おもりの位置 PP を極座標 (r,θ)(r,\theta) で表す。おもりは棒の上を移動し、それを r=l(t)r=l(t) と表す。初期条件は、t=0t=0 で、おもりは θ=θ0\theta=\theta_0 の位置で静止していたものとする。重力加速度を g  (>0)g\;(>0) とする。

図1:長さを変化させる平面振り子(原題)

(1) 支点 OO を基準とし、おもりの持つ全エネルギー EE を m,g,r,r˙,θ,θ˙m,g,r,\dot r,\theta,\dot\theta を使って表せ。

拘束条件は r=l(t)r=l(t) なので、ラグランジュの未定乗数法を使って拘束条件下でのラグランジアン LL は、λ\lambda を未定乗数として、

L=12m{r˙2+(rθ˙)2}+mgrcos⁡θ−λ{r−l(t)}L=\frac12m\{\dot r^2+(r\dot\theta)^2\}+mgr\cos\theta-\lambda\{r-l(t)\}

と表せる。λ\lambda は独立変数とみなせ、λ\lambda に関するラグランジュ方程式を計算すると、r−l(t)=0r-l(t)=0 となり、たしかに拘束条件が出てくる。

(2) rr に関するラグランジュ方程式を導け。

(3) θ\theta に関するラグランジュ方程式を導け。

問 (2) のラグランジュ方程式から、λ\lambda はおもりに対する拘束力であることがわかる。

(4) おもりのエネルギー EE の時間変化を、

dEdt=Aλ\frac{dE}{dt}=A\lambda

と表すとき、AA を r,r˙,r¨r,\dot r,\ddot r を使って表せ。

次に、l(t)l(t) が

l(t)=l0+ϵcos⁡(2ω0t+γ)l(t)=l_0+\epsilon\cos(2\omega_0t+\gamma)

と周期的に変化する場合を考える(ただし l0,γ,ϵl_0,\gamma,\epsilon は正の定数、ω0=g/l0\omega_0=\sqrt{g/l_0} とする)。さらにおもりの移動量は l0l_0 に比べて十分小さく、0<ϵ≪l00<\epsilon\ll l_0 とする。また振り子のふれも微小で sin⁡θ∼θ∼θ0cos⁡ω0t\sin\theta\sim\theta\sim\theta_0\cos\omega_0t と近似できる間の運動を考え、振り子の周期の変化も無視できるとする。振り子の1周期を T=2/ω0T=2/\omega_0 として、物理量 XX に対する平均を

⟨X⟩=1T∫0TX(t) dt\langle X\rangle=\frac1T\int_0^T X(t)\,dt

と定義する。

(5) ⟨dldtd2ldt2⟩\displaystyle\left\langle\frac{dl}{dt}\frac{d^2l}{dt^2}\right\rangle を計算して求めよ。

(6) エネルギー EE の時間変化の平均 ⟨dEdt⟩\displaystyle\left\langle\frac{dE}{dt}\right\rangle を、

⟨dEdt⟩=mgϵω0θ02B\left\langle\frac{dE}{dt}\right\rangle=mg\epsilon\omega_0\theta_0^2B

と表すとき、BB を γ\gamma を使って表せ。計算の途中で、⟨dldt⟩=0\displaystyle\left\langle\frac{dl}{dt}\right\rangle=0 という関係式を使ってもよい。

(7) この運動で、⟨dEdt⟩\displaystyle\left\langle\frac{dE}{dt}\right\rangle を最大にするための γ\gamma の値を求め、そのときの θ\theta と ll の時間変化の関係について説明せよ。

题目描述​

用一个简单模型考虑通过上下移动重心来荡秋千的运动。如图1,以 OO 为支点,考虑带有质量为 mm 的重物(质点)的杆摆在平面内的运动,忽略杆的质量。用极坐标 (r,θ)(r,\theta) 表示重物的位置 PP。重物沿杆移动,记作 r=l(t)r=l(t)。初始条件为:在 t=0t=0 时,重物静止在 θ=θ0\theta=\theta_0 的位置。重力加速度为 g  (>0)g\;(>0)。

(1) 以支点 OO 为势能基准,用 m,g,r,r˙,θ,θ˙m,g,r,\dot r,\theta,\dot\theta 表示重物的总能量 EE。

由于约束条件为 r=l(t)r=l(t),使用拉格朗日未定乘数法,可将约束条件下的拉格朗日量 LL 写成

L=12m{r˙2+(rθ˙)2}+mgrcos⁡θ−λ{r−l(t)},L=\frac12m\{\dot r^2+(r\dot\theta)^2\}+mgr\cos\theta-\lambda\{r-l(t)\},

其中 λ\lambda 为未定乘数。将 λ\lambda 视为独立变量,计算关于 λ\lambda 的拉格朗日方程,便得到 r−l(t)=0r-l(t)=0,确实给出约束条件。

(2) 推导关于 rr 的拉格朗日方程。

(3) 推导关于 θ\theta 的拉格朗日方程。

由问 (2) 的拉格朗日方程可知,λ\lambda 表示重物受到的约束力。

(4) 将重物能量 EE 随时间的变化表示为

dEdt=Aλ,\frac{dE}{dt}=A\lambda,

用 r,r˙,r¨r,\dot r,\ddot r 表示 AA。

接着考虑 l(t)l(t) 按照

l(t)=l0+ϵcos⁡(2ω0t+γ)l(t)=l_0+\epsilon\cos(2\omega_0t+\gamma)

周期性变化的情形。其中 l0,γ,ϵl_0,\gamma,\epsilon 为正常数,ω0=g/l0\omega_0=\sqrt{g/l_0}。重物的移动量相对于 l0l_0 足够小,满足 0<ϵ≪l00<\epsilon\ll l_0。摆角也很小,考虑可采用 sin⁡θ∼θ∼θ0cos⁡ω0t\sin\theta\sim\theta\sim\theta_0\cos\omega_0t 近似期间的运动,并忽略摆动周期的变化。记摆的一个周期为 T=2/ω0T=2/\omega_0,将物理量 XX 的平均值定义为

⟨X⟩=1T∫0TX(t) dt.\langle X\rangle=\frac1T\int_0^T X(t)\,dt.

(5) 计算 ⟨dldtd2ldt2⟩\displaystyle\left\langle\frac{dl}{dt}\frac{d^2l}{dt^2}\right\rangle。

(6) 将能量 EE 随时间变化的平均值 ⟨dEdt⟩\displaystyle\left\langle\frac{dE}{dt}\right\rangle 写成

⟨dEdt⟩=mgϵω0θ02B,\left\langle\frac{dE}{dt}\right\rangle=mg\epsilon\omega_0\theta_0^2B,

用 γ\gamma 表示 BB。计算过程中可以使用关系式 ⟨dldt⟩=0\displaystyle\left\langle\frac{dl}{dt}\right\rangle=0。

(7) 求使该运动中 ⟨dEdt⟩\displaystyle\left\langle\frac{dE}{dt}\right\rangle 最大的 γ\gamma 值,并说明此时 θ\theta 与 ll 随时间变化的关系。

Kai​

原題では T=2/ω0T=2/\omega_0 と印刷されているが、角振動数 ω0\omega_0 の振り子の「1周期」は T=2π/ω0T=2\pi/\omega_0 であり、印刷式と一致しない。以下では1周期を 2π/ω02\pi/\omega_0 として計算する。

(1)​

E=m2(r˙2+r2θ˙2)−mgrcos⁡θ.\boxed{E=\frac m2(\dot r^2+r^2\dot\theta^2)-mgr\cos\theta}.

(2)​

mr¨=mrθ˙2+mgcos⁡θ−λ.\boxed{m\ddot r=mr\dot\theta^2+mg\cos\theta-\lambda}.

拘束力の径方向成分は −λ-\lambda である。

(3)​

ddt(mr2θ˙)=−mgrsin⁡θ,rθ¨+2r˙θ˙+gsin⁡θ=0.\frac d{dt}(mr^2\dot\theta)=-mgr\sin\theta, \qquad \boxed{r\ddot\theta+2\dot r\dot\theta+g\sin\theta=0}.

(4)​

EE を微分し (2)、(3) を使うと

E˙=mr˙(r¨−rθ˙2−gcos⁡θ)=−λr˙,A=−r˙.\dot E=m\dot r(\ddot r-r\dot\theta^2-g\cos\theta)=-\lambda\dot r, \qquad \boxed{A=-\dot r}.

(5)​

⟨l˙l¨⟩=l˙(T)2−l˙(0)22T=0.\boxed{\langle\dot l\ddot l\rangle =\frac{\dot l(T)^2-\dot l(0)^2}{2T}=0}.

(6)​

ϵθ02\epsilon\theta_0^2 の次数まで残すと

⟨E˙⟩=−m⟨l˙(lθ˙2+gcos⁡θ−l¨)⟩=−ml0⟨l˙θ˙2⟩+mg2⟨l˙θ2⟩.\begin{aligned} \langle\dot E\rangle &=-m\langle\dot l(l\dot\theta^2+g\cos\theta-\ddot l)\rangle\\ &=-ml_0\langle\dot l\dot\theta^2\rangle +\frac{mg}{2}\langle\dot l\theta^2\rangle. \end{aligned}

u=ω0tu=\omega_0t とおけば

⟨sin⁡(2u+γ)sin⁡2u⟩=−14sin⁡γ,⟨sin⁡(2u+γ)cos⁡2u⟩=14sin⁡γ.\begin{gathered} \langle\sin(2u+\gamma)\sin^2u\rangle=-\frac14\sin\gamma,\\ \langle\sin(2u+\gamma)\cos^2u\rangle=\frac14\sin\gamma. \end{gathered}

したがって

⟨E˙⟩=−34mgϵω0θ02sin⁡γ,B=−34sin⁡γ.\boxed{\langle\dot E\rangle=-\frac34mg\epsilon\omega_0\theta_0^2\sin\gamma, \qquad B=-\frac34\sin\gamma}.

(7)​

γ=3π2(mod2π).\boxed{\gamma=\frac{3\pi}{2}\pmod{2\pi}}.

このとき l=l0+ϵsin⁡2ω0tl=l_0+\epsilon\sin2\omega_0t。ll は θ\theta の 2 倍の角振動数で変化する。最下点通過時には l˙=−2ϵω0\dot l=-2\epsilon\omega_0 となって最も速く短くなり、折り返し点では l˙=2ϵω0\dot l=2\epsilon\omega_0 となって最も速く長くなる。

Reference​