京都大学 情報学研究科 システム科学専攻 2022年8月実施 専門科目 制御工学
Author
AKIRA (小红书:94184092292), 祭音Myyura
Description
大学公表の原題
問題1
以下の設問に答えよ。
(1) 入力 u(t) と出力 y(t) の関係が微分方程式
dt2d2y(t)+2siny(t)=u(t)
で記述されるシステムにおいて、入力と出力がそれぞれ一定値 u(t)=uˉ,y(t)=yˉ となる平衡状態を考える。
yˉ=π/2 のとき、平衡状態からの入力と出力の微小変化をそれぞれ δu(t),δy(t) としてこの微分方程式を線形化し、δu から δy への伝達関数を求めよ。
(2) 伝達関数が
(s+1)(s2+2s+5)1
であるシステムのステップ応答を求めよ。
(3) 図1のフィードバック制御系において、
P(s)=s2+as+21,K(s)=b+sc
とする。ここで a,b,c は定数パラメータであり、c=0 とする。
2≤a≤5 を満たすすべての a に対してフィードバック制御系が安定となる
b,c の条件を求めよ。

(4) 設問(3)のフィードバック制御系において a=1 とする。単位ステップ入力 r(t)=1 に対する出力 y(t) が limt→∞y(t)=1 と dt2d2y(0)≤1 を満たす
b,c の条件を求めよ。
問題2
位相進み補償
C(s)=kαTs+1Ts+1
は特定の周波数帯域で位相を進める働きをする補償器である。ただし、k,T は正の定数、α は 1 未満の正の定数である。このとき、次の命題が成り立つ。
- 命題1 周波数伝達関数 C(jω) の位相の最大値は arctan2α1−α であり、この最大値は角周波数 ωm=αT1 に対して得られる。
以下の設問に答えよ。
(1) 角周波数 ωm=αT1 における周波数伝達関数 C(jω) のゲインを求めよ。
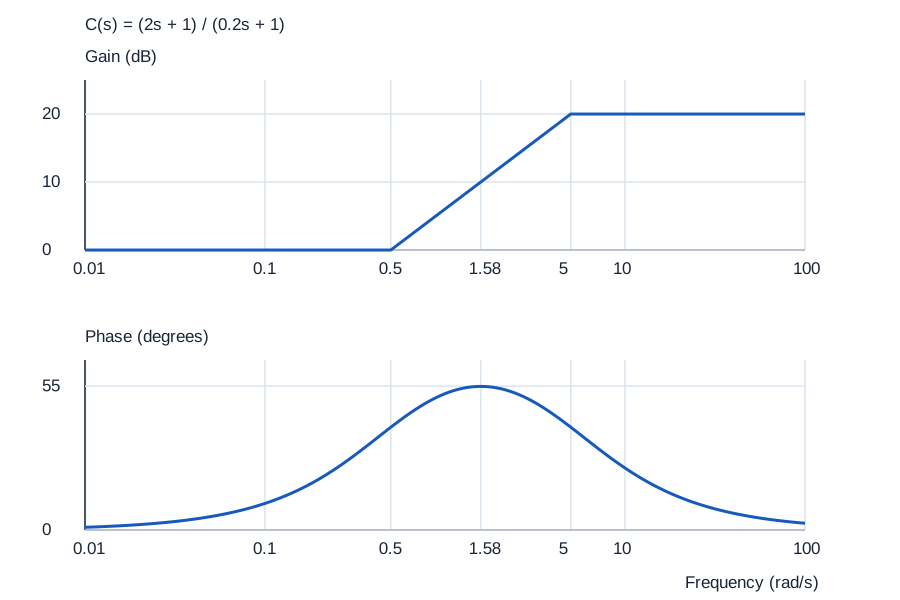
(2) k=1,T=2,α=0.1 のときの C(s) のボード線図の概形を描け。
この際、軸上に主要な値を書き入れよ。ただし、ゲイン線図は折線近似でよい。また、近似値 arctan(0.910/2)≈55∘ を用いよ。
(3) 図2のような伝達関数 P(s) と K(s) のフィードバック制御系について考える。K(s)=1 の場合の位相交差周波数が ωpc=3、ゲイン余裕が GM=3dB であるとする。ここで ωm=ωpc を満たす位相進み補償 C(s) によって、K(s)=C(s) の場合の開ループ系の周波数伝達関数 P(jω)K(jω) が次の2つの条件を満たすようにしたい。
- (a) 角周波数 ωpc における位相が −135∘ である。
- (b) 角周波数 ωpc におけるゲインが 0 dB である。
このような定数 k,T,α を求めよ。なお、近似値 2≈6dB を用いよ。
(4) 命題1を証明せよ。ただし、次の公式を用いてよい。
tan(x−y)=1+tanxtanytanx−tany

题目描述
-
回答下列问题。
(1)某系统的输入 u(t) 与输出 y(t) 满足
dt2d2y(t)+2siny(t)=u(t).
考虑输入、输出分别取常值 u(t)=uˉ、y(t)=yˉ 的平衡状态。当 yˉ=π/2 时,令相对平衡状态的微小输入、输出变化分别为 δu(t),δy(t)。线性化该微分方程,并求从 δu 到 δy 的传递函数。
(2)求传递函数
(s+1)(s2+2s+5)1
所对应系统的阶跃响应。
(3)在图 1 的反馈控制系统中,
P(s)=s2+as+21,K(s)=b+sc,
其中 a,b,c 为常数参数且 c=0。求 b,c 的条件,使系统对满足 2≤a≤5 的每一个 a 都稳定。
(4)对第(3)问的反馈系统取 a=1。求 b,c 的条件,使单位阶跃输入 r(t)=1 的输出 y(t) 同时满足
t→∞limy(t)=1,dt2d2y(0)≤1.
-
相位超前补偿器
C(s)=kαTs+1Ts+1
在特定频带内提供相位超前,其中 k,T>0,0<α<1。已知以下命题:
频率响应 C(jω) 的最大相位为
arctan2α1−α,
且在角频率
ωm=αT1
处取得。
(1)求 ω=ωm=αT1 时 C(jω) 的增益。
(2)当 k=1,T=2,α=0.1 时,画出 C(s) 的 Bode 图概形,并在坐标轴上标出主要数值。增益图可采用折线近似,并可使用
arctan(0.910/2)≈55∘.
(3)考虑图 2 所示由 P(s),K(s) 构成的反馈控制系统。当 K(s)=1 时,相位交叉频率为 ωpc=3,增益裕度为 GM=3dB。现采用满足 ωm=ωpc 的相位超前补偿器 C(s),并令 K(s)=C(s),要求开环频率响应 P(jω)K(jω) 同时满足:
- 在 ωpc 处的相位为 −135∘;
- 在 ωpc 处的增益为 0dB。
求相应的 k,T,α。可使用近似 2≈6dB。
(4)证明上述关于最大相位及其取得频率的命题。可使用
tan(x−y)=1+tanxtanytanx−tany.
Kai
問題1

問題2
(1)
∣C(jωm)∣=k1+α1+1/α=αk.
(2)
C(s)=(2s+1)/(0.2s+1) だから、折点は ω=0.5,5 である。ゲインの折線近似は
20log10∣C(jω)∣≃⎩⎨⎧0,20log10(2ω),20,ω≤0.5,0.5<ω<5,ω≥5.
位相は arctan(2ω)−arctan(0.2ω) であり、ω→0,∞ で 0∘ に近づく。最大値は ωm=10/2 における約 55∘ である。
(3)
ωpc=3 では P(jωpc) の位相が −180∘、ゲインが −3dB である。従って補償器に必要な位相進みは 45∘ であり、
2α1−α=1,α=3−22,α=2−1.
必要な補償器のゲインは +3dB である。指定された近似 2≃6dB を用いると、k/α=2 となる。よって
k=2−2,T=32+1,α=3−22.
(4)
0<α<1、ω>0 だから、位相 ϕ(ω)=arctan(Tω)−arctan(αTω) は (0,π/2) に属する。また、
tanϕ(ω)=1+αT2ω2(1−α)Tω=1/(Tω)+αTω1−α≤2α1−α.
相加相乗平均の等号条件は 1/(Tω)=αTω、すなわち ω=1/(αT) である。arctan の単調性から命題1が従う。