京都大学 工学研究科 機械工学群 2023年8月実施 専門科目 3-3 Author 祭音Myyura (Based on SN's answer refined with GPT 6 Astra)
Description 原問題(2024年度、PDF 12・15ページ)
縦弾性係数 E E E G G G
3-3
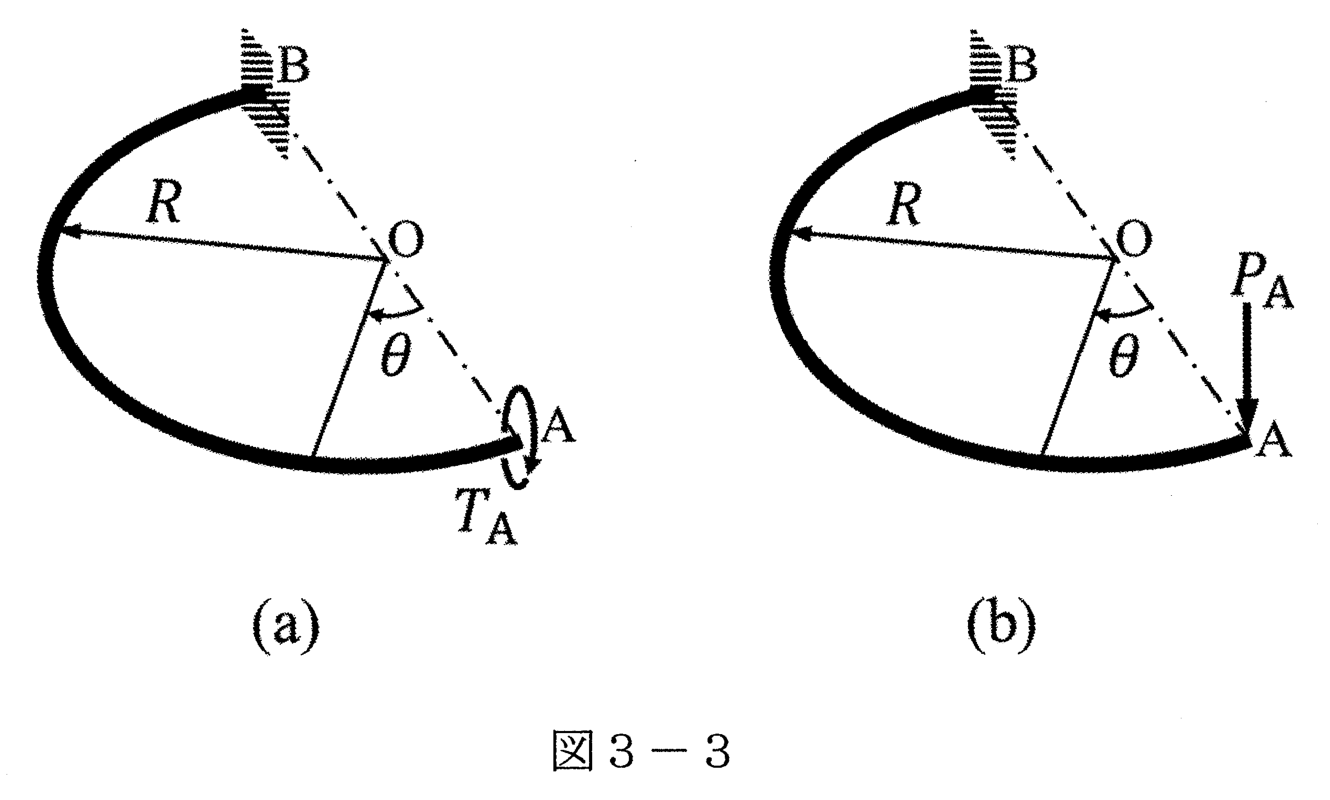
図3-3に示すように、半径 R R R d d d d d d R R R θ \theta θ θ = 0 \theta=0 θ = 0 θ = π \theta=\pi θ = π
(1) 図3-3(a)に示すように、このリングが先端 A において大きさ T A T_A T A M 1 M_1 M 1 T 1 T_1 T 1 θ \theta θ
(2) 図3-3(b)に示すように、このリングが先端 A において鉛直下向きに大きさ P A P_A P A M 2 M_2 M 2 T 2 T_2 T 2 θ \theta θ
(3) このリングが問い3-3 (1) のねじりモーメント T A T_A T A δ A \delta_A δ A
题目描述
对由均质、线性、各向同性弹性体构成的构件回答以下问题。其杨氏模量为 E E E G G G
3-3
如图3-3,半径为 R R R d d d d d d R R R θ \theta θ θ = 0 \theta=0 θ = 0 θ = π \theta=\pi θ = π
(1) 如图3-3(a),环在 A 端承受大小为 T A T_A T A M 1 M_1 M 1 T 1 T_1 T 1 θ \theta θ
(2) 如图3-3(b),环在 A 端承受大小为 P A P_A P A M 2 M_2 M 2 T 2 T_2 T 2 θ \theta θ
(3) 环在3-3 (1) 的扭矩 T A T_A T A δ A \delta_A δ A
Kai (1), (2)
切断面より A 側の部分に働く内力モーメントについて、曲げは円の中心向き、ねじりは A から B に向かう接線方向を正とする。両荷重を同時に作用させ、各方向のモーメントのつり合いをとると
M + T A sin θ + P A R sin θ = 0 , T − T A cos θ + P A R ( 1 − cos θ ) = 0. \begin{gathered}
M+T_A\sin\theta+P_AR\sin\theta=0,\\
T-T_A\cos\theta+P_AR(1-\cos\theta)=0.
\end{gathered} M + T A sin θ + P A R sin θ = 0 , T − T A cos θ + P A R ( 1 − cos θ ) = 0. したがって
M 1 = − T A sin θ , T 1 = T A cos θ , M 2 = − P A R sin θ , T 2 = − P A R ( 1 − cos θ ) . \begin{gathered}
\boxed{M_1=-T_A\sin\theta,\quad T_1=T_A\cos\theta},\\
\boxed{M_2=-P_AR\sin\theta,\quad T_2=-P_AR(1-\cos\theta)}.
\end{gathered} M 1 = − T A sin θ , T 1 = T A cos θ , M 2 = − P A R sin θ , T 2 = − P A R ( 1 − cos θ ) . (3)
P A P_A P A
I = π d 4 64 , J = π d 4 32 . I=\frac{\pi d^4}{64},\qquad J=\frac{\pi d^4}{32}. I = 64 π d 4 , J = 32 π d 4 . ひずみエネルギーに Castigliano の定理を適用する。
U = ∫ 0 π ( M 2 2 E I + T 2 2 G J ) R d θ , U=\int_0^\pi\left(\frac{M^2}{2EI}+\frac{T^2}{2GJ}\right)R\,d\theta, U = ∫ 0 π ( 2 E I M 2 + 2 G J T 2 ) R d θ , δ A = ∂ U ∂ P A ∣ P A = 0 = T A R 2 E I ∫ 0 π sin 2 θ d θ − T A R 2 G J ∫ 0 π cos θ ( 1 − cos θ ) d θ = π T A R 2 2 ( 1 E I + 1 G J ) = 16 T A R 2 d 4 ( 2 E + 1 G ) . \begin{aligned}
\delta_A
&=\left.\frac{\partial U}{\partial P_A}\right|_{P_A=0}\\
&=\frac{T_AR^2}{EI}\int_0^\pi\sin^2\theta\,d\theta
-\frac{T_AR^2}{GJ}\int_0^\pi\cos\theta(1-\cos\theta)\,d\theta\\
&=\frac{\pi T_AR^2}{2}\left(\frac1{EI}+\frac1{GJ}\right)
=\boxed{\frac{16T_AR^2}{d^4}\left(\frac2E+\frac1G\right)}.
\end{aligned} δ A = ∂ P A ∂ U P A = 0 = E I T A R 2 ∫ 0 π sin 2 θ d θ − G J T A R 2 ∫ 0 π cos θ ( 1 − cos θ ) d θ = 2 π T A R 2 ( E I 1 + G J 1 ) = d 4 16 T A R 2 ( E 2 + G 1 ) .