京都大学 工学研究科 機械工学群 2013年8月実施 機械力学 1-2 Author 祭音Myyura (Based on SN's answer refined with GPT 6 Astra)
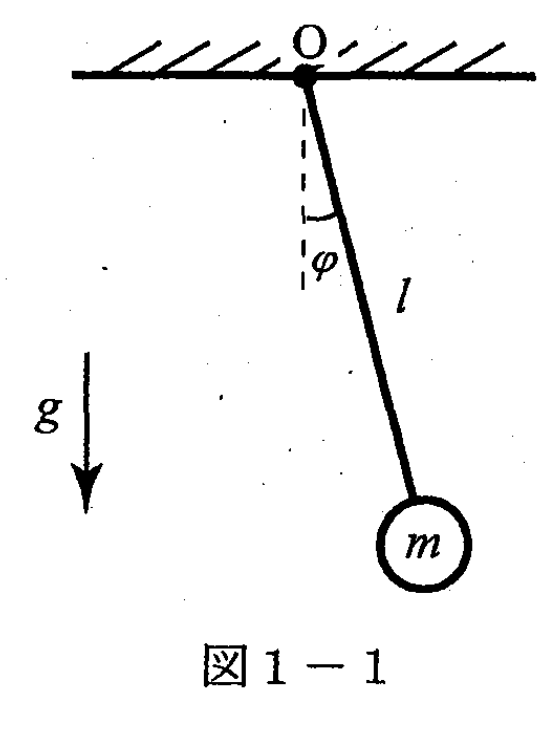
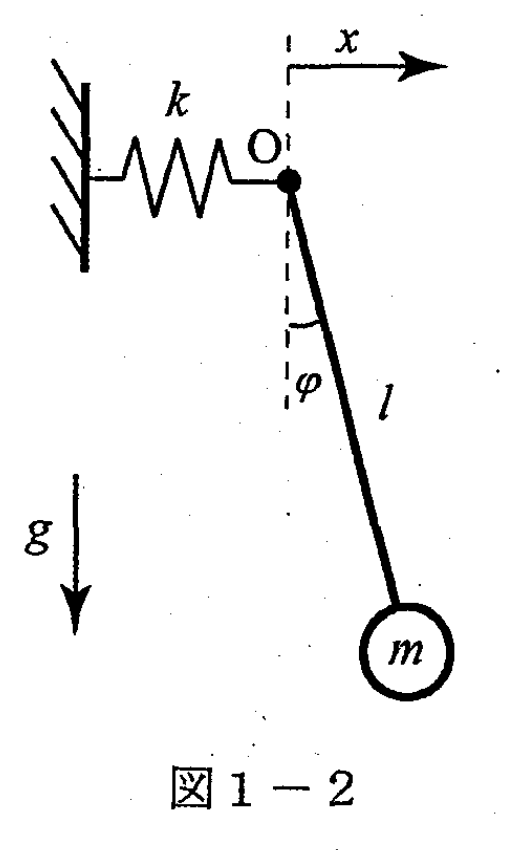
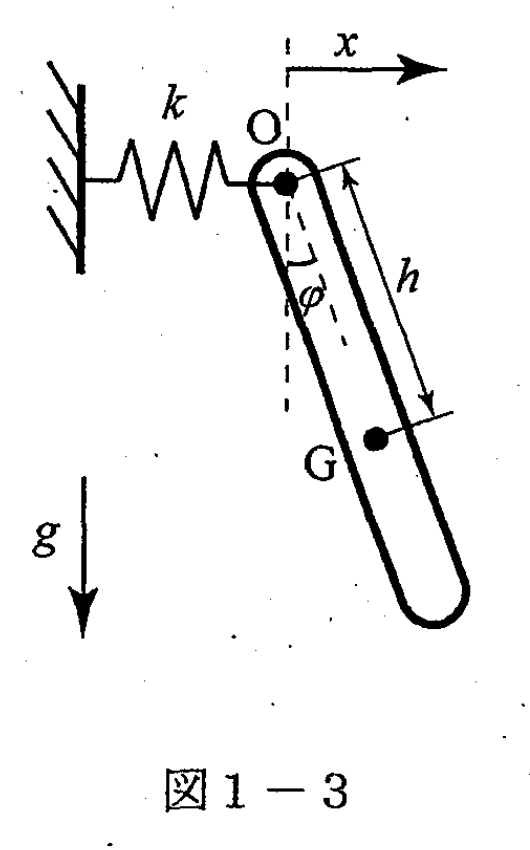
Description 1-2 図1-1から図1-3に示すような、重力加速度 g g g
(1) 図1-1に示すような質量の無視できる長さ l l l m m m φ \varphi φ T 1 T_1 T 1 φ \varphi φ
(2) Lagrange 方程式を用いて、上記 (1) と同じ運動方程式が得られることを示せ。
(3) 図1-2に示すように、単振り子の支点 O が水平方向にのみ伸び縮みするばね定数 k k k φ \varphi φ φ \varphi φ T 2 T_2 T 2 x x x
(4) 図1-3に示すように、単振り子を質量 m m m h h h I I I φ \varphi φ φ \varphi φ x x x
题目描述
1-2 考虑图1-1至图1-3所示、重力加速度为 g g g
(1) 如图1-1,在质量可忽略、长为 l l l m m m φ \varphi φ T 1 T_1 T 1 φ \varphi φ
(2) 用拉格朗日方程证明可以得到与 (1) 相同的运动方程。
(3) 如图1-2,单摆支点 O 由弹簧常数为 k k k φ \varphi φ φ \varphi φ T 2 T_2 T 2 x = 0 x=0 x = 0
(4) 如图1-3,将单摆替换为质量为 m m m h h h I I I φ \varphi φ φ \varphi φ x = 0 x=0 x = 0
Kai (1)
接線方向の運動方程式は
m l φ ¨ = − m g sin φ . ml\ddot\varphi=-mg\sin\varphi. m l φ ¨ = − m g sin φ . ∣ φ ∣ ≪ 1 |\varphi|\ll1 ∣ φ ∣ ≪ 1 φ ¨ + ( g / l ) φ = 0 \ddot\varphi+(g/l)\varphi=0 φ ¨ + ( g / l ) φ = 0
T 1 = 2 π l g . \boxed{T_1=2\pi\sqrt{\frac lg}}. T 1 = 2 π g l . (2)
T = 1 2 m l 2 φ ˙ 2 , U = m g l ( 1 − cos φ ) . T=\frac12ml^2\dot\varphi^2,\qquad U=mgl(1-\cos\varphi). T = 2 1 m l 2 φ ˙ 2 , U = m g l ( 1 − cos φ ) . L = T − U \mathcal L=T-U L = T − U
d d t ∂ L ∂ φ ˙ − ∂ L ∂ φ = m l 2 φ ¨ + m g l sin φ = 0 , \frac{d}{dt}\frac{\partial\mathcal L}{\partial\dot\varphi}-\frac{\partial\mathcal L}{\partial\varphi}
=ml^2\ddot\varphi+mgl\sin\varphi=0, d t d ∂ φ ˙ ∂ L − ∂ φ ∂ L = m l 2 φ ¨ + m g l sin φ = 0 , となり、(1) と一致する。
(3)
質点の座標を ( x + l sin φ , − l cos φ ) (x+l\sin\varphi,-l\cos\varphi) ( x + l sin φ , − l cos φ )
L = 1 2 m x ˙ 2 + m l x ˙ φ ˙ cos φ + 1 2 m l 2 φ ˙ 2 − 1 2 k x 2 − m g l ( 1 − cos φ ) . \mathcal L=\frac12m\dot x^2+ml\dot x\dot\varphi\cos\varphi+\frac12ml^2\dot\varphi^2-\frac12kx^2-mgl(1-\cos\varphi). L = 2 1 m x ˙ 2 + m l x ˙ φ ˙ cos φ + 2 1 m l 2 φ ˙ 2 − 2 1 k x 2 − m g l ( 1 − cos φ ) . x , φ x,\varphi x , φ
m x ¨ + m l ( φ ¨ cos φ − φ ˙ 2 sin φ ) + k x = 0 , \boxed{m\ddot x+ml(\ddot\varphi\cos\varphi-\dot\varphi^2\sin\varphi)+kx=0}, m x ¨ + m l ( φ ¨ cos φ − φ ˙ 2 sin φ ) + k x = 0 , x ¨ cos φ + l φ ¨ + g sin φ = 0 . \boxed{\ddot x\cos\varphi+l\ddot\varphi+g\sin\varphi=0}. x ¨ cos φ + l φ ¨ + g sin φ = 0 . 線形化すると
m x ¨ + m l φ ¨ + k x = 0 , x ¨ + l φ ¨ + g φ = 0. m\ddot x+ml\ddot\varphi+kx=0,\qquad \ddot x+l\ddot\varphi+g\varphi=0. m x ¨ + m l φ ¨ + k x = 0 , x ¨ + l φ ¨ + g φ = 0. 両式の差から k x = m g φ kx=mg\varphi k x = m g φ
( m g + k l ) φ ¨ + k g φ = 0 , T 2 = 2 π m g + k l k g . (mg+kl)\ddot\varphi+kg\varphi=0,\qquad
\boxed{T_2=2\pi\sqrt{\frac{mg+kl}{kg}}}. ( m g + k l ) φ ¨ + k g φ = 0 , T 2 = 2 π k g m g + k l . (4)
重心まわりの慣性モーメントは I G = I − m h 2 > 0 I_G=I-mh^2>0 I G = I − m h 2 > 0
L = 1 2 m x ˙ 2 + m h x ˙ φ ˙ cos φ + 1 2 I φ ˙ 2 − 1 2 k x 2 − m g h ( 1 − cos φ ) . \mathcal L=\frac12m\dot x^2+mh\dot x\dot\varphi\cos\varphi+\frac12I\dot\varphi^2-\frac12kx^2-mgh(1-\cos\varphi). L = 2 1 m x ˙ 2 + mh x ˙ φ ˙ cos φ + 2 1 I φ ˙ 2 − 2 1 k x 2 − m g h ( 1 − cos φ ) . よって非線形の運動方程式は
m x ¨ + m h ( φ ¨ cos φ − φ ˙ 2 sin φ ) + k x = 0 , \boxed{m\ddot x+mh(\ddot\varphi\cos\varphi-\dot\varphi^2\sin\varphi)+kx=0}, m x ¨ + mh ( φ ¨ cos φ − φ ˙ 2 sin φ ) + k x = 0 , I φ ¨ + m h x ¨ cos φ + m g h sin φ = 0 . \boxed{I\ddot\varphi+mh\ddot x\cos\varphi+mgh\sin\varphi=0}. I φ ¨ + mh x ¨ cos φ + m g h sin φ = 0 . 線形化し、x = X cos ω t , φ = Φ cos ω t x=X\cos\omega t,\ \varphi=\Phi\cos\omega t x = X cos ω t , φ = Φ cos ω t
( k − m ω 2 − m h ω 2 − m h ω 2 m g h − I ω 2 ) ( X Φ ) = 0 . \begin{pmatrix}k-m\omega^2&-mh\omega^2\\-mh\omega^2&mgh-I\omega^2\end{pmatrix}
\begin{pmatrix}X\\\Phi\end{pmatrix}=\boldsymbol0. ( k − m ω 2 − mh ω 2 − mh ω 2 m g h − I ω 2 ) ( X Φ ) = 0 . 係数行列の行列式をゼロとおけば
m ( I − m h 2 ) ω 4 − ( k I + m 2 g h ) ω 2 + k m g h = 0. m(I-mh^2)\omega^4-(kI+m^2gh)\omega^2+kmgh=0. m ( I − m h 2 ) ω 4 − ( k I + m 2 g h ) ω 2 + km g h = 0. したがって
ω ± = k I + m 2 g h ± ( k I − m 2 g h ) 2 + 4 k m 3 g h 3 2 m ( I − m h 2 ) , ω − < ω + . \begin{gathered}
\boxed{\omega_{\pm}=\sqrt{\frac{kI+m^2gh\ \pm\sqrt{(kI-m^2gh)^2+4km^3gh^3}}{2m(I-mh^2)}}},\\
\omega_-<\omega_+.
\end{gathered} ω ± = 2 m ( I − m h 2 ) k I + m 2 g h ± ( k I − m 2 g h ) 2 + 4 k m 3 g h 3 , ω − < ω + . 各モードの振幅比は
X Φ = m h ω ± 2 k − m ω ± 2 . \boxed{\frac{X}{\Phi}=\frac{mh\omega_\pm^2}{k-m\omega_\pm^2}}. Φ X = k − m ω ± 2 mh ω ± 2 . ω − 2 < k / m < ω + 2 \omega_-^2<k/m<\omega_+^2 ω − 2 < k / m < ω + 2 x x x φ \varphi φ
Reference