神戸大学 工学研究科 機械工学専攻 2019年度 機械力学 第2問
Author
祭音Myyura (co-authored with GPT 6 Astra)
Description
質量 M、重心回り慣性モーメント I の剛体ばりを、重心の左 L1、右 L2 の位置で、それぞればね定数 k1,k2 のばねによって下から支える。重心の上向き変位を x、反時計回りの微小回転角を θ とする。
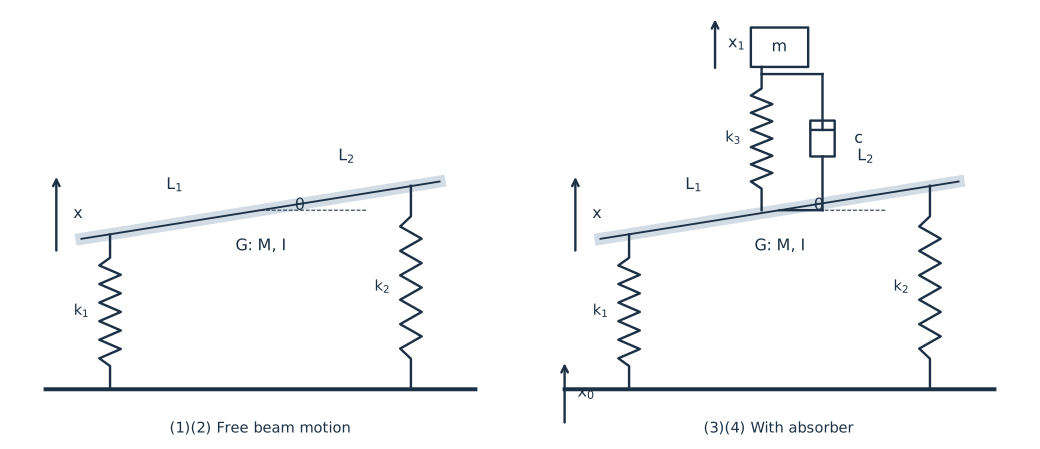
- 自由振動の運動方程式を示せ。
- 上下・回転運動が非連成となる条件を示せ。
- (2)の条件のもとで、重心にばね k3 とダンパ c を介して質量 m のおもりを接続する。おもりの上向き変位を x1、地面の変位を x0=Xsinωt として、はりとおもりの上下運動方程式を示せ。
- c=0 のとき、はりの上下変位振幅がゼロとなる条件を示せ。
- 「運動方程式」「固有振動数」「振動」「変位」「自由度」を英訳せよ。
题目描述
质量 M、重心转动惯量 I 的刚性梁在重心左 L1、右 L2 处由刚度 k1,k2 的弹簧支承。重心向上位移为 x,逆时针微小转角为 θ。(1)写自由振动方程;(2)求平动与转动解耦条件;(3)在此条件下,重心经并联弹簧 k3、阻尼器 c 连接质量 m,地基位移 x0=Xsinωt,写两个平动方程;(4)无阻尼时求梁振幅为零的条件;(5)翻译题列五个力学术语。
Kai
(1)
静的つり合い位置からの変位を用いる。左右のばね取付点の変位は x−L1θ、x+L2θ。復元力と重心回りモーメントから
Mx¨+(k1+k2)x+(k2L2−k1L1)θ=0,
Iθ¨+(k2L2−k1L1)x+(k1L12+k2L22)θ=0.
(2)
連成係数がゼロになる条件は k1L1=k2L2。
(3)
k1,k2 の伸びは地面との相対変位で定まる。重心に取り付けた吸振器は回転モーメントを与えない。従って
Mx¨+c(x˙−x˙1)+(k1+k2)x+k3(x−x1)=(k1+k2)Xsinωt,
mx¨1+c(x˙1−x˙)+k3(x1−x)=0.
(4)
定常調和応答 x=Xbsinωt、x1=X1sinωt を代入すると
(k1+k2+k3−Mω2−k3−k3k3−mω2)(XbX1)=((k1+k2)X0).
非零の加振について Xb=0 とするには k3−mω2=0。従って
ω=mk3.
このとき行列式は −k32=0、X1=−(k1+k2)X/k3 で、吸振器の復元力が地面からの加振力を打ち消す。無減衰系なので、任意の初期条件による自由振動まで消えるという条件ではなく、定常調和応答の振幅についての結果である。
(5)
| 日本語 | 英語 |
|---|
| 運動方程式 | equation of motion |
| 固有振動数 | natural frequency |
| 振動 | vibration / oscillation |
| 変位 | displacement |
| 自由度 | degree of freedom |
Reference