神戸大学 工学研究科 機械工学専攻 2018年8月実施 機械力学 第1問
Author
祭音Myyura (co-authored with GPT 6 Astra)
Description
問題[1],[2]は別々の答案用紙に解答すること。
[1] 鉛直2次元平面内における剛体の運動について,以下の問に答えよ。
(1) 半径 ,質量 の一様な円板がある。この円板について,摩擦のある傾斜角 の斜面上で静止させた状態から,円板の中心まわりに一定のトルク を与え続けた時の運動を考える。なお,以下の問において,並進運動は斜面との平行成分のみを扱い,右向きを正とする。また,回転運動は時計回りを正とする。
円板の中心における並進運動の速度を ,中心を通る軸のまわりの回転運動の角速度を ,時刻を とするとき,並進運動,および回転運動の運動方程式をそれぞれ示せ。ただし,円板の中心まわりの慣性モーメントを ,円板に働く摩擦力を (斜面に平行かつ右向きを正),重力加速度を とする(図1-1)。
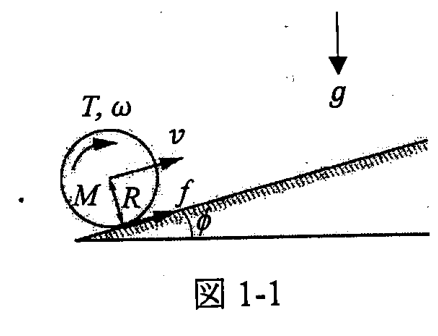
(2) 問(1)において,円板が斜面上を滑らずに転がり上る運動を考える。このとき,円板には静止摩擦が働いており,摩擦によるエネルギーの損失は生じないものとする。この束縛条件より,並進運動の速度 を求めよ。また, を満たすためのトルク の条件を および を用いて示せ。ただし, とする。
(3) 問(2)において,運動開始前を基準とし,円板の中心の高さが に達した時点でトルク を停止した。このときの円板と斜面との接触点を点 A とする。トルク停止後,円板は中心の高さが に達するまで斜面を上ったのち,下降を始めた(図1-2)。トルク停止直後の円板の中心における並進運動の速度を とするとき, を求め, および を用いて示せ。
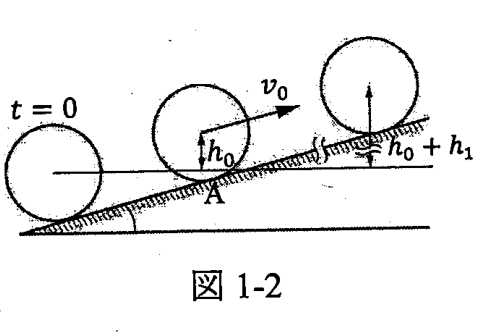
(4) 問(3)において,点 A より高い領域において斜面がなめらかであり,円板と斜面との間に摩擦が生じない場合を考える。トルク停止後に円板は斜面を上り,中心の高さが まで達したのち,下降を始めた(図1-3)。このとき, を求め, および を用いて示せ。また, と の大小関係を示せ。
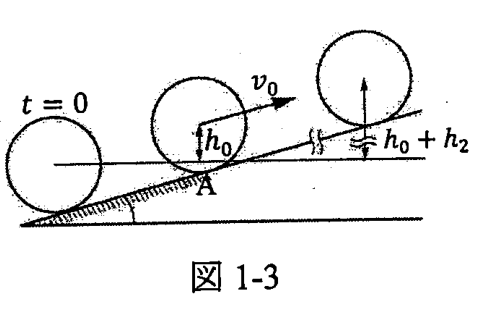
题目描述
问题[1]、[2]须分别在不同的答题纸上作答。
[1] 关于竖直二维平面内刚体的运动,回答下列问题。
(1) 有一半径 、质量 的均匀圆盘。将它静置于有摩擦、倾角为 的斜面上,随后持续在其中心施加恒定扭矩 ,考虑由此产生的运动。以下各问只讨论平行于斜面的平动分量,以向右为正;转动以顺时针为正。
设圆盘中心的平动速度为 ,绕过中心轴的转动角速度为 ,时间为 ,分别写出平动和转动的运动方程。圆盘绕中心的转动惯量为 ,摩擦力为 (沿斜面向右为正),重力加速度为 ,如图1-1。
(2) 在第(1)问中,考虑圆盘沿斜面无滑动向上滚动。圆盘受到静摩擦作用,摩擦不产生能量损失。利用这一约束求平动速度 ,并用 表示满足 的扭矩 的条件。设 。
(3) 在第(2)问中,以运动开始前为高度基准,当圆盘中心上升到 时停止施加扭矩 ,此时圆盘与斜面的接触点记为 A。停止扭矩后,圆盘继续上升,直至中心高度达到 后开始下降,如图1-2。设停止扭矩后瞬间圆盘中心的平动速度为 ,求 ,并用 表示。
(4) 在第(3)问中,考虑高于 A 点的斜面光滑、圆盘与斜面之间无摩擦的情况。停止扭矩后,圆盘继续沿斜面上升,中心高度达到 后开始下降,如图1-3。求 ,用 表示,并比较 与 的大小。
Kai
(1)
重力の斜面方向成分は 、摩擦による中心回りトルクは時計回り規約で 。従って
(2)
滑りなしの拘束 を用いて を消去すると
と より
滑らないための摩擦力が確保されることは設問の仮定である。
(3)
静止摩擦は仕事をしない。最高点で となるため
従って 。
(4)
摩擦がなくトルクも停止しているため、 は一定で、回転運動エネルギーは変わらない。並進分だけが位置エネルギーに変わり
従って 。摩擦なしの場合、最高点でも円板は回転している。