神戸大学 工学研究科 機械工学専攻 2018年8月実施 生産工学・制御工学 問題2
Author
祭音Myyura (co-authored with GPT 6 Astra)
Description
問題[1],[2]は別々の答案用紙に解答すること。
[2] フィードバック制御系に関する以下の問いに答えよ。
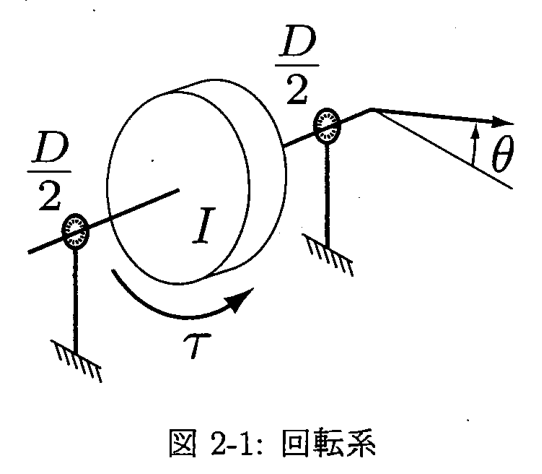
(1) 図2-1に示す回転系において,θ[rad] は回転体の回転角,I[kg⋅m2] は回転体の軸周りの慣性モーメント,D[N⋅m⋅s] は両端の軸受部での粘性摩擦の影響を合わせた回転運動に関する粘性摩擦係数,τ[N⋅m] は回転体に加わるトルクである。まずこの回転系の運動方程式を示し,そこから τ から θ までの伝達関数 G(s) を求めよ。
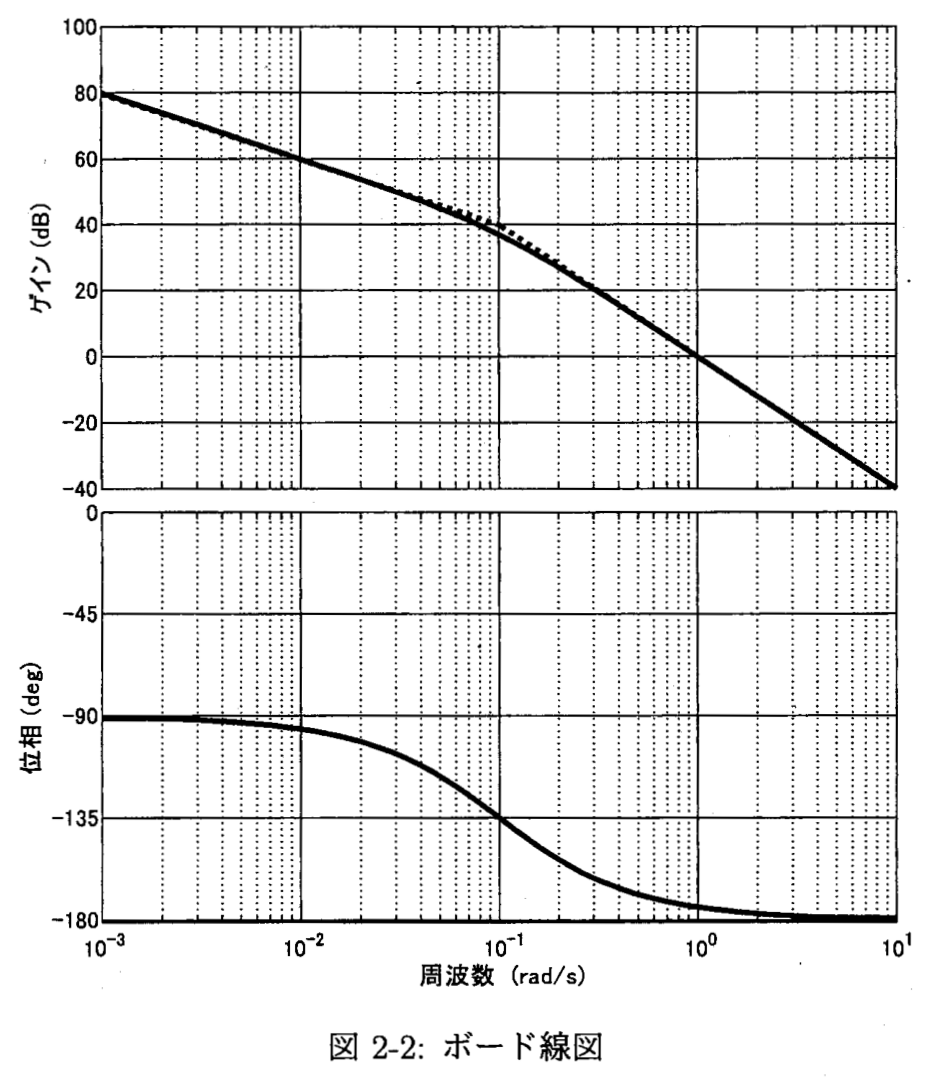
(2) 問(1)の G(s) の周波数応答を測定したところ,図2-2のようなボード線図を得た。ゲイン線図には折れ線近似の直線も点線でプロットしてある。これより,
G(s)=s(10s+1)10
と推定した。この推定の過程を述べるとともに,このときの I と D の値を示せ。
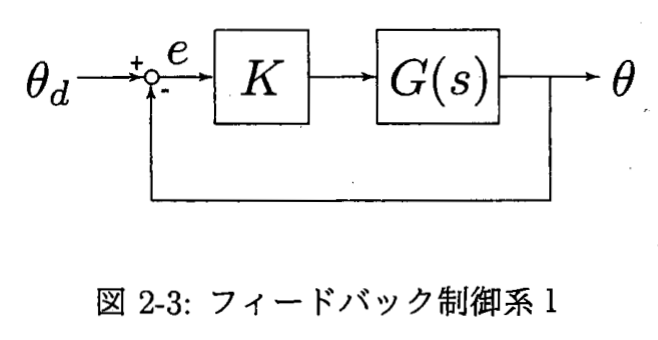
(3) 問(2)で推定した G(s) を制御対象として,図2-3に示すようなフィードバック制御系1を構成した。ただし K (>0) は比例ゲインである。この系の閉ループ伝達関数 H(s) を求めよ。さらに,この H(s) において K=10 とし,目標値として θd=sin(10t) の正弦波を与えたときの出力 θ の定常応答を時間 t[s] の関数として示せ。
(4) 図2-3のフィードバック制御系1の θd から偏差 e までの伝達関数を求め,そこから定常速度偏差を K の関数として示せ。
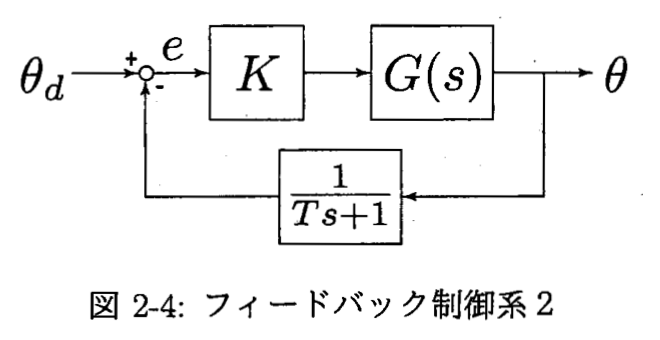
(5) 図2-4に示すように,フィードバック制御系1のフィードバックループの途中にノイズ除去のために一次遅れフィルタを挿入した新たなフィードバック系を考え,これをフィードバック系2とする。フィルタの時定数を T=0.1[s] としたとき,このフィードバック系2が安定となる K の範囲を求めよ。
题目描述
问题[1]、[2]须分别在不同的答题纸上作答。
[2] 回答下列关于反馈控制系统的问题。
(1) 在图2-1的转动系统中,θ[rad] 为转子的转角,I[kg⋅m2] 为转子绕轴的转动惯量,D[N⋅m⋅s] 为合计两端轴承黏性摩擦影响后的转动黏性摩擦系数,τ[N⋅m] 为施加于转子的扭矩。先写出转动系统的运动方程,再求从 τ 到 θ 的传递函数 G(s)。
(2) 测量第(1)问中 G(s) 的频率响应,得到了图2-2的伯德图。增益图中还用虚线画出了折线渐近近似。由此估计
G(s)=s(10s+1)10.
说明这一估计的过程,并给出相应的 I,D 的值。
(3) 以第(2)问估计的 G(s) 为被控对象,构成图2-3的反馈控制系统1,其中 K>0 为比例增益。求闭环传递函数 H(s)。进一步在该 H(s) 中令 K=10,输入目标值 θd=sin(10t),将输出 θ 的稳态响应表示为时间 t[s] 的函数。
(4) 求图2-3中反馈控制系统1从 θd 到偏差 e 的传递函数,并由此将稳态速度误差表示为 K 的函数。
(5) 如图2-4,为消除噪声,在反馈控制系统1的反馈回路中插入一阶滞后滤波器,得到新的反馈系统,称为反馈系统2。当滤波器时间常数为 T=0.1[s] 时,求使反馈系统2稳定的 K 的范围。
图2-1给出转动系统;图2-2为实测频率响应及折线近似;图2-3、图2-4分别为未加和加入反馈滤波器的系统方框图。
Kai
(1)
両軸受の抵抗トルクの和は −Dθ˙。従って、
Iθ¨+Dθ˙=τ,G(s)=s(Is+D)1.
伝達関数では初期値を零とする。
(2)
低周波のゲイン傾斜 −20dB/dec と位相 −90∘ は積分要素を示す。ω=0.1rad/s で傾斜が −40dB/dec に変わり位相が −135∘ になるので、時定数10 sの一次遅れ要素を持つ。低周波で ∣G(iω)∣≃10/ω であることから指定の G(s) を得る。
G(s)=s{(I/D)s+1}1/D,D=0.1Nms,I=1kgm2.
(3)
H(s)=1+KG(s)KG(s)=10s2+s+10K10K.
K>0 で特性多項式の係数は正であり二次系は安定である。K=10 のとき、
H(i10)=i10100=−1010i.
よって定常応答は、
θss(t)=1010sin(10t−2π)=−1010cos(10t).
(4)
Θd(s)E(s)=1+KG(s)1=10s2+s+10Ks(10s+1).
単位ランプ入力 Θd=1/s2 に対し、安定性と最終値の定理から、
ev=s→0lim10s2+s+10K10s+1=10K1.
(5)
特性方程式は 1+KG(s)/(Ts+1)=0 である。T=0.1 とすると、
s3+10.1s2+s+10K=0.
Routh表の第一列は 1,10.1,(10.1−10K)/10.1,10K。すべて正となる条件は、
0<K<1.01.
Reference