東京工業大学 理学院 物理学系 2018年8月実施 午前 [1] Author Miyake
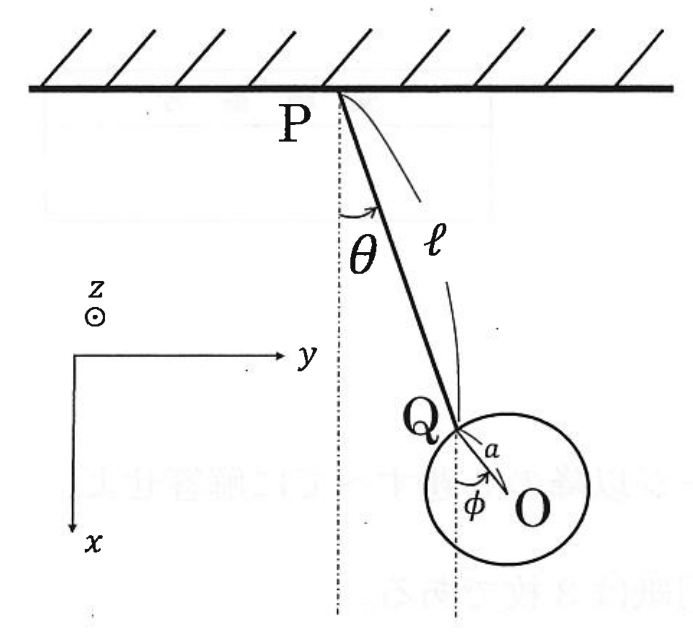
Description 天井のある点 P から吊るされた太さが無視できる長さ ℓ \ell ℓ m m m a a a M M M x x x y y y z z z x x x x x x y y y x x x θ \theta θ x x x ϕ \phi ϕ θ , ϕ \theta,\phi θ , ϕ g g g
(1) 点 P を通り z z z I ℓ I_\ell I ℓ z z z I a I_a I a I ℓ I_\ell I ℓ I a I_a I a { ℓ , a , m , M } \{\ell,a,m,M\} { ℓ , a , m , M }
(2) 振り子全体のポテンシャルエネルギー V V V { ℓ , a , m , M , g , θ , ϕ } \{\ell,a,m,M,g,\theta,\phi\} { ℓ , a , m , M , g , θ , ϕ } V V V θ = ϕ = 0 \theta=\phi=0 θ = ϕ = 0 V = 0 V=0 V = 0
(3) 振り子全体の運動エネルギー T T T { ℓ , a , m , M , θ , ϕ , θ ˙ , ϕ ˙ } \{\ell,a,m,M,\theta,\phi,\dot\theta,\dot\phi\} { ℓ , a , m , M , θ , ϕ , θ ˙ , ϕ ˙ } θ ˙ \dot\theta θ ˙ ϕ ˙ \dot\phi ϕ ˙ θ \theta θ ϕ \phi ϕ
(4) 以下では、微小振動を考える。即ち、θ , ϕ \theta,\phi θ , ϕ θ ˙ , ϕ ˙ \dot\theta,\dot\phi θ ˙ , ϕ ˙ θ , ϕ \theta,\phi θ , ϕ
(5) 問 (4) で導いたオイラー・ラグランジュ方程式の解として現れる二種類の基準振動の角振動数を ω + , ω − \omega_+,\omega_- ω + , ω − ω + > ω − \omega_+>\omega_- ω + > ω − m / M → 0 m/M\to0 m / M → 0 ω + 2 , ω − 2 \omega_+^2,\omega_-^2 ω + 2 , ω − 2
(6) 問 (5) の状況でさらに剛体棒が円板の半径よりも十分長い場合(ℓ ≫ a \ell\gg a ℓ ≫ a
题目描述
摆由悬挂在天花板某点 P 的细刚性杆,以及安装在另一端 Q 的圆盘组成。杆的粗细可忽略,长度为 ℓ \ell ℓ m m m a a a M M M x x x y y y z z z x x x x x x y y y x x x θ \theta θ x x x ϕ \phi ϕ g g g
(1) 记杆绕过 P、沿 z z z I ℓ I_\ell I ℓ z z z I a I_a I a { ℓ , a , m , M } \{\ell,a,m,M\} { ℓ , a , m , M }
(2) 用 { ℓ , a , m , M , g , θ , ϕ } \{\ell,a,m,M,g,\theta,\phi\} { ℓ , a , m , M , g , θ , ϕ } V V V θ = ϕ = 0 \theta=\phi=0 θ = ϕ = 0 V = 0 V=0 V = 0
(3) 用 { ℓ , a , m , M , θ , ϕ , θ ˙ , ϕ ˙ } \{\ell,a,m,M,\theta,\phi,\dot\theta,\dot\phi\} { ℓ , a , m , M , θ , ϕ , θ ˙ , ϕ ˙ } T T T θ ˙ , ϕ ˙ \dot\theta,\dot\phi θ ˙ , ϕ ˙ θ , ϕ \theta,\phi θ , ϕ
(4) 以下考虑微小振动,把 θ , ϕ , θ ˙ , ϕ ˙ \theta,\phi,\dot\theta,\dot\phi θ , ϕ , θ ˙ , ϕ ˙ θ , ϕ \theta,\phi θ , ϕ
(5) 记 (4) 的方程所给出的两种简正振动角频率为 ω + , ω − \omega_+,\omega_- ω + , ω − ω + > ω − \omega_+>\omega_- ω + > ω − m / M → 0 m/M\to0 m / M → 0 ω + 2 , ω − 2 \omega_+^2,\omega_-^2 ω + 2 , ω − 2
(6) 在 (5) 的条件下,再设杆长远大于圆盘半径(ℓ ≫ a \ell\gg a ℓ ≫ a
Kai (1)
I l = ∫ 0 l ξ 2 m l d ξ = m l [ ξ 3 3 ] 0 l = 1 3 m l 2 I a = ∫ 0 a r 2 M 2 π r π a 2 d r = 2 M a 2 ∫ 0 a r 3 d r = 2 M a 2 [ r 4 4 ] 0 a = 1 2 M a 2 \begin{aligned}
I_l
&= \int_0^l \xi^2 \frac{m}{l} d \xi
= \frac{m}{l} \left[ \frac{\xi^3}{3} \right]_0^l
= \frac{1}{3} m l^2
\\
I_a
&= \int_0^a r^2 M \frac{2 \pi r}{\pi a^2} dr
= \frac{2M}{a^2} \int_0^a r^3 dr
= \frac{2M}{a^2} \left[ \frac{r^4}{4} \right]_0^a
= \frac{1}{2} M a^2
\end{aligned} I l I a = ∫ 0 l ξ 2 l m d ξ = l m [ 3 ξ 3 ] 0 l = 3 1 m l 2 = ∫ 0 a r 2 M π a 2 2 π r d r = a 2 2 M ∫ 0 a r 3 d r = a 2 2 M [ 4 r 4 ] 0 a = 2 1 M a 2 (2)
V = m g l 2 ( 1 − cos θ ) + M g { l ( 1 − cos θ ) + a ( 1 − cos ϕ ) } = m + 2 M 2 g l ( 1 − cos θ ) + M g a ( 1 − cos ϕ ) \begin{aligned}
V
&= mg \frac{l}{2} ( 1 - \cos \theta )
+ Mg \left\{ l ( 1 - \cos \theta ) + a ( 1 - \cos \phi ) \right\}
\\
&= \frac{m+2M}{2} gl ( 1 - \cos \theta ) + Mga ( 1 - \cos \phi )
\\
\end{aligned} V = m g 2 l ( 1 − cos θ ) + M g { l ( 1 − cos θ ) + a ( 1 − cos ϕ ) } = 2 m + 2 M g l ( 1 − cos θ ) + M g a ( 1 − cos ϕ ) (3)
O O O ( X , Y ) (X,Y) ( X , Y )
X = l cos θ + a cos ϕ , Y = l sin θ + a sin ϕ ∴ X ˙ = − l θ ˙ sin θ − a ϕ ˙ sin ϕ , Y ˙ = l θ ˙ cos θ + a ϕ ˙ cos ϕ \begin{aligned}
X &= l \cos \theta + a \cos \phi
, \ \ \ \
Y = l \sin \theta + a \sin \phi
\\
\therefore \ \ \ \
\dot{X} &= - l \dot{\theta} \sin \theta - a \dot{\phi} \sin \phi
, \ \ \ \
\dot{Y} = l \dot{\theta} \cos \theta + a \dot{\phi} \cos \phi
\end{aligned} X ∴ X ˙ = l cos θ + a cos ϕ , Y = l sin θ + a sin ϕ = − l θ ˙ sin θ − a ϕ ˙ sin ϕ , Y ˙ = l θ ˙ cos θ + a ϕ ˙ cos ϕ であるから、
T = 1 2 I l θ ˙ 2 + 1 2 M ( X ˙ 2 + Y ˙ 2 ) + 1 2 I a ϕ ˙ 2 = 1 6 m l 2 θ ˙ 2 + 1 2 M ( l 2 θ ˙ 2 + a 2 ϕ ˙ 2 + 2 l a θ ˙ ϕ ˙ cos ( θ − ϕ ) ) + 1 4 M a 2 ϕ ˙ 2 = m + 3 M 6 l 2 θ ˙ 2 + 3 4 M a 2 ϕ ˙ 2 + M l a θ ˙ ϕ ˙ cos ( θ − ϕ ) \begin{gathered}
T
=
\frac{1}{2} I_l \dot{\theta}^2
+ \frac{1}{2} M \left( \dot{X}^2 + \dot{Y}^2 \right)
+ \frac{1}{2} I_a \dot{\phi}^2
\\
=
\frac{1}{6} m l^2 \dot{\theta}^2
+ \frac{1}{2} M \left( l^2 \dot{\theta}^2 + a^2 \dot{\phi}^2
+ 2la \dot{\theta} \dot{\phi} \cos (\theta - \phi) \right)
+ \frac{1}{4} M a^2 \dot{\phi}^2
\\
=
\frac{m+3M}{6} l^2 \dot{\theta}^2
+ \frac{3}{4} M a^2 \dot{\phi}^2
+ Mla \dot{\theta} \dot{\phi} \cos (\theta - \phi)
\end{gathered} T = 2 1 I l θ ˙ 2 + 2 1 M ( X ˙ 2 + Y ˙ 2 ) + 2 1 I a ϕ ˙ 2 = 6 1 m l 2 θ ˙ 2 + 2 1 M ( l 2 θ ˙ 2 + a 2 ϕ ˙ 2 + 2 l a θ ˙ ϕ ˙ cos ( θ − ϕ ) ) + 4 1 M a 2 ϕ ˙ 2 = 6 m + 3 M l 2 θ ˙ 2 + 4 3 M a 2 ϕ ˙ 2 + Ml a θ ˙ ϕ ˙ cos ( θ − ϕ ) を得る。
(4)
θ , ϕ , θ ˙ , ϕ ˙ \theta, \phi, \dot{\theta}, \dot{\phi} θ , ϕ , θ ˙ , ϕ ˙
V = m + 2 M 4 g l θ 2 + 1 2 M g a ϕ 2 T = m + 3 M 6 l 2 θ ˙ 2 + 3 4 M a 2 ϕ ˙ 2 + M l a θ ˙ ϕ ˙ \begin{aligned}
V
&= \frac{m+2M}{4} gl \theta^2 + \frac{1}{2} Mga \phi^2
\\
T
&=
\frac{m+3M}{6} l^2 \dot{\theta}^2
+ \frac{3}{4} M a^2 \dot{\phi}^2
+ Mla \dot{\theta} \dot{\phi}
\end{aligned} V T = 4 m + 2 M g l θ 2 + 2 1 M g a ϕ 2 = 6 m + 3 M l 2 θ ˙ 2 + 4 3 M a 2 ϕ ˙ 2 + Ml a θ ˙ ϕ ˙ であるから、ラグランジアン L L L
L = T − V = m + 3 M 6 l 2 θ ˙ 2 + 3 4 M a 2 ϕ ˙ 2 + M l a θ ˙ ϕ ˙ − m + 2 M 4 g l θ 2 − 1 2 M g a ϕ 2 \begin{gathered}
L=T-V
\\
=\frac{m+3M}{6}l^2\dot\theta^2
+\frac34Ma^2\dot\phi^2+Mla\dot\theta\dot\phi
\\
{}-\frac{m+2M}{4}gl\theta^2-\frac12Mga\phi^2
\end{gathered} L = T − V = 6 m + 3 M l 2 θ ˙ 2 + 4 3 M a 2 ϕ ˙ 2 + Ml a θ ˙ ϕ ˙ − 4 m + 2 M g l θ 2 − 2 1 M g a ϕ 2 となる。
よって、
∂ L ∂ θ ˙ = m + 3 M 3 l 2 θ ˙ + M l a ϕ ˙ ∂ L ∂ θ = − m + 2 M 2 g l θ ∂ L ∂ ϕ ˙ = 3 2 M a 2 ϕ ˙ + M l a θ ˙ ∂ L ∂ ϕ = − M g a ϕ \begin{aligned}
\frac{\partial L}{\partial \dot{\theta}}
&=
\frac{m+3M}{3} l^2 \dot{\theta}
+ Mla \dot{\phi}
\\
\frac{\partial L}{\partial \theta}
&=
- \frac{m+2M}{2} gl \theta
\\
\frac{\partial L}{\partial \dot{\phi}}
&=
\frac{3}{2} M a^2 \dot{\phi}
+ Mla \dot{\theta}
\\
\frac{\partial L}{\partial \phi}
&=
- Mga \phi
\end{aligned} ∂ θ ˙ ∂ L ∂ θ ∂ L ∂ ϕ ˙ ∂ L ∂ ϕ ∂ L = 3 m + 3 M l 2 θ ˙ + Ml a ϕ ˙ = − 2 m + 2 M g lθ = 2 3 M a 2 ϕ ˙ + Ml a θ ˙ = − M g a ϕ であるから、 θ , ϕ \theta, \phi θ , ϕ
{ m + 3 M 3 l 2 θ ¨ + M l a ϕ ¨ = − m + 2 M 2 g l θ 3 2 M a 2 ϕ ¨ + M l a θ ¨ = − M g a ϕ ∴ { m + 3 M 3 l θ ¨ + M a ϕ ¨ = − m + 2 M 2 g θ 3 2 a ϕ ¨ + l θ ¨ = − g ϕ \begin{aligned}
&
\begin{cases}
\frac{m+3M}{3} l^2 \ddot{\theta} + Mla \ddot{\phi}
=
- \frac{m+2M}{2} gl \theta
\\
\frac{3}{2} M a^2 \ddot{\phi} + Mla \ddot{\theta}
=
- Mga \phi
\end{cases}
\\
\therefore \ \ \ \
&
\begin{cases}
\frac{m+3M}{3} l \ddot{\theta} + Ma \ddot{\phi}
=
- \frac{m+2M}{2} g \theta
\\
\frac{3}{2} a \ddot{\phi} + l \ddot{\theta}
=
- g \phi
\end{cases}
\end{aligned} ∴ { 3 m + 3 M l 2 θ ¨ + Ml a ϕ ¨ = − 2 m + 2 M g lθ 2 3 M a 2 ϕ ¨ + Ml a θ ¨ = − M g a ϕ { 3 m + 3 M l θ ¨ + M a ϕ ¨ = − 2 m + 2 M g θ 2 3 a ϕ ¨ + l θ ¨ = − g ϕ (5)
(4) で得た運動方程式は、 m / M → 0 m/M \to 0 m / M → 0
{ l θ ¨ + a ϕ ¨ = − g θ 3 2 a ϕ ¨ + l θ ¨ = − g ϕ \begin{aligned}
\begin{cases}
l \ddot{\theta} + a \ddot{\phi}
=
- g \theta
\\
\frac{3}{2} a \ddot{\phi} + l \ddot{\theta}
=
- g \phi
\end{cases}
\end{aligned} { l θ ¨ + a ϕ ¨ = − g θ 2 3 a ϕ ¨ + l θ ¨ = − g ϕ 基準振動を求めるために、
θ = A sin ω t , ϕ = B sin ω t \theta = A \sin \omega t, \phi = B \sin \omega t θ = A sin ω t , ϕ = B sin ω t
{ − l ω 2 A − a ω 2 B = − g A − 3 2 a ω 2 B − l ω 2 A = − g B ∴ { ( l ω 2 − g ) A + a ω 2 B = 0 l ω 2 A + ( 3 2 a ω 2 − g ) B = 0 \begin{aligned}
&
\begin{cases}
- l \omega^2 A - a \omega^2 B
=
- g A
\\
- \frac{3}{2} a \omega^2 B - l \omega^2 A
=
- g B
\end{cases}
\\
\therefore \ \ \ \
&
\begin{cases}
\left( l \omega^2 - g \right) A + a \omega^2 B
=
0
\\
l \omega^2 A
+ \left( \frac{3}{2} a \omega^2 - g \right) B
=
0
\end{cases}
\end{aligned} ∴ { − l ω 2 A − a ω 2 B = − g A − 2 3 a ω 2 B − l ω 2 A = − g B { ( l ω 2 − g ) A + a ω 2 B = 0 l ω 2 A + ( 2 3 a ω 2 − g ) B = 0 A = B = 0 A=B=0 A = B = 0
0 = ∣ l ω 2 − g a ω 2 l ω 2 3 2 a ω 2 − g ∣ = 1 2 { l a ω 4 − ( 2 l + 3 a ) g ω 2 + 2 g 2 } \begin{aligned}
0
&=
\begin{vmatrix}
l \omega^2 - g & a \omega^2 \\
l \omega^2 & \frac{3}{2} a \omega^2 - g
\end{vmatrix}
\\
&=
\frac{1}{2} \left\{ la \omega^4 - (2l+3a) g \omega^2 + 2g^2 \right\}
\end{aligned} 0 = l ω 2 − g l ω 2 a ω 2 2 3 a ω 2 − g = 2 1 { l a ω 4 − ( 2 l + 3 a ) g ω 2 + 2 g 2 } であるから、
ω ± 2 = ( 2 l + 3 a ) g ± ( 2 l + 3 a ) 2 g 2 − 8 l a g 2 2 l a = g 2 l a { 2 l + 3 a ± 4 l 2 + 4 l a + 9 a 2 } \begin{aligned}
\omega_{\pm}^2
&=
\frac{(2l+3a)g \pm \sqrt{(2l+3a)^2 g^2 - 8lag^2}}{2la}
\\
&=
\frac{g}{2la}
\left\{ 2l+3a \pm \sqrt{4l^2 + 4la + 9a^2} \right\}
\end{aligned} ω ± 2 = 2 l a ( 2 l + 3 a ) g ± ( 2 l + 3 a ) 2 g 2 − 8 l a g 2 = 2 l a g { 2 l + 3 a ± 4 l 2 + 4 l a + 9 a 2 } を得る(複合同順)。
(6)
r = a / l → 0 r=a/l\to0 r = a / l → 0
4 l 2 + 4 l a + 9 a 2 = 2 l + a + 2 a 2 l + O ( a 3 / l 2 ) . \sqrt{4l^2+4la+9a^2}
=2l+a+\frac{2a^2}{l}+O(a^3/l^2). 4 l 2 + 4 l a + 9 a 2 = 2 l + a + l 2 a 2 + O ( a 3 / l 2 ) . したがって
ω + 2 ∼ 2 g a , ω − 2 = g l { 1 − a / l + O ( ( a / l ) 2 ) } . \begin{gathered}
\omega_+^2\sim\frac{2g}{a},\\
\omega_-^2=\frac gl\{1-a/l+O((a/l)^2)\}.
\end{gathered} ω + 2 ∼ a 2 g , ω − 2 = l g { 1 − a / l + O (( a / l ) 2 )} . 第1の運動方程式から振幅比は
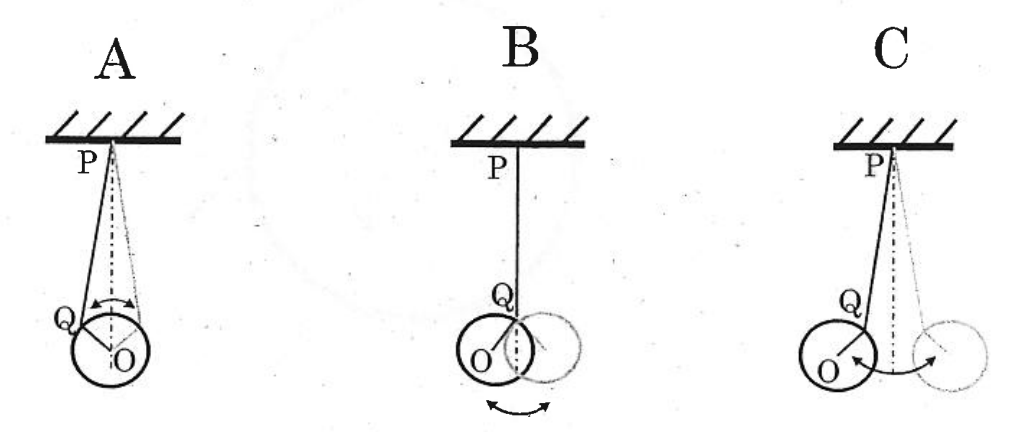
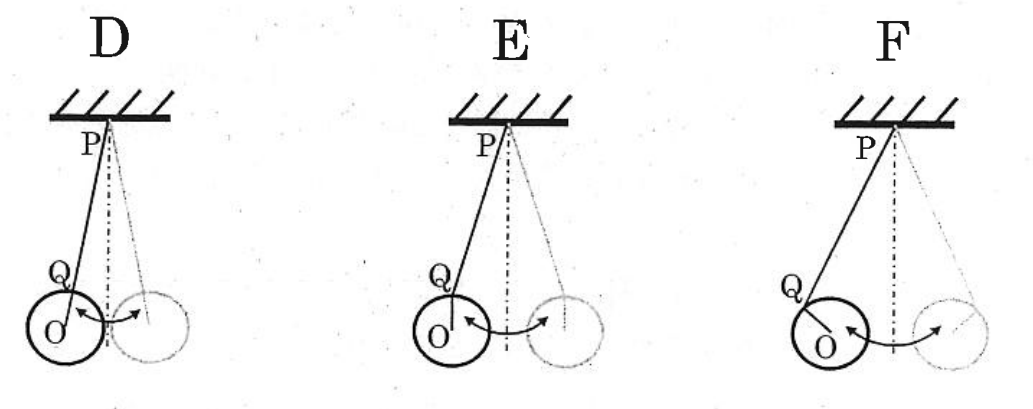
B A = g − l ω 2 a ω 2 . \frac BA=\frac{g-l\omega^2}{a\omega^2}. A B = a ω 2 g − l ω 2 . 高周波モードでは B / A ∼ − l / a B/A\sim-l/a B / A ∼ − l / a l θ + a ϕ l\theta+a\phi lθ + a ϕ ω + : A \boxed{\omega_+:\mathrm A} ω + : A
低周波モードでは B / A → 1 B/A\to1 B / A → 1 Q O QO QO P , Q , O P,Q,O P , Q , O ω − : D \boxed{\omega_-:\mathrm D} ω − : D
Reference