東京工業大学 工学院 システム制御系 2022年8月実施 数学 問題2
Author
祭音Myyura (refined with GPT 6 Astra)
Description
2 次正方行列
A=(2112)
について、以下の問に答えよ。
(1) A の固有値とこれに対応する固有ベクトルをすべて求めよ。固有ベクトルは大きさが 1 になるように正規化せよ。
(2) A について、An(n は自然数)を求めよ。
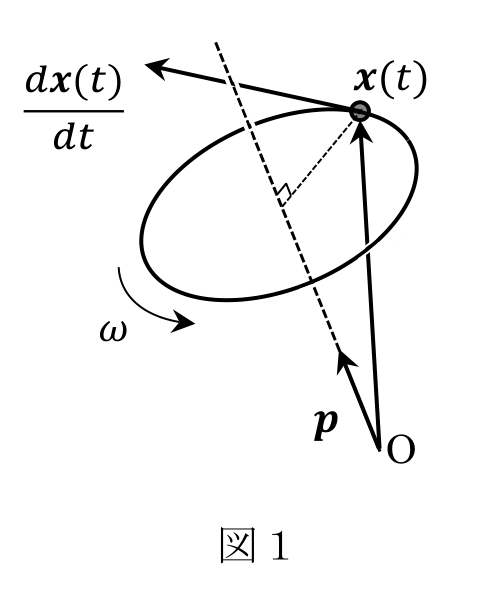
図1のように、ある点が角速度 ω(ω>0)で3次元空間内を等速円運動している。回転軸は原点 O を通るとし、その方向を単位ベクトル p で表す。この回転する点の時刻 t における位置を x(t) とおく。x(t) における点の速度を、3次正方行列 C を用いて
dtdx(t)=Cx(t)
と表す。C を p=(p1,p2,p3)T の要素 pi(i=1,2,3)と角速度 ω を用いて表せ。ただし、行列 A の転置を AT と表す。
X は実交代行列であるとする。実交代行列とは実数からなる正方行列で、XT=−X を満たすものをいう。Y=exp(X) について、以下の問に答えよ。答えだけでなく導出も示すこと。ただし、exp(X) は次式で表される。
exp(X)=n=0∑∞n!1Xn
(1) Y の行列式 det(Y) を求めよ。ただし、実交代行列は対角化可能で、その非零の固有値は全て純虚数であり、±λ1,±λ2,… のようにペアの形で求まることを用いてよい。
(2) YYT および、YTY を求めよ。
题目描述
问1 对二阶方阵
A=(2112),
回答以下问题。
(1) 求 A 的全部特征值及对应的特征向量。特征向量应归一化,使其长度为 1。
(2) 求 An,其中 n 为自然数。
问2 如图1,一个点在三维空间内以角速度 ω(ω>0)做匀速圆周运动。旋转轴通过原点 O,其方向用单位向量 p 表示。设该旋转点在时刻 t 的位置为 x(t)。使用三阶方阵 C,将位于 x(t) 的点的速度写为
dtdx(t)=Cx(t).
用 p=(p1,p2,p3)T 的元素 pi(i=1,2,3)和角速度 ω 表示 C。矩阵 A 的转置记为 AT。
问3 设 X 为实反对称矩阵,即元素为实数且满足 XT=−X 的方阵。对于 Y=exp(X),回答以下问题。不仅要给出答案,还要写出推导。其中
exp(X)=n=0∑∞n!1Xn.
(1) 求 Y 的行列式 det(Y)。可以使用以下事实:实反对称矩阵可对角化,全部非零特征值均为纯虚数,且以 ±λ1,±λ2,… 的形式成对出现。
(2) 求 YYT 及 YTY。
Kai
(1)
特性方程式は
det(A−λI)=(2−λ)2−1=(λ−1)(λ−3)=0.
したがって、固有値と正規化された実固有ベクトルは
λ=1:±21(1−1),λ=3:±21(11).
(2)
固有ベクトルを列に並べた直交行列
P=21(1−111)
を用いると PTAP=diag(1,3) である。よって、
An=P(1003n)PT=21(1+3n3n−13n−11+3n).
図の回転方向に対する角速度ベクトルは ωp である。したがって、
dtdx=ωp×x=ωp2x3−p3x2p3x1−p1x3p1x2−p2x1.
各成分の係数を並べれば、
C=ω0p3−p2−p30p1p2−p10.
(1)
X=PDP−1 と対角化すると、べき級数の定義から Y=Pexp(D)P−1 となる。零固有値がある場合、その指数は 1 であり、非零固有値は対をなすので、
detY=det(expD)=j∏eλje−λj=1.
(2)
べき級数の各項を転置して、
YT=n=0∑∞n!(XT)n=exp(−X).
X と −X は可換であるから、
YYT=eXe−X=I,YTY=e−XeX=I.
Reference