東京工業大学 工学院 機械系 2019年8月実施 選択専門科目 問題2(機械力学) Author 祭音Myyura (co-authored with GPT 6 Astra)
Description 以下の設問に答えよ。
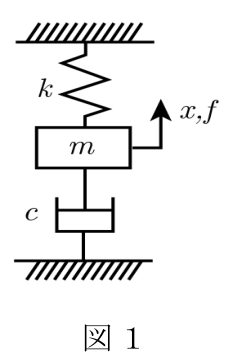
(1) 図1の質量 m m m c c c k k k x x x f f f
(a) 固有角振動数 ω n \omega_n ω n 2 π k / m ‾ \underline{2\pi\sqrt{k/m}} 2 π k / m r a d / s ‾ \underline{\mathrm{rad/s}} rad/s
(b) 減衰比 ζ \zeta ζ c / 2 m k ‾ \underline{c/\sqrt{2mk}} c / 2 mk ζ > 1 ‾ \underline{\zeta>1} ζ > 1
(c) 減衰固有角振動数 ω d ‾ \underline{\omega_d} ω d ω n ζ 2 − 1 ‾ \underline{\omega_n\sqrt{\zeta^2-1}} ω n ζ 2 − 1
(d) 初期変位 x 0 x_0 x 0 v 0 v_0 v 0 x x x t t t x ( t ) = A e − ζ ω n t sin ( ω d t + ϕ ) x(t)=Ae^{-\zeta\omega_nt}\sin(\omega_dt+\phi) x ( t ) = A e − ζ ω n t sin ( ω d t + ϕ ) A A A
x 0 2 + ( v 0 + ζ ω n x 0 ω d ) 2 ‾ \underline{\sqrt{x_0^2+\left(\frac{v_0+\zeta\omega_nx_0}{\omega_d}\right)^2}} x 0 2 + ( ω d v 0 + ζ ω n x 0 ) 2 で,位相角 ϕ \phi ϕ
sin − 1 { x 0 A } = cos − 1 { v 0 + ζ ω n x 0 A ω d } ‾ \underline{\sin^{-1}\left\{\frac{x_0}{A}\right\}=\cos^{-1}\left\{\frac{v_0+\zeta\omega_nx_0}{A\omega_d}\right\}} sin − 1 { A x 0 } = cos − 1 { A ω d v 0 + ζ ω n x 0 } である。
(e) i i i ω \omega ω F F F f ( t ) = F e i ω t f(t)=Fe^{i\omega t} f ( t ) = F e iω t X ( i ω ) X(i\omega) X ( iω ) x ( t ) = X ( i ω ) e i ω t x(t)=X(i\omega)e^{i\omega t} x ( t ) = X ( iω ) e iω t f f f x x x 周波数応答関数 X ( i ω ) / F ‾ \underline{X(i\omega)/F} X ( iω ) / F 1 / ( − m ω 2 + i c ω − k ) ‾ \underline{1/(-m\omega^2+ic\omega-k)} 1/ ( − m ω 2 + i c ω − k )
(2) 以下の (f)~(j) の各々の記述について正しい場合には「正しい」と答え,誤りの場合には「誤り」と答えて誤っている部分はどこか示せ。
(f) 多くの場合,振動系の周囲の流体は系に減衰を与えるが,流体からの作用力が原因となって振動系が共振現象を起こす場合もある。
(g) 応答に複数の振動モードの影響が見られる場合,対象とする系を多モード振動系でモデル化する必要がある。
(h) ラグランジュの運動方程式で用いられるラグランジアン L L L T T T U U U
(i) 回転体の加速過程において危険速度を通過する必要がある場合には,できるだけゆっくりと回転数を上げて危険速度を通過させる必要がある。
(j) 系の分数調波共振やリミットサイクル挙動を説明するためには,非線形振動系モデルを用いる必要がある。
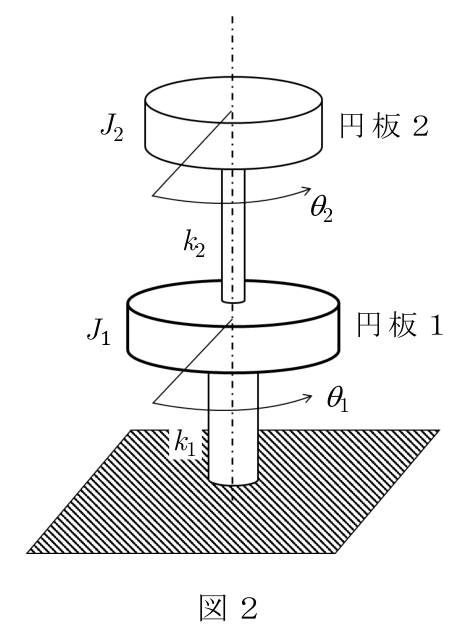
図2に示すような,2本の弾性軸と2つの剛体円板で構成され,下端が床面に固定された2自由度ねじり振動系を考える。下側の円板1の慣性モーメント,角変位をそれぞれ J 1 , θ 1 J_1,\theta_1 J 1 , θ 1 J 2 , θ 2 J_2,\theta_2 J 2 , θ 2 θ 1 , θ 2 \theta_1,\theta_2 θ 1 , θ 2 k 1 , k 2 k_1,k_2 k 1 , k 2
(1) この自由振動の運動方程式を求めよ。
(2) 角変位ベクトルを x = ( θ 1 , θ 2 ) T \boldsymbol x=(\theta_1,\theta_2)^{\mathsf T} x = ( θ 1 , θ 2 ) T M x ¨ + K x = 0 \boldsymbol M\ddot{\boldsymbol x}+\boldsymbol K\boldsymbol x=\boldsymbol0 M x ¨ + K x = 0 M \boldsymbol M M K \boldsymbol K K
(3) x = u e i ω t \boldsymbol x=\boldsymbol u e^{i\omega t} x = u e iω t u ≠ 0 \boldsymbol u\ne\boldsymbol0 u = 0 ω \omega ω u \boldsymbol u u i i i t t t
(4) この2自由度振動系の2つの固有角振動数を ω 1 , ω 2 \omega_1,\omega_2 ω 1 , ω 2 ω 1 < ω 2 \omega_1<\omega_2 ω 1 < ω 2 μ = J 1 / J 2 = 3 / 4 , Ω 2 = k 1 / J 1 = k 2 / J 2 \mu=J_1/J_2=3/4,\ \Omega^2=k_1/J_1=k_2/J_2 μ = J 1 / J 2 = 3/4 , Ω 2 = k 1 / J 1 = k 2 / J 2 ω 1 2 = α Ω 2 , ω 2 2 = β Ω 2 \omega_1^2=\alpha\Omega^2,\ \omega_2^2=\beta\Omega^2 ω 1 2 = α Ω 2 , ω 2 2 = β Ω 2 α , β \alpha,\beta α , β
(5) 上記 (4) のパラメータのとき,固有角振動数 ω 1 , ω 2 \omega_1,\omega_2 ω 1 , ω 2 ϕ 1 = ( ϕ 11 , ϕ 12 ) T , ϕ 2 = ( ϕ 21 , ϕ 22 ) T \boldsymbol\phi_1=(\phi_{11},\phi_{12})^{\mathsf T},\ \boldsymbol\phi_2=(\phi_{21},\phi_{22})^{\mathsf T} ϕ 1 = ( ϕ 11 , ϕ 12 ) T , ϕ 2 = ( ϕ 21 , ϕ 22 ) T ϕ 11 = ϕ 21 = 1 \phi_{11}=\phi_{21}=1 ϕ 11 = ϕ 21 = 1
题目描述
问1
回答下列问题。
(1) 图1中的有阻尼单自由度振动系统由质量为 m m m c c c k k k x x x f f f
(a) 固有角频率 ω n \omega_n ω n 2 π k / m ‾ \underline{2\pi\sqrt{k/m}} 2 π k / m r a d / s ‾ \underline{\mathrm{rad/s}} rad/s
(b) 阻尼比 ζ \zeta ζ c / 2 m k ‾ \underline{c/\sqrt{2mk}} c / 2 mk ζ > 1 ‾ \underline{\zeta>1} ζ > 1
(c) 阻尼固有角频率 ω d ‾ \underline{\omega_d} ω d ω n ζ 2 − 1 ‾ \underline{\omega_n\sqrt{\zeta^2-1}} ω n ζ 2 − 1
(d) 初始位移为 x 0 x_0 x 0 v 0 v_0 v 0 x x x x ( t ) = A e − ζ ω n t sin ( ω d t + ϕ ) x(t)=Ae^{-\zeta\omega_nt}\sin(\omega_dt+\phi) x ( t ) = A e − ζ ω n t sin ( ω d t + ϕ ) t t t A A A
x 0 2 + ( v 0 + ζ ω n x 0 ω d ) 2 ‾ , \underline{\sqrt{x_0^2+\left(\frac{v_0+\zeta\omega_nx_0}{\omega_d}\right)^2}}, x 0 2 + ( ω d v 0 + ζ ω n x 0 ) 2 , 相位角 ϕ \phi ϕ
sin − 1 { x 0 A } = cos − 1 { v 0 + ζ ω n x 0 A ω d } ‾ . \underline{\sin^{-1}\left\{\frac{x_0}{A}\right\}=\cos^{-1}\left\{\frac{v_0+\zeta\omega_nx_0}{A\omega_d}\right\}}. sin − 1 { A x 0 } = cos − 1 { A ω d v 0 + ζ ω n x 0 } .
(e) 设 i i i ω \omega ω F F F f ( t ) = F e i ω t f(t)=Fe^{i\omega t} f ( t ) = F e iω t X ( i ω ) X(i\omega) X ( iω ) x ( t ) = X ( i ω ) e i ω t x(t)=X(i\omega)e^{i\omega t} x ( t ) = X ( iω ) e iω t f f f x x x 频率响应函数 X ( i ω ) / F ‾ \underline{X(i\omega)/F} X ( iω ) / F 1 / ( − m ω 2 + i c ω − k ) ‾ \underline{1/(-m\omega^2+ic\omega-k)} 1/ ( − m ω 2 + i c ω − k )
(2) 对以下 (f)~(j) 的每项叙述,正确时回答“正确”;有误时回答“错误”,并指出错误部分。
(f) 多数情况下,振动系统周围的流体会对系统产生阻尼,但流体作用力有时也会使振动系统发生共振。
(g) 当响应中出现多个振型的影响时,需要用多模态振动系统对研究对象建模。
(h) 拉格朗日运动方程中采用的拉格朗日量 L L L T T T U U U
(i) 当旋转体在加速过程中需要通过临界转速时,应尽可能缓慢地提高转速以通过临界转速。
(j) 为解释系统的分谐波共振或极限环行为,需要使用非线性振动系统模型。
问2
考虑图2所示由两根弹性轴和两个刚性圆盘组成、下端固定在地面上的两自由度扭转振动系统。下方圆盘1的转动惯量和角位移分别为 J 1 , θ 1 J_1,\theta_1 J 1 , θ 1 J 2 , θ 2 J_2,\theta_2 J 2 , θ 2 θ 1 , θ 2 \theta_1,\theta_2 θ 1 , θ 2 k 1 , k 2 k_1,k_2 k 1 , k 2
(1) 求该自由振动的运动方程。
(2) 令角位移向量为 x = ( θ 1 , θ 2 ) T \boldsymbol x=(\theta_1,\theta_2)^{\mathsf T} x = ( θ 1 , θ 2 ) T M x ¨ + K x = 0 \boldsymbol M\ddot{\boldsymbol x}+\boldsymbol K\boldsymbol x=\boldsymbol0 M x ¨ + K x = 0 M , K \boldsymbol M,\boldsymbol K M , K
(3) 写作 x = u e i ω t \boldsymbol x=\boldsymbol u e^{i\omega t} x = u e iω t u ≠ 0 \boldsymbol u\ne\boldsymbol0 u = 0 ω \omega ω u \boldsymbol u u i i i t t t
(4) 设系统两个固有角频率为 ω 1 , ω 2 \omega_1,\omega_2 ω 1 , ω 2 ω 1 < ω 2 \omega_1<\omega_2 ω 1 < ω 2 μ = J 1 / J 2 = 3 / 4 , Ω 2 = k 1 / J 1 = k 2 / J 2 \mu=J_1/J_2=3/4,\ \Omega^2=k_1/J_1=k_2/J_2 μ = J 1 / J 2 = 3/4 , Ω 2 = k 1 / J 1 = k 2 / J 2 ω 1 2 = α Ω 2 , ω 2 2 = β Ω 2 \omega_1^2=\alpha\Omega^2,\ \omega_2^2=\beta\Omega^2 ω 1 2 = α Ω 2 , ω 2 2 = β Ω 2 α , β \alpha,\beta α , β
(5) 采用 (4) 中的参数,求分别对应 ω 1 , ω 2 \omega_1,\omega_2 ω 1 , ω 2 ϕ 1 = ( ϕ 11 , ϕ 12 ) T , ϕ 2 = ( ϕ 21 , ϕ 22 ) T \boldsymbol\phi_1=(\phi_{11},\phi_{12})^{\mathsf T},\ \boldsymbol\phi_2=(\phi_{21},\phi_{22})^{\mathsf T} ϕ 1 = ( ϕ 11 , ϕ 12 ) T , ϕ 2 = ( ϕ 21 , ϕ 22 ) T ϕ 11 = ϕ 21 = 1 \phi_{11}=\phi_{21}=1 ϕ 11 = ϕ 21 = 1
Kai 問1(1)
運動方程式 m x ¨ + c x ˙ + k x = f m\ddot x+c\dot x+kx=f m x ¨ + c x ˙ + k x = f
ω n = k / m , ζ = c 2 m k , ω d = ω n 1 − ζ 2 , 0 < ζ < 1. \begin{gathered}
\boxed{\omega_n=\sqrt{k/m},\quad \zeta=\frac{c}{2\sqrt{mk}},\quad \omega_d=\omega_n\sqrt{1-\zeta^2}},\\
0<\zeta<1.
\end{gathered} ω n = k / m , ζ = 2 mk c , ω d = ω n 1 − ζ 2 , 0 < ζ < 1. よって(a)、(b)、(c)はいずれも誤り。(a)の単位 r a d / s \mathrm{rad/s} rad/s
(d)の振幅は正しい。初期条件から
A sin ϕ = x 0 , A cos ϕ = v 0 + ζ ω n x 0 ω d A\sin\phi=x_0,\qquad A\cos\phi=\frac{v_0+\zeta\omega_nx_0}{\omega_d} A sin ϕ = x 0 , A cos ϕ = ω d v 0 + ζ ω n x 0 であり、二乗和が与えられた A 2 A^2 A 2 x 0 = 0 , v 0 < 0 x_0=0,v_0<0 x 0 = 0 , v 0 < 0 sin − 1 0 = 0 \sin^{-1}0=0 sin − 1 0 = 0 cos − 1 ( − 1 ) = π \cos^{-1}(-1)=\pi cos − 1 ( − 1 ) = π
ϕ = atan2 ( ω d x 0 , v 0 + ζ ω n x 0 ) ( m o d 2 π ) . \boxed{\phi=\operatorname{atan2}\!\left(\omega_d x_0,\ v_0+\zeta\omega_nx_0\right)\pmod{2\pi}}. ϕ = atan2 ( ω d x 0 , v 0 + ζ ω n x 0 ) ( mod 2 π ) . A = 0 A=0 A = 0 x ( t ) = 0 x(t)=0 x ( t ) = 0
(e)は誤り。複素応答を運動方程式に代入すると
X ( i ω ) F = 1 k − m ω 2 + i c ω . \boxed{\frac{X(i\omega)}F=\frac1{k-m\omega^2+ic\omega}}. F X ( iω ) = k − m ω 2 + i c ω 1 . 問1(2)
文 判定・根拠または訂正 (f) 正しい。流体力の周期成分による共振・渦励振などが起こり得る。 (g) 正しい。複数の独立なモード座標をもつモデルが必要である。 (h) 誤り。「和」を「差」に訂正し、L = T − U L=T-U L = T − U (i) 誤り。共振域に滞在する時間を短くし、速やかに通過させる。 (j) 正しい。線形系の重ね合わせでは分数調波応答や孤立した周期軌道を表せない。
(1)・(2)
上側軸のねじれ角は θ 2 − θ 1 \theta_2-\theta_1 θ 2 − θ 1
J 1 θ ¨ 1 + ( k 1 + k 2 ) θ 1 − k 2 θ 2 = 0 , J 2 θ ¨ 2 − k 2 θ 1 + k 2 θ 2 = 0 . \boxed{J_1\ddot\theta_1+(k_1+k_2)\theta_1-k_2\theta_2=0,\qquad
J_2\ddot\theta_2-k_2\theta_1+k_2\theta_2=0}. J 1 θ ¨ 1 + ( k 1 + k 2 ) θ 1 − k 2 θ 2 = 0 , J 2 θ ¨ 2 − k 2 θ 1 + k 2 θ 2 = 0 . M = ( J 1 0 0 J 2 ) , K = ( k 1 + k 2 − k 2 − k 2 k 2 ) . \boxed{M=\begin{pmatrix}J_1&0\\0&J_2\end{pmatrix},\qquad K=\begin{pmatrix}k_1+k_2&-k_2\\-k_2&k_2\end{pmatrix}}. M = ( J 1 0 0 J 2 ) , K = ( k 1 + k 2 − k 2 − k 2 k 2 ) . (3)
非零解の条件は det ( K − ω 2 M ) = 0 \det(K-\omega^2M)=0 det ( K − ω 2 M ) = 0
J 1 J 2 ω 4 − { J 1 k 2 + J 2 ( k 1 + k 2 ) } ω 2 + k 1 k 2 = 0 . \boxed{J_1J_2\omega^4-\{J_1k_2+J_2(k_1+k_2)\}\omega^2+k_1k_2=0}. J 1 J 2 ω 4 − { J 1 k 2 + J 2 ( k 1 + k 2 )} ω 2 + k 1 k 2 = 0 . (4)・(5)
λ = ω 2 / Ω 2 \lambda=\omega^2/\Omega^2 λ = ω 2 / Ω 2
λ 2 − ( 2 + J 2 J 1 ) λ + 1 = λ 2 − 10 3 λ + 1 = 0. \lambda^2-\left(2+\frac{J_2}{J_1}\right)\lambda+1
=\lambda^2-\frac{10}{3}\lambda+1=0. λ 2 − ( 2 + J 1 J 2 ) λ + 1 = λ 2 − 3 10 λ + 1 = 0. したがって α = 1 / 3 , β = 3 \boxed{\alpha=1/3,\ \beta=3} α = 1/3 , β = 3 φ 2 = 1 / ( 1 − λ ) \varphi_2=1/(1-\lambda) φ 2 = 1/ ( 1 − λ )
φ 1 = ( 1 3 / 2 ) , φ 2 = ( 1 − 1 / 2 ) . \boxed{\boldsymbol\varphi_1=\begin{pmatrix}1\\3/2\end{pmatrix},\qquad
\boldsymbol\varphi_2=\begin{pmatrix}1\\-1/2\end{pmatrix}}. φ 1 = ( 1 3/2 ) , φ 2 = ( 1 − 1/2 ) . Reference