電気通信大学 情報理工学研究科 機械知能システム学専攻 2020年8月実施 選択問題5 制御工学
Author
祭音Myyura (co-authored with GPT 6 Astra)
Description
以下の問1と問2を答えよ。問題は複数ページにまたがるので注意せよ。また,ある時間信号 g(t) に対するラプラス変換は G(s) と表し,s はラプラス演算子とする。
つぎのシステム(a)が与えられたとする。
dt2d2y(t)−dtdy(t)+2y(t)=u(t).(a)
(1) (a)式に対して
x(t)=[y(t)dtdy(t)],z(t)=y(t)+dtdy(t)(b)
を定める。このとき,状態変数 x(t) と制御出力 z(t) を有する状態方程式
dtdx(t)=Ax(t)+Bu(t),z(t)=Cx(t)(c)
の係数行列 A,B,C を求めよ。
(2) 以下の状態フィードバック制御(d)をシステム(c)に適用したとする。
u(t)=[f1f2]x(t)+r(t).(d)
このとき,入力 r(t) から制御出力 z(t) までの閉ループシステムの極が −1 と −3 になる状態フィードバックゲイン f1 と f2 を求めよ。
(3) (2)式で求めた閉ループシステムの入力 r(t) としてインパルス信号が印加されたときの制御出力 z(t) の時間応答を求めよ。ただし,初期値は x(0)=0 とする。
(4) (2)式で求めた閉ループシステムを考える。初期値 x(0) と入力 r(t) が
x(0)=[01],r(t)={01t<0,t≥0(e)
であるときの制御出力 z(t) の時間応答を求めよ。
図1に示すフィードバックシステムを考える。ただし,C1 と C2 は定数ゲインである。
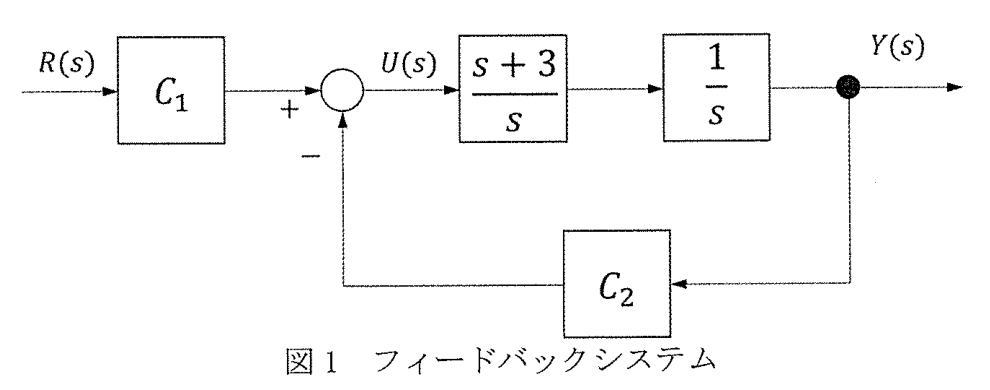
(1) 入力 R(s) から出力 Y(s) までの伝達関数を求めよ。
(2) 図1のフィードバックシステムに対して
C2=1,R(s)=s21(f)
を考える。このとき,入力 R(s) に対する出力 Y(s) の偏差を
E(s)=R(s)−Y(s)(g)
とするとき,定常偏差が 0 になるゲイン C1 の値を最終値の定理に基づき求めよ。
题目描述
回答下列第1题与第2题。注意原题跨越多页。时间信号 g(t) 的拉普拉斯变换记为 G(s),s 为拉普拉斯算子。
第1题
给定系统(a):
dt2d2y(t)−dtdy(t)+2y(t)=u(t).
(1) 对式(a),定义式(b)中的量:
x(t)=[y(t)dtdy(t)],z(t)=y(t)+dtdy(t).
求以 x(t) 为状态变量、z(t) 为控制输出的状态方程(c)
dtdx(t)=Ax(t)+Bu(t),z(t)=Cx(t)
中的系数矩阵 A,B,C。
(2) 将状态反馈控制(d)
u(t)=[f1f2]x(t)+r(t)
应用于系统(c)。求使从输入 r(t) 到控制输出 z(t) 的闭环系统极点为 −1,−3 的状态反馈增益 f1,f2。
(3) 对第(2)问求得的闭环系统,若输入 r(t) 为冲激信号,求控制输出 z(t) 的时间响应。初始值为 x(0)=0。
(4) 考虑第(2)问求得的闭环系统,若初始值与输入如式(e):
x(0)=[01],r(t)={01t<0,t≥0,
求控制输出 z(t) 的时间响应。
第2题
考虑图1的反馈系统,其中 C1,C2 为常数增益。
(1) 求从输入 R(s) 到输出 Y(s) 的传递函数。
(2) 对图1的反馈系统,考虑式(f)所给 C2=1、R(s)=1/s2。定义输入 R(s) 与输出 Y(s) 之间的偏差为式(g):
E(s)=R(s)−Y(s).
根据终值定理,求使稳态误差为 0 的增益 C1。
Kai
問1 (1), (2)
状態の定義から
A=(0−211),B=(01),C=(11).
閉ループ状態行列は Ac=A+B[f1 f2]、特性多項式は
det(sI−Ac)=s2−(1+f2)s+2−f1.
これを (s+1)(s+3)=s2+4s+3 と比較すると
f1=−1,f2=−5,Ac=(0−31−4).
原題(2)は閉ループ状態行列の固有値を指定する通常の極配置問題として解した。このゲインでは次に示すように −1 のモードが不可観測となり、約分後の r→z 伝達関数の極は −3 だけである。したがって「伝達関数が実際に二つの極を持つ」という字義どおりの解釈とは区別が必要である。
問1 (3), (4)
R(s)Z(s)=C(sI−Ac)−1B=(s+1)(s+3)s+1=s+31.
よって零初期値のインパルス応答は z(t)=e−3t (t≥0)。
初期値が x(0)=[0,1]T=B、入力が単位ステップなら
Z(s)=C(sI−Ac)−1x(0)+s+31s1=3s1+3(s+3)2.
したがって z(t)=31+32e−3t (t≥0)。
Y=(s+3)(C1R−C2Y)/s2 を整理して
RY=s2+C2s+3C2C1(s+3).
C2=1 のとき特性多項式 s2+s+3 は安定である。単位ランプ入力に対して
E(s)=s21s2+s+3s2+(1−C1)s+3(1−C1).
有限な定常偏差には分子の定数項が0であることが必要なので C1=1。このとき sE(s)=s/(s2+s+3) の極は左半平面にあり、最終値の定理から
t→∞lime(t)=s→0lims2+s+3s=0,C1=1.
C1=1 では出力と入力の漸近的な傾きが異なり、e(t)∼(1−C1)t。符号に応じて +∞ または −∞ に発散する。
Reference