電気通信大学 情報理工学研究科 機械知能システム学専攻 2020年8月実施 選択問題2 機械力学 Author 祭音Myyura (co-authored with GPT 6 Astra)
Description 以下の問1,問2に答えよ。
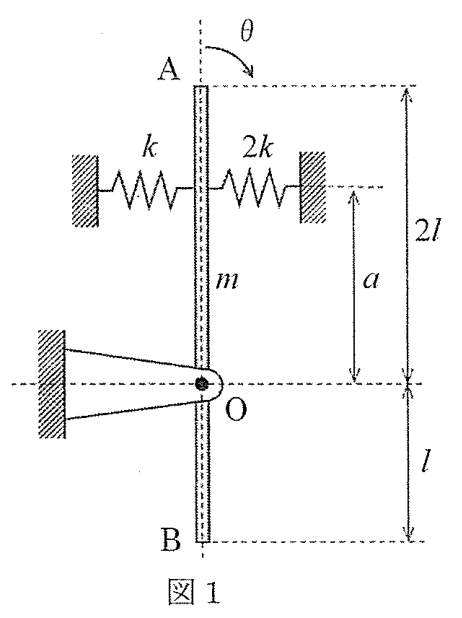
図1に示すように,長さ 3 l 3l 3 l m m m A A A 2 l 2l 2 l B B B l l l O O O O O O a a a k , 2 k k,2k k , 2 k θ \theta θ g g g
(1) O O O
(2) 傾き角 θ \theta θ
(3) 振子が振動するための k k k
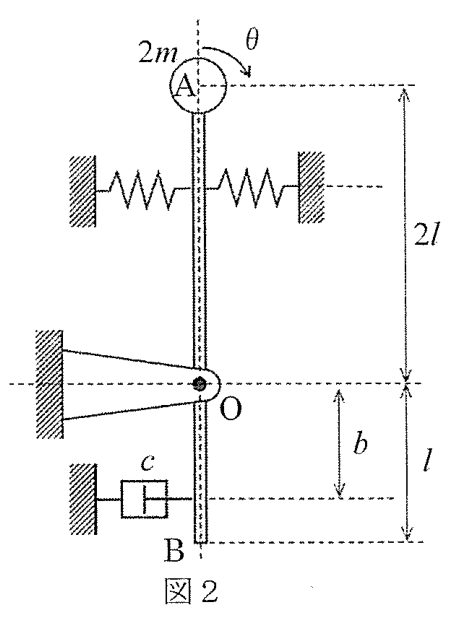
次に,図1の倒立振子に,質量 2 m 2m 2 m A A A c c c O O O b b b
(4) 傾き角 θ \theta θ
(5) 振子が減衰振動するための c c c
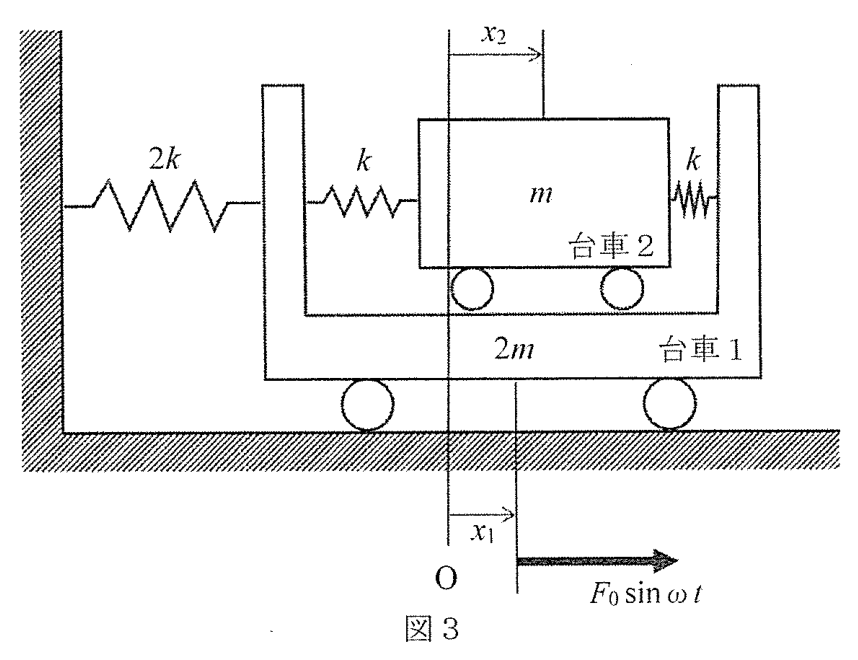
図3に示すような,2つの台車および3つのばねからなる振動系を考える。質量 2 m 2m 2 m 2 k 2k 2 k m m m k k k F 0 sin ω t F_0\sin\omega t F 0 sin ω t
(1) 図3に示すばねが自然長のときの位置 O O O x 1 , x 2 x_1,x_2 x 1 , x 2
(2) 調和外力がない(F 0 = 0 F_0=0 F 0 = 0 ω 1 , ω 2 \omega_1,\omega_2 ω 1 , ω 2 ω 1 < ω 2 \omega_1<\omega_2 ω 1 < ω 2
(3) F 0 ≠ 0 F_0\ne0 F 0 = 0 ω ≠ ω 1 \omega\ne\omega_1 ω = ω 1 ω ≠ ω 2 \omega\ne\omega_2 ω = ω 2 A 1 , A 2 A_1,A_2 A 1 , A 2
题目描述
回答下列第1题和第2题。
第1题
如图1,考虑一倒立摆:长度为 3 l 3l 3 l m m m O O O O O O A A A 2 l 2l 2 l B B B l l l O O O a a a k , 2 k k,2k k , 2 k θ \theta θ g g g
(1) 求刚杆绕 O O O
(2) 求倾角 θ \theta θ
(3) 求摆能够振动时 k k k
接着,在图1的倒立摆上端点 A A A 2 m 2m 2 m O O O b b b c c c
(4) 求倾角 θ \theta θ
(5) 给出摆能够作衰减振动时 c c c
第2题
考虑图3所示由两辆小车和三个弹簧组成的振动系统。质量为 2 m 2m 2 m 2 k 2k 2 k m m m k k k F 0 sin ω t F_0\sin\omega t F 0 sin ω t
(1) 以图3中弹簧处于自然长度时的位置 O O O x 1 , x 2 x_1,x_2 x 1 , x 2
(2) 在没有简谐外力(F 0 = 0 F_0=0 F 0 = 0 ω 1 , ω 2 \omega_1,\omega_2 ω 1 , ω 2 ω 1 < ω 2 \omega_1<\omega_2 ω 1 < ω 2
(3) 设 F 0 ≠ 0 F_0\ne0 F 0 = 0 ω ≠ ω 1 \omega\ne\omega_1 ω = ω 1 ω ≠ ω 2 \omega\ne\omega_2 ω = ω 2 A 1 , A 2 A_1,A_2 A 1 , A 2
Kai 問1 (1)–(3)
棒の重心は O O O l / 2 l/2 l /2
I O = 1 12 m ( 3 l ) 2 + m ( l 2 ) 2 = m l 2 . \boxed{I_O=\frac1{12}m(3l)^2+m\left(\frac l2\right)^2=ml^2}. I O = 12 1 m ( 3 l ) 2 + m ( 2 l ) 2 = m l 2 . ばねの復元モーメントは 3 k a 2 θ 3ka^2\theta 3 k a 2 θ m g l θ / 2 mgl\theta/2 m g lθ /2
m l 2 θ ¨ + ( 3 k a 2 − m g l 2 ) θ = 0 . \boxed{ml^2\ddot\theta+\left(3ka^2-\frac{mgl}{2}\right)\theta=0}. m l 2 θ ¨ + ( 3 k a 2 − 2 m g l ) θ = 0 . 復元係数が正となる条件と固有角振動数は
k > m g l 6 a 2 , ω n = 3 k a 2 − m g l / 2 m l 2 . \boxed{k>\frac{mgl}{6a^2}},\qquad
\boxed{\omega_n=\sqrt{\frac{3ka^2-mgl/2}{ml^2}}}. k > 6 a 2 m g l , ω n = m l 2 3 k a 2 − m g l /2 . 問1 (4), (5)
質点の慣性モーメントは 2 m ( 2 l ) 2 = 8 m l 2 2m(2l)^2=8ml^2 2 m ( 2 l ) 2 = 8 m l 2 2 m g ( 2 l ) = 4 m g l 2mg(2l)=4mgl 2 m g ( 2 l ) = 4 m g l c b 2 θ ˙ cb^2\dot\theta c b 2 θ ˙
9 m l 2 θ ¨ + c b 2 θ ˙ + ( 3 k a 2 − 9 2 m g l ) θ = 0 . \boxed{9ml^2\ddot\theta+cb^2\dot\theta+
\left(3ka^2-\frac92mgl\right)\theta=0}. 9 m l 2 θ ¨ + c b 2 θ ˙ + ( 3 k a 2 − 2 9 m g l ) θ = 0 . 正の減衰を持つ複素特性根となる条件は
k > 3 m g l 2 a 2 , 0 < c < 6 l b 2 m ( 3 k a 2 − 9 2 m g l ) . \boxed{\begin{gathered}
k>\frac{3mgl}{2a^2},\\
0<c<\frac{6l}{b^2}\sqrt{m\left(3ka^2-\frac92mgl\right)}
\end{gathered}}. k > 2 a 2 3 m g l , 0 < c < b 2 6 l m ( 3 k a 2 − 2 9 m g l ) . 上限で臨界減衰となり、それ以上では振動しない。
問2 (1)
2本のばねの合力は相対変位の 2 k 2k 2 k
2 m x ¨ 1 + 4 k x 1 − 2 k x 2 = F 0 sin ω t , m x ¨ 2 − 2 k x 1 + 2 k x 2 = 0 . \begin{gathered}
\boxed{2m\ddot x_1+4kx_1-2kx_2=F_0\sin\omega t},\\
\boxed{m\ddot x_2-2kx_1+2kx_2=0}.
\end{gathered} 2 m x ¨ 1 + 4 k x 1 − 2 k x 2 = F 0 sin ω t , m x ¨ 2 − 2 k x 1 + 2 k x 2 = 0 . 問2 (2)
x j = X j sin ω t x_j=X_j\sin\omega t x j = X j sin ω t
det ( 4 k − 2 m ω 2 − 2 k − 2 k 2 k − m ω 2 ) = 2 m 2 ω 4 − 8 k m ω 2 + 4 k 2 = 0. \begin{gathered}
\det\begin{pmatrix}4k-2m\omega^2&-2k\\-2k&2k-m\omega^2\end{pmatrix}
=2m^2\omega^4-8km\omega^2+4k^2\\
=0.
\end{gathered} det ( 4 k − 2 m ω 2 − 2 k − 2 k 2 k − m ω 2 ) = 2 m 2 ω 4 − 8 km ω 2 + 4 k 2 = 0. したがって
ω 1 = ( 2 − 2 ) k m , ω 2 = ( 2 + 2 ) k m . \boxed{\begin{gathered}
\omega_1=\sqrt{\frac{(2-\sqrt2)k}{m}},\\
\omega_2=\sqrt{\frac{(2+\sqrt2)k}{m}}
\end{gathered}}. ω 1 = m ( 2 − 2 ) k , ω 2 = m ( 2 + 2 ) k . 振幅比 X 2 / X 1 = 2 k / ( 2 k − m ω 2 ) X_2/X_1=2k/(2k-m\omega^2) X 2 / X 1 = 2 k / ( 2 k − m ω 2 ) ( 1 , 2 ) T (1,\sqrt2)^{\mathsf T} ( 1 , 2 ) T ( 1 , − 2 ) T (1,-\sqrt2)^{\mathsf T} ( 1 , − 2 ) T
問2 (3)
定常解を x j = a j sin ω t x_j=a_j\sin\omega t x j = a j sin ω t
a 1 = ( 2 k − m ω 2 ) F 0 2 ( m 2 ω 4 − 4 k m ω 2 + 2 k 2 ) , a 2 = k F 0 m 2 ω 4 − 4 k m ω 2 + 2 k 2 . \begin{gathered}
a_1=\frac{(2k-m\omega^2)F_0}{2(m^2\omega^4-4km\omega^2+2k^2)},\\
a_2=\frac{kF_0}{m^2\omega^4-4km\omega^2+2k^2}.
\end{gathered} a 1 = 2 ( m 2 ω 4 − 4 km ω 2 + 2 k 2 ) ( 2 k − m ω 2 ) F 0 , a 2 = m 2 ω 4 − 4 km ω 2 + 2 k 2 k F 0 . したがって非負の振幅は A 1 = ∣ a 1 ∣ , A 2 = ∣ a 2 ∣ \boxed{A_1=|a_1|,A_2=|a_2|} A 1 = ∣ a 1 ∣ , A 2 = ∣ a 2 ∣ a j a_j a j ω 2 = 2 k / m \omega^2=2k/m ω 2 = 2 k / m a 1 = 0 , a 2 = − F 0 / ( 2 k ) a_1=0,a_2=-F_0/(2k) a 1 = 0 , a 2 = − F 0 / ( 2 k )
Reference