跳到主要内容

電気通信大学 情報理工学研究科 機械知能システム学専攻 2020年8月実施 必須問題(物理学基礎)問1

Author​

祭音Myyura (co-authored with GPT 6 Astra)

Description​

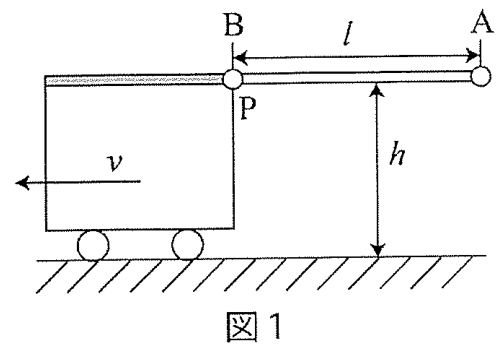
図1のように,一定の速さ vv で走る台車の上に地面からの高さ hh の位置で棒が水平に固定されている。棒は右端及び右端からの長さ ll の位置 PP に集中質量を持つ棒とする(l>hl>h)。棒が点 PP において折れ,点 PP のまわりに回転して床に落ちるとき,折れた棒 ABAB の運動を考える。棒 ABAB は右端点 AA,左端点 BB にそれぞれ質量 ma,mbm_a,m_b の質点を持ち,質点間の質量は無視できるとする。また,重力加速度は gg とする。空気抵抗は考えなくてよい。

図1

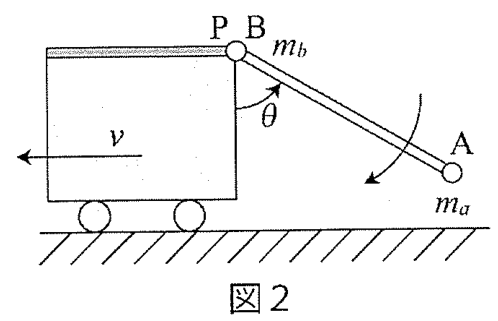
1:棒 ABAB は点 PP を支点にして回転しながら落ちていく(図2,鉛直方向の初期速度 00)。このとき,右端点 AA が地面と衝突するまでの棒 ABAB の運動を考える。以下の問いに答えよ。

図2

(1a) 棒 ABAB の点 PP 周りの慣性モーメントを求めよ。

(1b) 棒 ABAB が折れ始めた瞬間の点 PP の絶対座標系での位置を原点とする座標系(鉛直上向きを yy 軸の正方向とする右手系)において棒 ABAB の両端点 A,BA,B の位置 rA,rB\boldsymbol r_A,\boldsymbol r_B と速度 vA,vB\boldsymbol v_A,\boldsymbol v_B を示し,棒 ABAB の運動エネルギー TT,ポテンシャルエネルギー UU を求めよ。ただし,棒 ABAB が鉛直線となす角度 θ\theta,及び時間 tt を変数とする。また,ポテンシャルエネルギーは点 PP を基準点とする。

(1c) 棒 ABAB の運動方程式を求めよ。ただし,ラグランジアンは Λ\Lambda を用いて表せ。

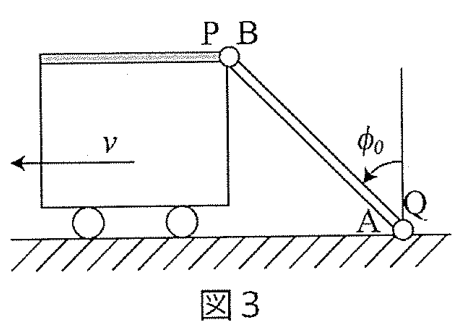
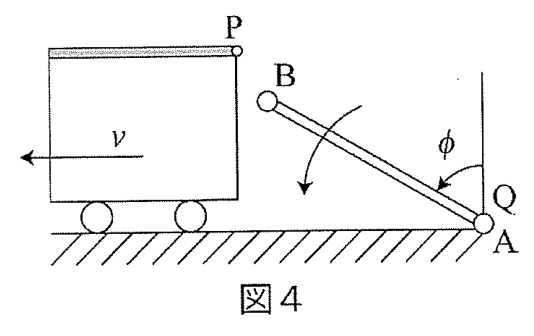
2:右端点 AA が点 QQ において地面に衝突し(図3),左端点 BB が点 PP から外れ,棒 ABAB が衝突点 QQ を支点にして回転を始めた(図4)。地面との衝突は完全非弾性衝突であり,衝突の直後から左端点 BB のまわりに外力は働かないものとする。このとき以下の問いに答えよ。

図3

図4

(2a) 衝突する直前の棒 ABAB の点 QQ まわりの角運動量を L−L^- とする。衝突直前の棒 ABAB の角度を θ0\theta_0 としたとき,L−L^- を求めよ。なお,L−L^- は θ0\theta_0 を用いない形で表せ。

(2b) 衝突後の棒 ABAB の鉛直線からの角度を ϕ\phi とし,衝突直後の角度を ϕ=ϕ0\phi=\phi_0 とする。また,衝突直後の棒 ABAB の角速度を ω0\omega_0 とする。衝突直後の棒 ABAB の点 QQ 周りの角運動量を L+L^+ としたとき,L+L^+ を ω0\omega_0 を用いて表せ。さらに,角運動量保存則を用いて ω0\omega_0 を求め,l,v,hl,v,h を用いて表せ。

(2c) 床との衝突後,少しして左端点 BB が地面に衝突した。左端点 BB が点 PP から外れた時刻を t=0t=0 としたとき,左端点 BB が初めて床と衝突するまでの時間を求めよ。ただし,ϕ0\phi_0 は π/2\pi/2 付近とし,sin⁡ϕ≅1\sin\phi\cong1 と近似してよい。

题目描述​

如图1,在以恒定速度 vv 行驶的小车上,距地面高度 hh 处水平固定一根杆。杆的右端及距右端长度 ll 的位置 PP 处具有集中质量(l>hl>h)。当杆在 PP 点折断、绕 PP 点旋转并落向地面时,考虑折断部分 ABAB 的运动。杆 ABAB 的右端点 AA、左端点 BB 分别具有质量为 ma,mbm_a,m_b 的质点,质点之间的杆质量可忽略。重力加速度为 gg,不考虑空气阻力。

1:杆 ABAB 以 PP 点为支点,一边旋转一边落下(图2,竖直方向的初速度为 00)。考虑右端点 AA 与地面碰撞之前杆 ABAB 的运动,回答下列问题。

(1a) 求杆 ABAB 绕 PP 点的转动惯量。

(1b) 以杆 ABAB 开始折断瞬间 PP 点在绝对坐标系中的位置为原点,建立竖直向上为 yy 轴正方向的右手坐标系。写出杆两端点 A,BA,B 的位置 rA,rB\boldsymbol r_A,\boldsymbol r_B 与速度 vA,vB\boldsymbol v_A,\boldsymbol v_B,并求杆 ABAB 的动能 TT 与势能 UU。以杆与铅垂线的夹角 θ\theta 及时间 tt 为变量,势能以 PP 点为基准。

(1c) 求杆 ABAB 的运动方程。用 Λ\Lambda 表示拉格朗日量。

2:右端点 AA 在 QQ 点与地面碰撞(图3),左端点 BB 脱离 PP 点,杆 ABAB 开始以碰撞点 QQ 为支点旋转(图4)。与地面的碰撞为完全非弹性碰撞,并假设自碰撞刚结束起,左端点 BB 周围没有外力作用。回答下列问题。

(2a) 设碰撞前一瞬杆 ABAB 绕 QQ 点的角动量为 L−L^-。若碰撞前一瞬杆的角度为 θ0\theta_0,求 L−L^-,并写成不含 θ0\theta_0 的形式。

(2b) 设碰撞后杆 ABAB 与铅垂线的夹角为 ϕ\phi,碰撞刚结束时的角度为 ϕ=ϕ0\phi=\phi_0,角速度为 ω0\omega_0。以 L+L^+ 表示碰撞刚结束时杆绕 QQ 点的角动量,用 ω0\omega_0 表示 L+L^+。进一步利用角动量守恒定律求 ω0\omega_0,并用 l,v,hl,v,h 表示。

(2c) 与地面碰撞后不久,左端点 BB 也与地面碰撞。以 BB 点脱离 PP 点的时刻为 t=0t=0,求 BB 点第一次与地面碰撞所需的时间。可假设 ϕ0\phi_0 接近 π/2\pi/2,并采用近似 sin⁡ϕ≅1\sin\phi\cong1。

Kai​

(1a), (1b)​

xx 軸を右向きとし、θ\theta は鉛直下向きから右側へ測る。初期値は θ=π/2\theta=\pi/2 で、落下中は θ˙<0\dot\theta<0。したがって

IP=mal2,rB=(−vt0),rA=(−vt+lsin⁡θ−lcos⁡θ),\begin{gathered} \boxed{I_P=m_al^2},\\ r_B=\begin{pmatrix}-vt\\0\end{pmatrix},\\ r_A=\begin{pmatrix}-vt+l\sin\theta\\-l\cos\theta\end{pmatrix}, \end{gathered}
vB=(−v0),vA=(−v+lθ˙cos⁡θlθ˙sin⁡θ).v_B=\begin{pmatrix}-v\\0\end{pmatrix},\qquad v_A=\begin{pmatrix}-v+l\dot\theta\cos\theta\\l\dot\theta\sin\theta\end{pmatrix}.
T=12(ma+mb)v2+12ma(l2θ˙2−2vlθ˙cos⁡θ),U=−maglcos⁡θ.\begin{gathered} \boxed{T=\frac12(m_a+m_b)v^2+\frac12m_a(l^2\dot\theta^2-2vl\dot\theta\cos\theta)},\\ \boxed{U=-m_agl\cos\theta}. \end{gathered}

(1c)​

Λ=T−U\Lambda=T-U とすると

ddt∂Λ∂θ˙=ma(l2θ¨+vlθ˙sin⁡θ),∂Λ∂θ=mavlθ˙sin⁡θ−maglsin⁡θ.\begin{gathered} \frac d{dt}\frac{\partial\Lambda}{\partial\dot\theta} =m_a(l^2\ddot\theta+vl\dot\theta\sin\theta),\\ \frac{\partial\Lambda}{\partial\theta} =m_avl\dot\theta\sin\theta-m_agl\sin\theta. \end{gathered}

よって θ¨+(g/l)sin⁡θ=0\boxed{\ddot\theta+(g/l)\sin\theta=0}。等速度で移動する支点なので vv は運動方程式から消える。

(2a), (2b)​

反時計回りの角運動量を正に取る。衝突直前、AA は QQ 上にあり寄与は0。BB の位置は QQ に対して (−lsin⁡θ0,lcos⁡θ0)(-l\sin\theta_0,l\cos\theta_0)、速度は (−v,0)(-v,0)。lcos⁡θ0=hl\cos\theta_0=h より

L−=mbvh,L+=mbl2ω0.\boxed{L^-=m_bvh},\qquad \boxed{L^+=m_bl^2\omega_0}.

衝突の撃力は QQ を通るため、この点まわりの角運動量を変えない。したがって

ω0=vhl2.\boxed{\omega_0=\frac{vh}{l^2}}.

(2c)​

衝突後の重力によるモーメントから mbl2ϕ¨=mbglsin⁡ϕ≃mbglm_bl^2\ddot\phi=m_bgl\sin\phi\simeq m_bgl。したがって

ϕ(t)=ϕ0+ω0t+g2lt2.\phi(t)=\phi_0+\omega_0t+\frac{g}{2l}t^2.

BB が床に達するとき ϕ=π/2\phi=\pi/2 なので、正の解は

t∗≃lg[−ω0+ω02+2gl(π2−ϕ0)].\boxed{t_*\simeq\frac lg\left[-\omega_0+ \sqrt{\omega_0^2+\frac{2g}{l}\left(\frac\pi2-\phi_0\right)}\right]}.

ここで ω0=vh/l2, π/2−ϕ0=arcsin⁡(h/l)\omega_0=vh/l^2,\ \pi/2-\phi_0=\arcsin(h/l) を代入できる。さらに h/l≪1h/l\ll1 の一次近似まで行えば

t∗≃1g[−vhl+(vhl)2+2gh].\boxed{t_*\simeq\frac1g\left[-\frac{vh}{l}+\sqrt{\left(\frac{vh}{l}\right)^2+2gh}\right]}.

最後の式には、設問の角加速度近似に加えて arcsin⁡(h/l)≃h/l\arcsin(h/l)\simeq h/l を用いている。

Reference​