東京農工大学 工学府 機械システム工学専攻 2020年8月実施 専門科目 2 Author 祭音Myyura (co-authored with GPT 6 Astra)
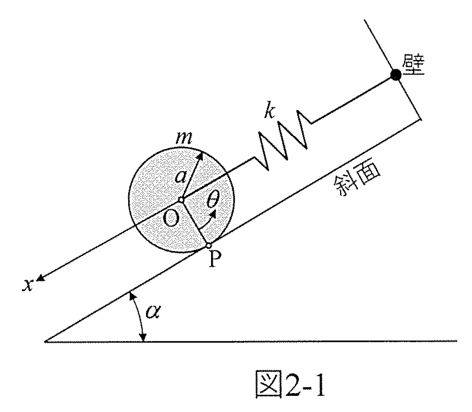
Description 図2–1に示すように,水平面に対して α \alpha α a a a m m m k k k I I I
I = 1 2 m a 2 (1) I=\frac12ma^2\tag{1} I = 2 1 m a 2 ( 1 ) なお,重力加速度は g g g
(1) 円柱と斜面の接線(図では点 P を含む紙面に垂直な線)を回転軸とする慣性モーメント I P I_P I P I I I I P I_P I P I , I P I,I_P I , I P
(2) 図2–1においてつり合い状態を原点とし,図のように斜面に沿って x x x θ \theta θ x x x θ \theta θ
(3) 図2–1において,ある初期変位を与えて静かに放すと,円柱は斜面と滑らずに転がりながら斜面上を振動する。この場合の円柱重心位置 x x x
(4) 上問 (3) の系の固有角振動数 ω n \omega_n ω n
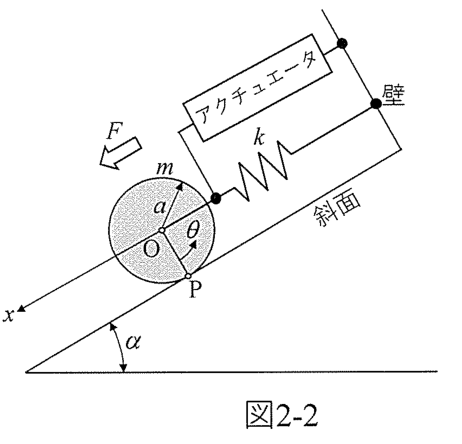
(5) 図2–2では,ばね力と同じ方向の力 F F F F F F x x x F F F F F F x x x s s s
(6) x = x 1 x=x_1 x = x 1 ζ \zeta ζ ω n \omega_n ω n
F = − k 1 ( x − x 1 ) − k 2 d x d t (2) F=-k_1(x-x_1)-k_2\frac{dx}{dt}\tag{2} F = − k 1 ( x − x 1 ) − k 2 d t d x ( 2 ) (7) 図2–1においてばねを取り外すと,円柱は左斜め下方に等加速度運動する。(case 1)斜面と円柱の間に摩擦がなく回転しないで滑り落ちる場合と,(case 2)斜面と円柱が滑ることなく回転しながら転がり落ちる場合の加速度を比較すると,case 1(滑る)の加速度は case 2(転がる)の何倍か?
题目描述
如图2–1,半径为 a a a m m m α \alpha α k k k I I I
I = 1 2 m a 2 (1) . I=\frac12ma^2\quad\text{(1)}. I = 2 1 m a 2 (1) . 重力加速度为 g g g
(1) 求以圆柱与斜面的接触线(图中经过 P 点且垂直纸面的直线)为转轴的转动惯量 I P I_P I P I I I I P I_P I P I , I P I,I_P I , I P
(2) 在图2–1中,以平衡状态为原点,按图沿斜面定义 x x x θ \theta θ x x x θ \theta θ
(3) 在图2–1中,给予一定初始位移后轻轻释放,圆柱与斜面之间无滑动地滚动,并在斜面上振动。写出此时关于圆柱质心位置 x x x
(4) 给出 (3) 中系统的固有角频率 ω n \omega_n ω n
(5) 如图2–2,安装一个能沿弹簧力方向施加力 F F F F F F x x x F F F s s s F F F x x x
(6) 为使 x = x 1 x=x_1 x = x 1 ζ \zeta ζ ω n \omega_n ω n
F = − k 1 ( x − x 1 ) − k 2 d x d t (2) . F=-k_1(x-x_1)-k_2\frac{dx}{dt}\quad\text{(2)}. F = − k 1 ( x − x 1 ) − k 2 d t d x (2) . (7) 拆去图2–1中的弹簧后,圆柱向左下方做匀加速运动。比较两种情况:case 1,圆柱与斜面间无摩擦,圆柱不旋转而滑下;case 2,圆柱与斜面间无滑动,圆柱旋转着滚下。case 1(滑动)的加速度是 case 2(滚动)的多少倍?
Kai (1)・(2)
平行軸の定理と転がり条件より
I p = I + m a 2 , x = a θ . \boxed{I_p=I+ma^2},\qquad\boxed{x=a\theta}. I p = I + m a 2 , x = a θ . (3)・(4)
静的なばね伸びを δ 0 \delta_0 δ 0 k δ 0 = m g sin α k\delta_0=mg\sin\alpha k δ 0 = m g sin α
I p θ ¨ = a { m g sin α − k ( δ 0 + x ) } = − k a x . I_p\ddot\theta=a\{mg\sin\alpha-k(\delta_0+x)\}=-kax. I p θ ¨ = a { m g sin α − k ( δ 0 + x )} = − ka x . よって
I p a 2 x ¨ + k x = 0 , ω n = a k I p . \boxed{\frac{I_p}{a^2}\ddot x+kx=0},\qquad
\boxed{\omega_n=a\sqrt{\frac{k}{I_p}}}. a 2 I p x ¨ + k x = 0 , ω n = a I p k . (5)
運動方程式は ( I p / a 2 ) x ¨ + k x = F (I_p/a^2)\ddot x+kx=F ( I p / a 2 ) x ¨ + k x = F
X ( s ) F ( s ) = a 2 I p s 2 + k a 2 . \boxed{\frac{X(s)}{F(s)}=\frac{a^2}{I_ps^2+ka^2}}. F ( s ) X ( s ) = I p s 2 + k a 2 a 2 . (6)
制御則を代入すると
I p a 2 x ¨ + k 2 x ˙ + ( k + k 1 ) x = k 1 x 1 . \frac{I_p}{a^2}\ddot x+k_2\dot x+(k+k_1)x=k_1x_1. a 2 I p x ¨ + k 2 x ˙ + ( k + k 1 ) x = k 1 x 1 . k + k 1 > 0 k+k_1>0 k + k 1 > 0
ω n = a k + k 1 I p , ζ = a k 2 2 I p ( k + k 1 ) . \boxed{\omega_n=a\sqrt{\frac{k+k_1}{I_p}},\qquad
\zeta=\frac{ak_2}{2\sqrt{I_p(k+k_1)}}}. ω n = a I p k + k 1 , ζ = 2 I p ( k + k 1 ) a k 2 . (7)
滑る場合は x ¨ s l i d e = g sin α \ddot x_{\mathrm{slide}}=g\sin\alpha x ¨ slide = g sin α I p θ ¨ = m g a sin α I_p\ddot\theta=mga\sin\alpha I p θ ¨ = m g a sin α x ¨ r o l l = ( m a 2 / I p ) g sin α \ddot x_{\mathrm{roll}}=(ma^2/I_p)g\sin\alpha x ¨ roll = ( m a 2 / I p ) g sin α
x ¨ s l i d e x ¨ r o l l = I p m a 2 = 1 + I m a 2 . \boxed{\frac{\ddot x_{\mathrm{slide}}}{\ddot x_{\mathrm{roll}}}
=\frac{I_p}{ma^2}=1+\frac{I}{ma^2}}. x ¨ roll x ¨ slide = m a 2 I p = 1 + m a 2 I . Reference